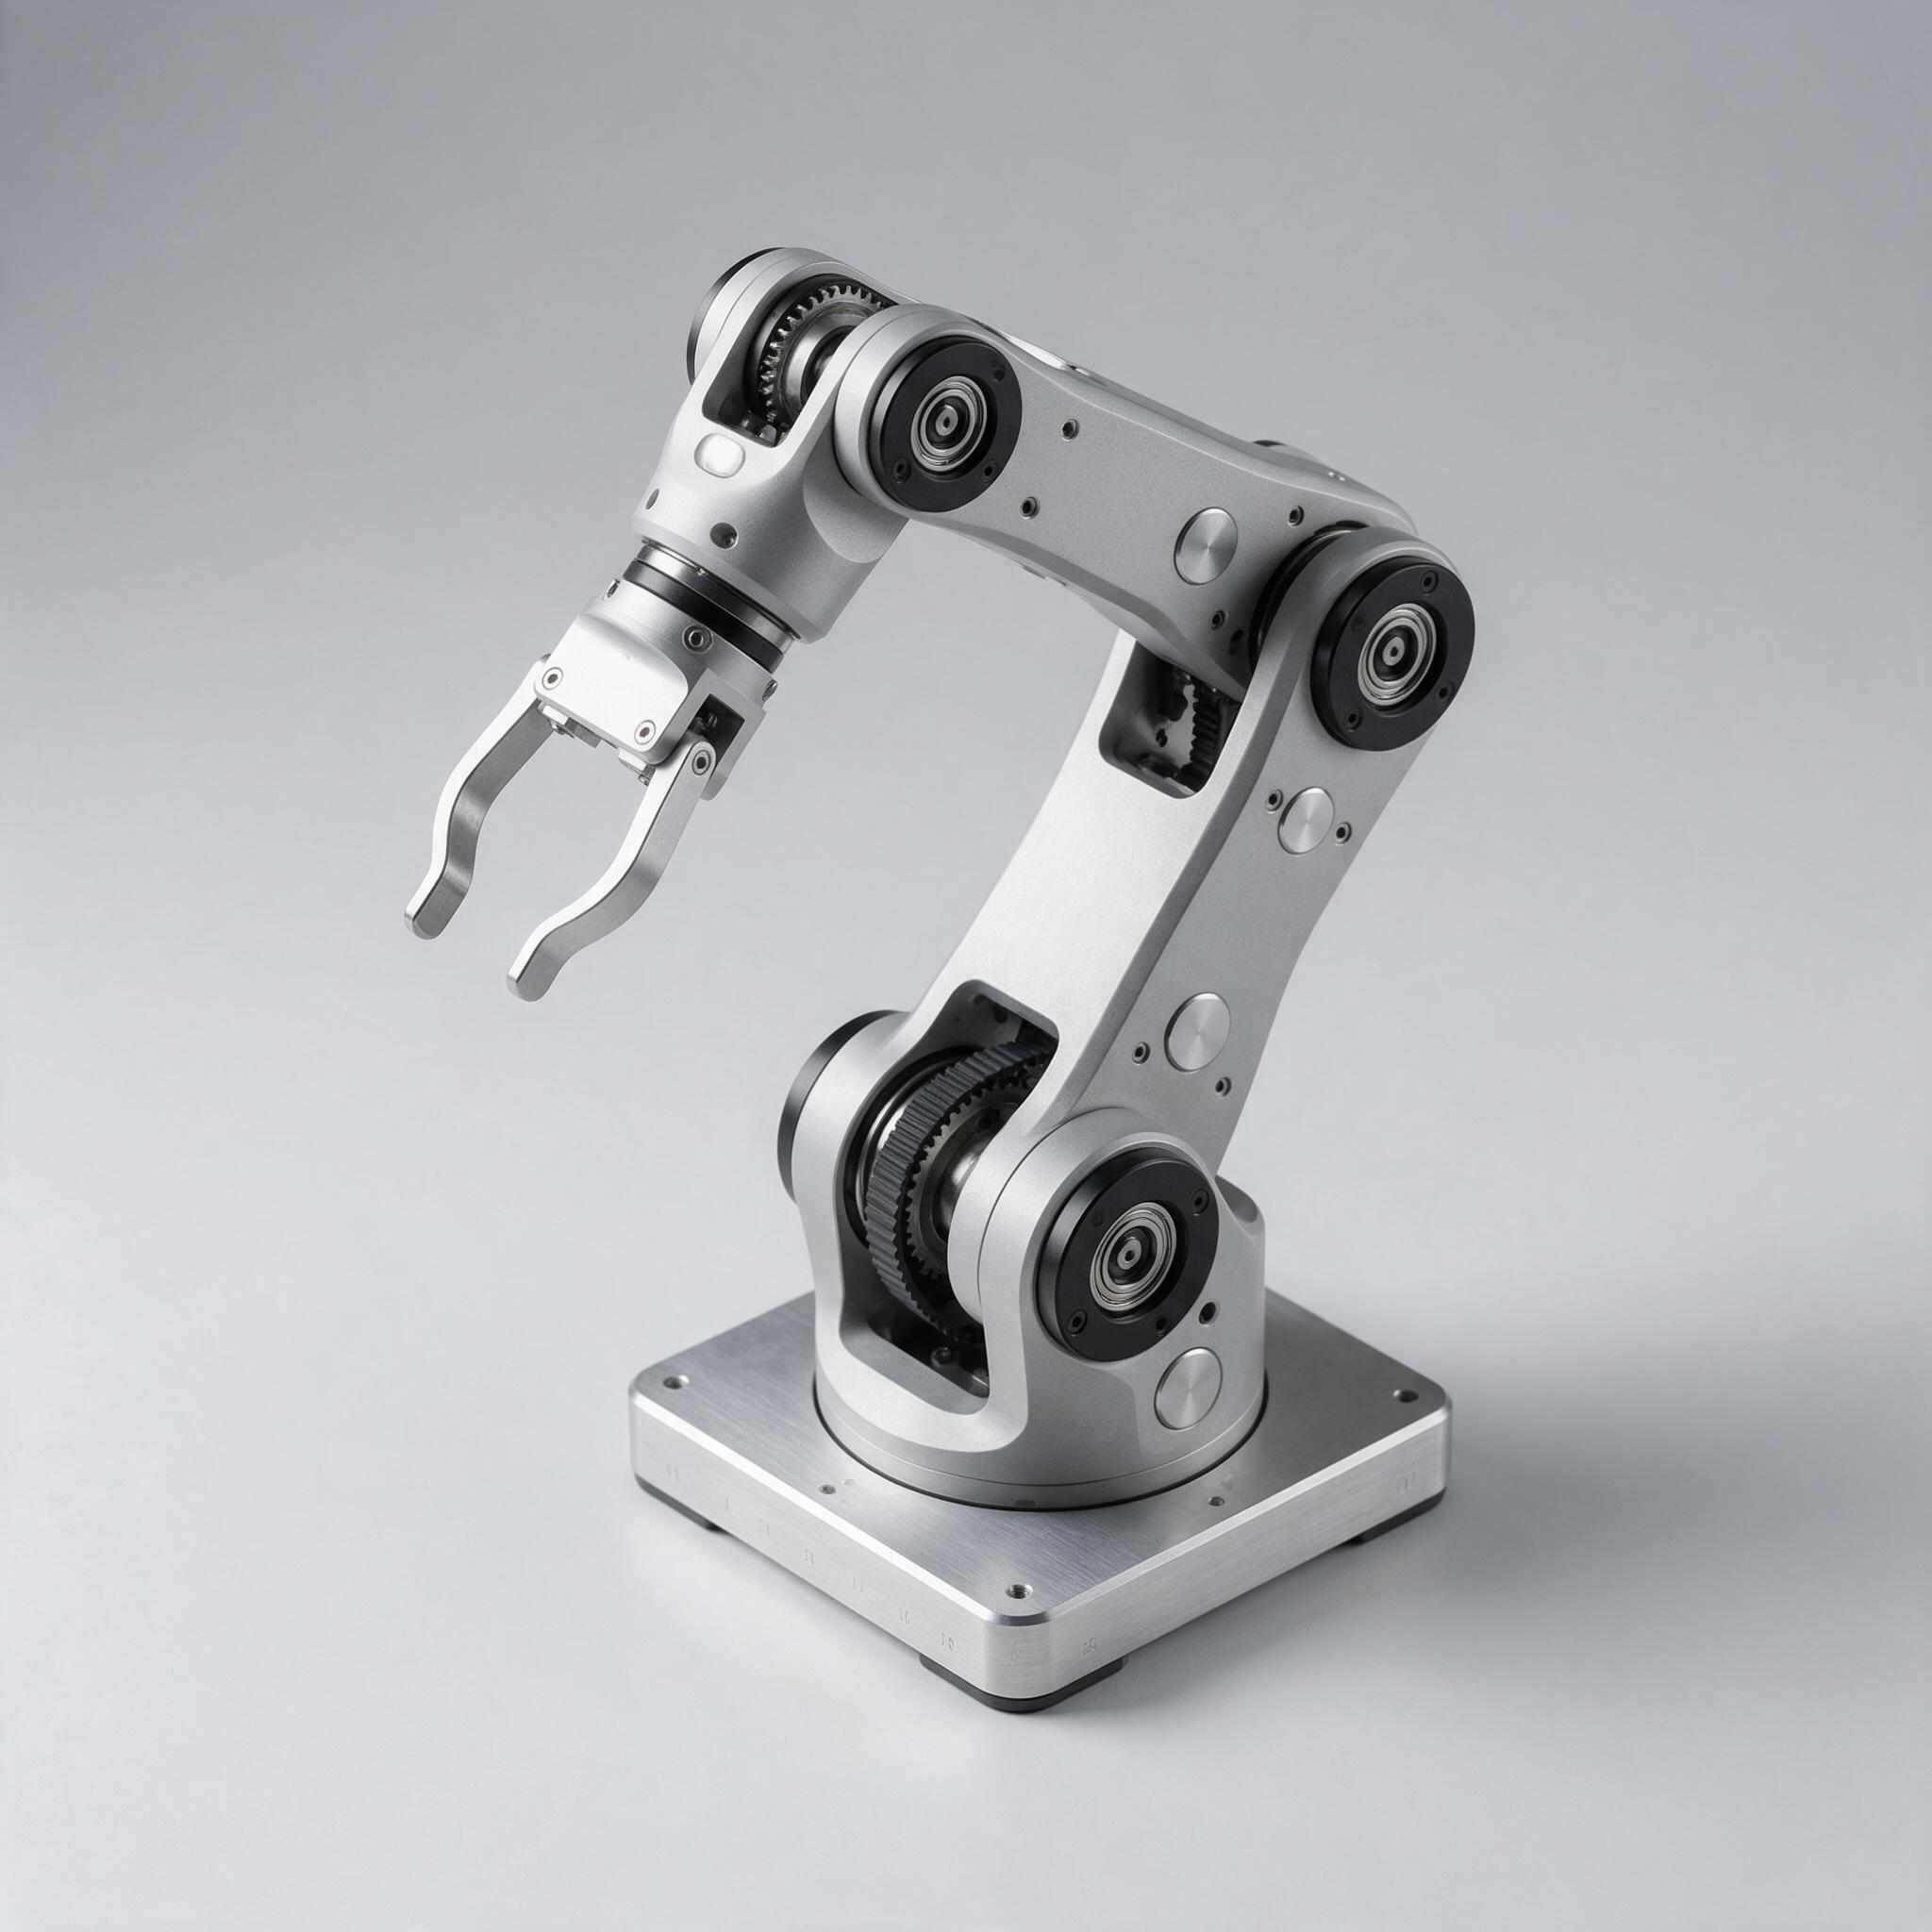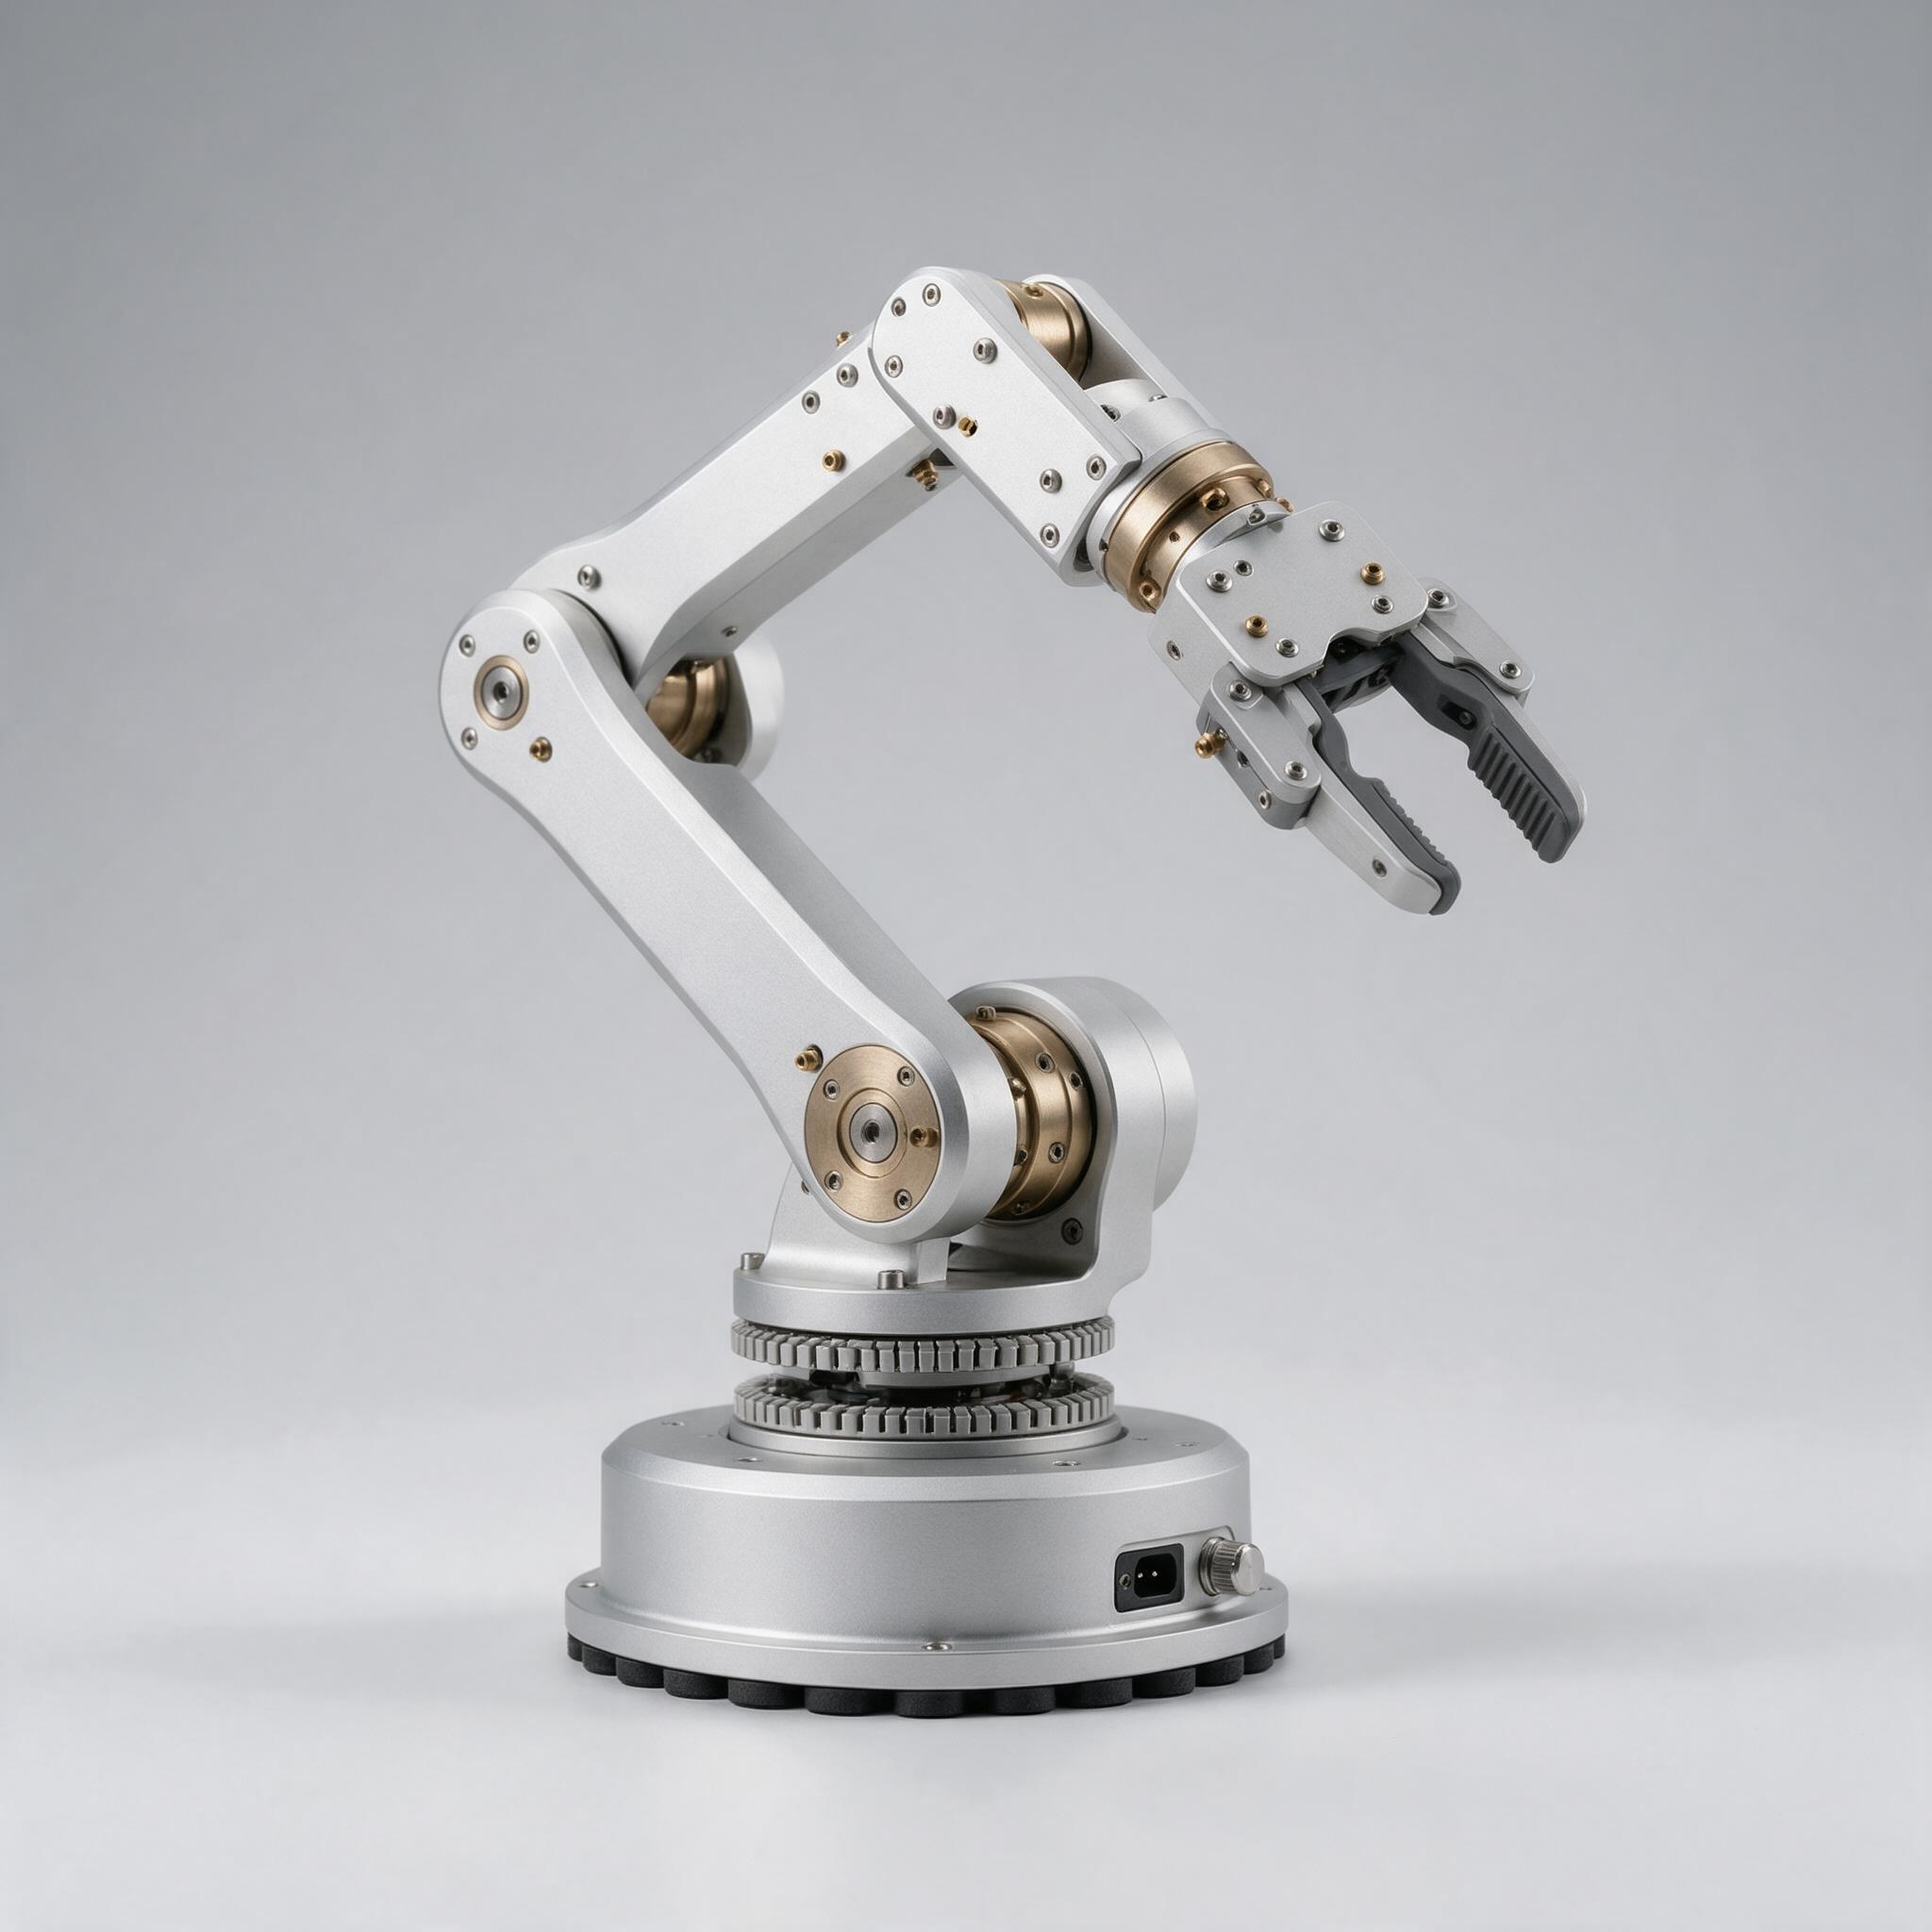
GenkiArm 桌面机械臂:智能抓取、运动学标定、行为克隆,科研与教学两用平台。
GenkiArm(SMG-009)是一台为「具身智能研究」而生的六自由度桌面机械臂。与工业教学臂不同,它的设计重点不在重复精度,而在「可被训练」——通过遥操作采集人类示范数据,再用模仿学习让机械臂学会新技能,这是当前具身智能领域最主流的技术路线之一。
整机轻量(约 4.2 kg)、工作半径 626 毫米、额定负载 1.5 公斤,采用轻量化六轴设计,既可固定安装于桌面,也可作为移动机器人的机械臂子模块。关节内置力矩感知,支持柔顺控制与碰撞回退,安全性适合人机近距离协作。
软件层面,GenkiArm 提供完整的 Python 接口与 ROS2 驱动,并附赠一套数据采集与行为克隆流程:遥操作演示 → 数据录制 → 策略训练 → 部署推理,学生可在几天内跑通一条完整的「示教—学习—复现」链路。
GenkiArm 与教学机械臂最大的区别,在于它「可以被教会新技能」。传统机械臂的每一个动作都要人写代码指定;而 GenkiArm 支持你先用手带着它做一遍,它把这一次的动作、力矩与视觉观察全部记录下来,再用模仿学习训练出一个策略——之后它就能自己完成这个任务。这条「示教—学习—复现」的链路,正是当前具身智能领域最主流的技术路径。
遥操作采集 → 数据录制 → 模仿学习训练 → 实机部署,完整体验具身智能核心范式。
整机 4.2 kg、负载 1.5 kg、臂展 626 mm,轻量机身却有超越同级的作业能力。
各关节内置力矩感知,支持柔顺控制与碰撞回退,人机协作更安全。
提供 URDF、MoveIt2 配置与 Python API,可无缝接入现有 ROS2 生态。
支持两台组网构成主从遥操作双臂系统(可加购 SMG-012 双臂方案)。
提供数据格式规范与训练脚本,采集的数据可复用于自研算法验证。
每个项目都有明确目标、可执行步骤与交付产出,学完即可写进作品集或课题报告。
任务目标:把末端绝对定位误差标定到可控范围内,并量化验证。
交付产出:产出:一份机械臂标定报告(含误差热力图),可作为科研与论文的基础数据
任务目标:通过遥操作示范 30 次,让机械臂自己学会抓取一个新形状的物体。
交付产出:产出:一个能抓取新物体的自训练策略 + 成功率对比(训练前后)
任务目标:让机械臂在触碰到人时立即停止并轻微回退,验证安全性。
交付产出:产出:可安全演示的人机协作场景 + 安全参数文档
| 阶段 / 模块 | 内容要点 | 课时 | 完成后可达成 |
|---|---|---|---|
| 模块一 · 平台与接口(4 课时) | URDF、Python API、ROS2 驱动与实时控制循环 | 4 课时 | 能通过代码控制任一关节与笛卡尔位姿 |
| 模块二 · 运动学与标定(6 课时) | DH 参数、正逆解、关节零位与绝对精度标定 | 6 课时 | 完成整机标定并输出误差报告 |
| 模块三 · 轨迹与力控(6 课时) | 轨迹插补、速度规划、关节力矩估计与柔顺控制 | 6 课时 | 实现平滑轨迹与柔顺交互 |
| 模块四 · 数据采集与行为克隆(10 课时) | 遥操作采集、数据格式、策略训练与实机部署 | 10 课时 | 完成一个自训练抓取任务 |
| 模块五 · 课题研究(6 课时) | 问题定义、基线对比、消融实验与论文式报告撰写 | 6 课时 | 提交一份可延续的研究计划 |
不讲黑箱:把关键原理拆开说明,帮助学习者理解「为什么这样设计」。
强化学习让机器人在试错中学习,需要海量试错次数,实机上代价过高;模仿学习直接从人类示范中学习,样本效率高、上手快,适合机械臂抓取这类有明确示范的场景。代价是策略容易受限于示范数据的分布——没见过的场景可能表现不佳。GenkiArm 的课程会带学生看到这个边界,并讨论如何用更多演示或少量在线微调来改善。
同一个模仿学习算法,用随机起始位姿、覆盖多角度的 30 次演示,效果可能远好于用 100 次几乎相同的演示。机器学习里有一句话:垃圾进、垃圾出。GenkiArm 的实验手册把「如何设计演示」当作独立一课,因为这是科研中最容易低估、也最影响结果的一环。
大多数协作臂不装昂贵的力矩传感器,而是通过电机电流与已知的关节动力学模型推算力矩(无传感器力矩估计)。优点是成本低、结构简单;代价是估计精度受摩擦与模型误差影响。理解这个权衡,有助于学生在做实验时正确解读力矩数据,而不是把估计值当作绝对真值。
取决于任务。抓取、放置、插孔(孔径 > 2 mm)足够;精密装配(间隙 < 0.1 mm)不足。科研中最常见的做法是用视觉闭环来补偿绝对定位误差:不追求「一次到位」,而是「看到偏差、修正到位」。这条思路在「视觉抓取」项目里会重点训练。
| 机械参数 | |
| 自由度 | 6 DoF |
|---|---|
| 整机重量 | 约 4.2 kg |
| 额定负载 | 1.5 kg |
| 工作半径 | 626 mm |
| 重复定位精度 | ±0.5 mm |
| 关节最大速度 | 约 180°/s |
| 感知与控制 | |
| 力矩感知 | 各关节电流环力矩估计,支持柔顺模式 |
| 末端 | 平行二指夹爪(行程 70 mm,力控可调) |
| 控制器 | 嵌入式实时控制器,控制周期 1 kHz |
| 接口与电源 | |
| 通信 | Ethernet(标配)/ USB / CAN |
| 电源 | DC 24V 10A |
| 软件生态 | |
| 接口 | Python API / C++ API / ROS2 驱动 |
| 算法示例 | 运动学标定、轨迹规划、视觉抓取、行为克隆(LeRobot 兼容格式) |
| 系统支持 | Ubuntu 22.04(推荐)、Windows 11 |
* 以上参数为标准配置实测值,受使用环境影响可能存在合理偏差;支持按项目需求定制配置,具体以合同技术附件为准。
按学习阶段逐步加装,一套平台可以持续用到更高阶的项目与课题。
| 配件 / 升级项 | 说明 | 参考价 |
|---|---|---|
| 力/力矩传感器末端包 | 六维力传感器 + 力控示例,做精密装配研究 | ¥12,999 |
| 灵巧手升级包 | 多指灵巧手,支持复杂抓取与手内操作研究 | 询价 |
| 移动底盘转接包 | 装上移动底盘构成移动操作平台 | ¥3,999 |
| 第二台 GenkiArm(双臂) | 组网构成主从遥操作双臂系统 | ¥42,999 |
| 备用夹爪指垫套装 | 软/硬两种指垫,改变摩擦与抓取特性 | ¥199 |
| 实验数据存储与备份包 | 高速 SSD + 采集加速脚本 | ¥899 |
课堂上最常遇到的几类问题与处理办法,先自查再求助,效率更高。
| 现象 | 可能原因 | 排查 / 处理 |
|---|---|---|
| 抓取策略在实机上效果远差于仿真 | 存在「仿真到实机」的域差(光照、摩擦、相机差异) | 在真实环境下采集数据而非仿真数据;加入图像随机增强;用少量实机数据做微调 |
| 遥操作采集时动作有延迟 | 采集频率或通信带宽不足 | 降低图像分辨率或改用更高带宽接口;确保采集频率与关节数据对齐 |
| 标定后精度仍然不稳定 | 标定点覆盖范围不足或温度漂移 | 扩大标定点位姿覆盖范围(含各关节大范围运动);开机预热 15 分钟后再标定 |
| 训练损失下降但成功率不升 | 数据分布与测试场景不一致,或过拟合 | 检查验证集是否与测试场景同分布;增加演示多样性;减小模型容量 |
不确定选哪一套?这里是同系列产品的定位差异,也可直接咨询顾问获取推荐。
| 型号 | 定位 | 与本品差异 |
|---|---|---|
| SMG-009 GenkiArm 桌面机械臂 | 科研 · 进阶(本型号) | 力矩感知 + 行为克隆 + ROS2,负载 1.5 kg / 臂展 626 mm,¥4,299 |
| SMG-003 灵臂·六轴机械臂 | 教育 · 进阶 | 偏教学与视觉抓取全流程,价格更低,适合先建立基础 |
| SMG-012 OpenArm·双臂遥操作 | 科研 · 高级 | 双臂协同 + 力反馈 + 数据管线,面向具身智能数据方向 |
以下为公开资料对标的同类产品参数与参考价,用于选型参照。
| 对标产品 / 型号 | 厂商 / 生态 | 关键参数 | 参考价 |
|---|---|---|---|
| 松灵 PiPER | 松灵机器人 | 六轴 · 4.2 kg · 1.5 kg · 626 mm · 力矩感知 | 约 ¥1.9 万级 |
| 越疆 Nova 系列 | 越疆科技 | 协作机械臂 · 柔顺控制 · 具身智能 | 约 ¥2–4 万级 |
GenkiArm(SMG-009)的轻量化六轴、力矩感知与行为克隆工作流,直接对标松灵 PiPER 的「具身智能科研级协作臂」定位,参数取向一致。