水下是工程上最不友好的环境之一:无线电几乎无法传播,所以水下机器人必须拖着脐带缆;水的密度是空气的 800 倍,所以它靠螺旋桨推进;光线每下潜几米就衰减一档,红色最先消失。这些约束不是「困难」,而是设计的起点。
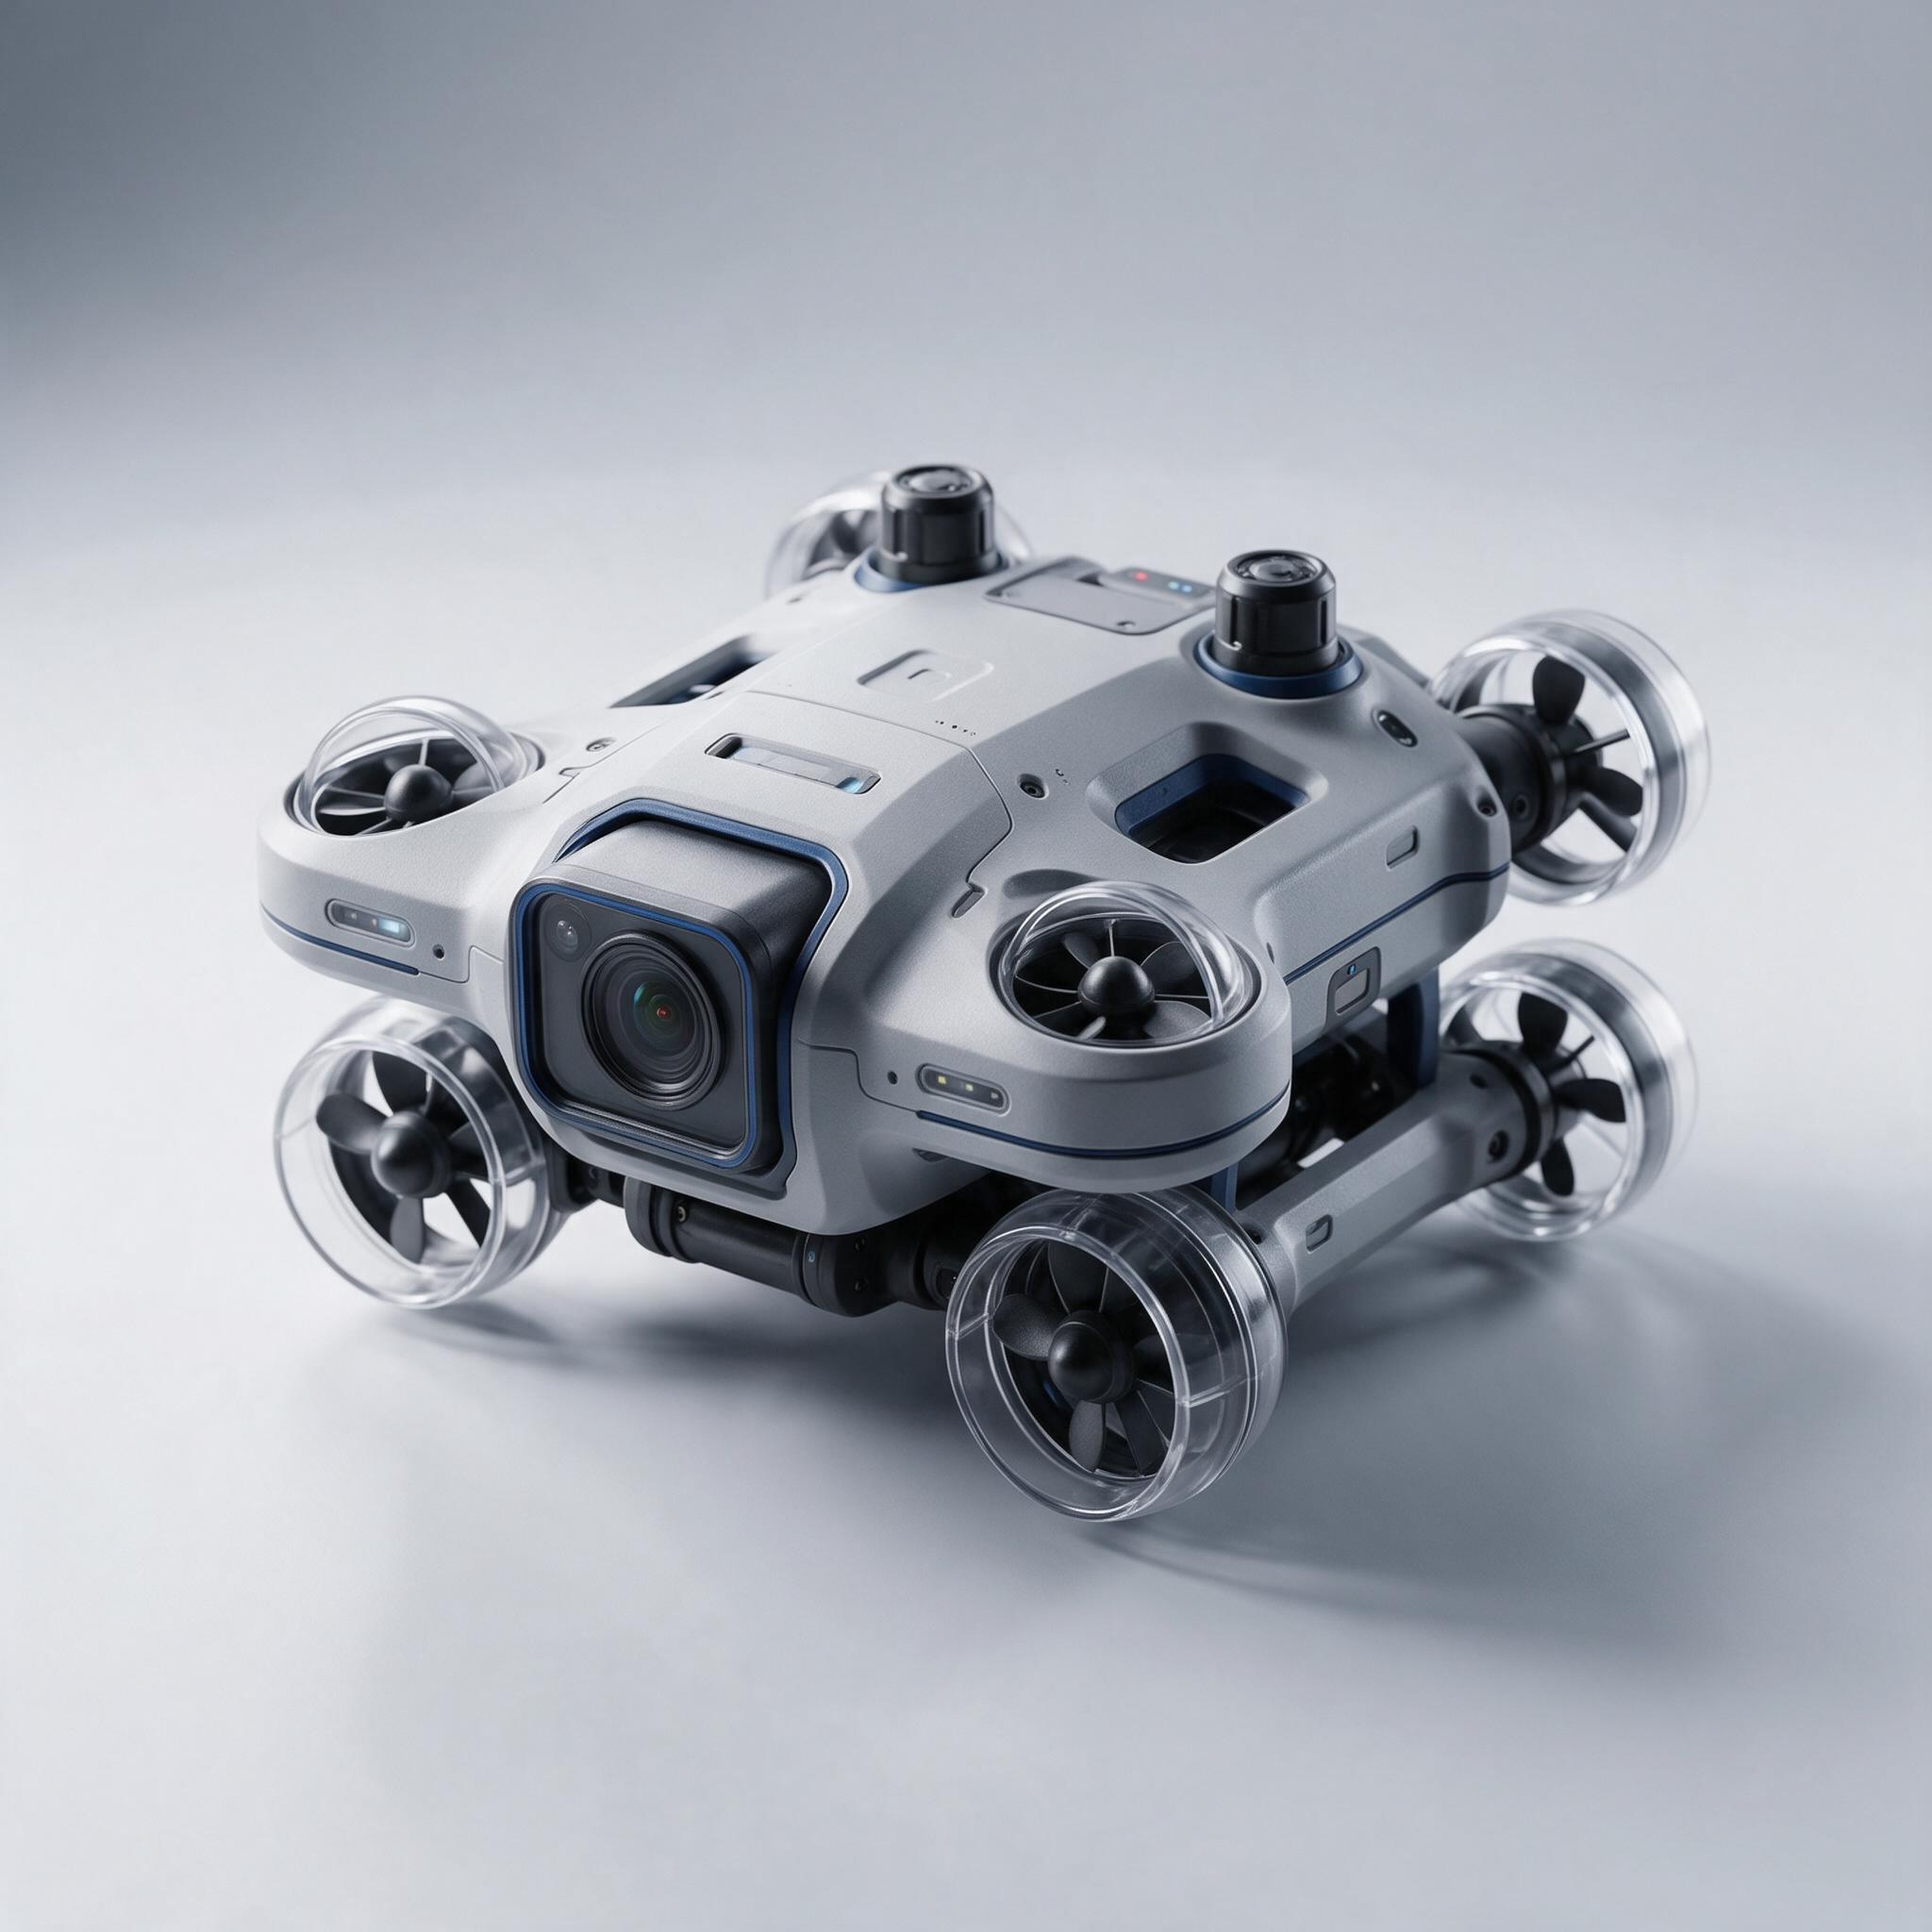
本班以蛟龙六推进器 ROV 为载体,从最基础的「配平」开始。学生第一次下水前会先学到一件反直觉的事:让机器人「刚好悬浮」比让它「能上能下」更难,也更关键——中性浮力决定了操控是否轻松、能耗是否合理。
第二阶段进入控制与视觉:六推进器混控与姿态稳定、定深与定航向闭环、水下图像增强与目标识别。学生会亲手处理「画面又绿又糊」这类真实问题,理解白平衡补偿与去雾算法为什么在水下意义不同。
第三阶段是综合项目:水下巡线、目标搜索与抓取,并在 ROS2 中把数据发布为话题、录制数据集。水下机器人是科研与产业应用(水利检测、水产养殖、水下考古、应急救援)的共同基础,本班结课作品可直接作为高校课题或竞赛项目的起点。
四水平 + 垂直对推布局,实现全向移动与原地滚转,机动性远超固定推进布局。
主控 / 电池 / 负载舱独立防水,单舱进水不致整机损毁,安全冗余更高。
从零学习浮力与重心调整,理解「中性浮力」为什么是水下作业的第一课。
低照度成像、颜色校正、去雾增强与目标检测,处理真实的水下画质问题。
深度、姿态、图像以标准话题发布,可做定深控制与算法研究。
标准教学泳池完成巡线与抓取,不是纸上谈兵。
按阶段递进,每一阶段都有明确的能力产出;课时与内容可按需求裁剪。
| 阶段 / 模块 | 内容要点 | 课时 | 完成后可达成 |
|---|---|---|---|
| 阶段一 · 水下机器人基础(24 课时) | ROV 结构与推进器布置、浮力与配平计算、密封防水设计、线缆穿舱与通信协议、下水前检查清单 | 24 课时 | 能独立完成配平与下水前安全检查 |
| 阶段二 · 运动控制与视觉(28 课时) | 六自由度运动解算、推进器混控、定深与定航向闭环、水下图像增强、目标检测与巡线算法 | 28 课时 | 实现稳定悬停与水下巡线 |
| 阶段三 · 综合项目(20 课时) | 水下巡线与目标抓取、ROS2 话题化与数据集采集、系统集成与岸基显控、项目答辩 | 20 课时 | 完成综合项目并通过答辩 |
每个项目都有明确目标、可执行步骤与交付产出,学完即可写进简历或课题报告。
任务目标:让 ROV 稳定悬停在 1.5 米深度,并在水流扰动下保持航向。
交付产出:产出:可稳定悬停的控制器 + 控制曲线分析报告
任务目标:沿池底引导线巡游,发现目标物后转向靠近并定位。
交付产出:产出:水下巡线 + 目标搜索状态机程序 + 任务成功率统计
任务目标:把姿态、深度与图像发布为 ROS2 话题,录制一个可复用数据集。
交付产出:产出:一份水下作业数据集 + ROS2 节点代码
把「为什么这样教」讲清楚——这些设计决定来自多年的教学与用人反馈。
如果机器人浮力大于重力,会一直上浮,垂直推进器必须持续往下压;反之则持续下沉。中性浮力时,推进器只需负责「改变深度」,能耗最低、控制最灵活。配平做不好,后面所有的控制算法都在跟一个错误的初始条件较劲。
电磁波在水中的衰减极快,几米就几乎无法通信;水声通信成本高、带宽低。脐带缆同时供电与传数据,一根线解决两个难题,代价是活动范围受限且要防缠绕。理解这个权衡,才能理解水下机器人形态的由来。
水会选择性吸收红光(几米内几乎消失),导致画面偏青绿;悬浮颗粒造成前向散射,让画面像蒙了一层雾。因此水下视觉必须叠加白平衡补偿、颜色校正与去雾增强。同一套 OpenCV 技巧,在水下要按不同参数使用——这正是「算法要适配环境」的最好教材。
一旦漏水,进水速度取决于密封失效范围。把主控、电池与负载分舱隔离,任一舱进水最多损失该舱设备,其余部分可回收。这不是冗余堆料,而是「失败也要失败得体面」的工程哲学——对昂贵设备与水下作业安全都至关重要。
| 班型 / 方案 | 适合对象 | 内容与时长 | 费用 |
|---|---|---|---|
| 标准班(周末面授) | 14 岁+ / 成人 | 72 课时 / 3 个月,含水池实训 | ¥9,980 / 期 |
| 科研课题班 | 高校学生 / 研究人员 | 按课题定制,含算法陪跑 | 按需定制 |
| 体验课(试听) | 想先了解水下机器人 | 1 次 120 分钟,完成配平与首次下水 | 免费(需预约) |
* 费用含全部教学与教具使用;支持 3 期免息分期。开班前 7 天可无理由退款,开班 7 天内不满意全额退款。
主讲水下运动控制与视觉;有 ROV 项目实操经验。
负责密封结构、配平与水下作业安全规范;擅长把工业级维护流程教给学生。
| 班级 / 方案 | 学制 | 上课方式 | 近期开班 |
|---|---|---|---|
| 水下机器人(ROV)班(周末) | 72 课时 / 3 个月 | 每周六 4 课时 + 水池实训日 | 10 月 11 日(滚动开班) |
| 科研课题班 | 按课题定制 | 弹性安排 + 实验室支持 | 随时启动 |
以下为公开资料对标的同类产品参数与参考价,用于选型参照。
| 对标产品 / 型号 | 厂商 / 生态 | 关键参数 | 参考价 |
|---|---|---|---|
| 水下机器人赛项 | 高校/行业赛 | 水下巡线 · 目标抓取 · 定深控制 | 赛事 |
| BlueROV2 生态 | Blue Robotics | 开源水下平台 · ROS 控制 | 开源参考 |
水下班对标 BlueROV2 生态与水下机器人赛项,覆盖配平、密封、六推进器控制与水下视觉。