高校 / 科研定制课程赛事通道
科研实训营面向的不是「学会使用设备」,而是「提出一个好问题并把它做出来」。因此课程结构与传统教学相反:先明确课题与目标,再倒推需要掌握的工具与方法。
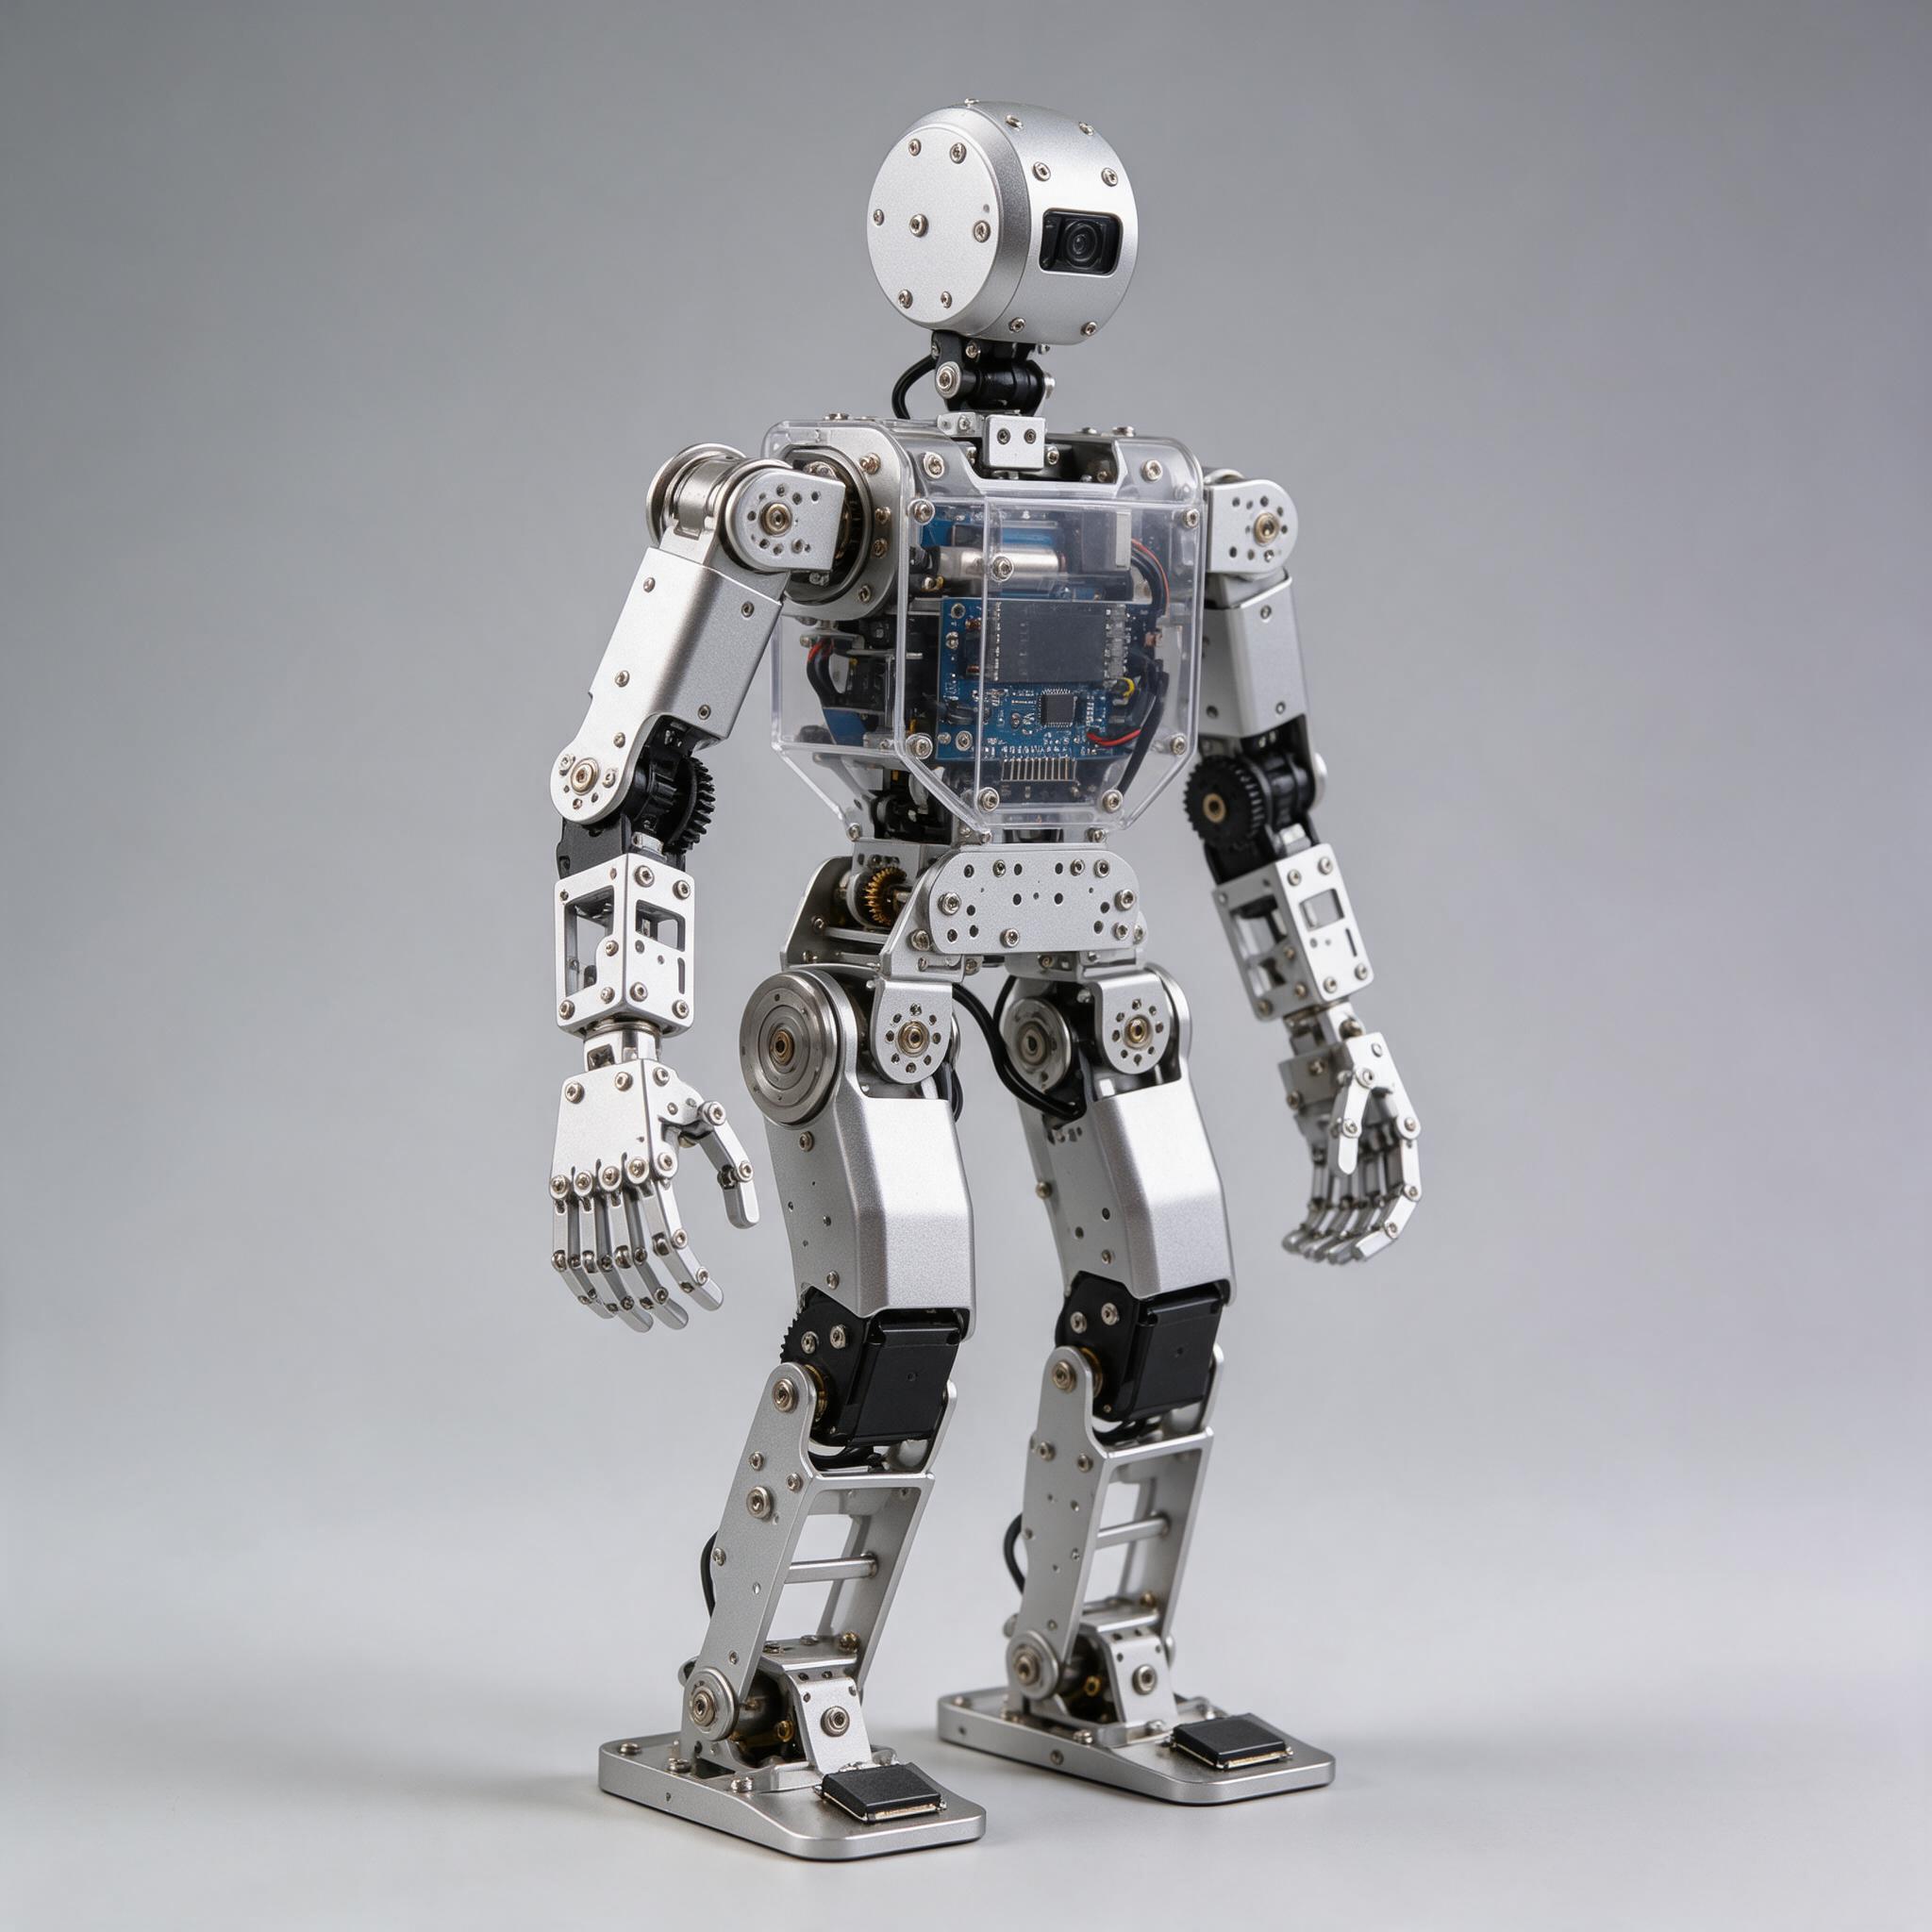
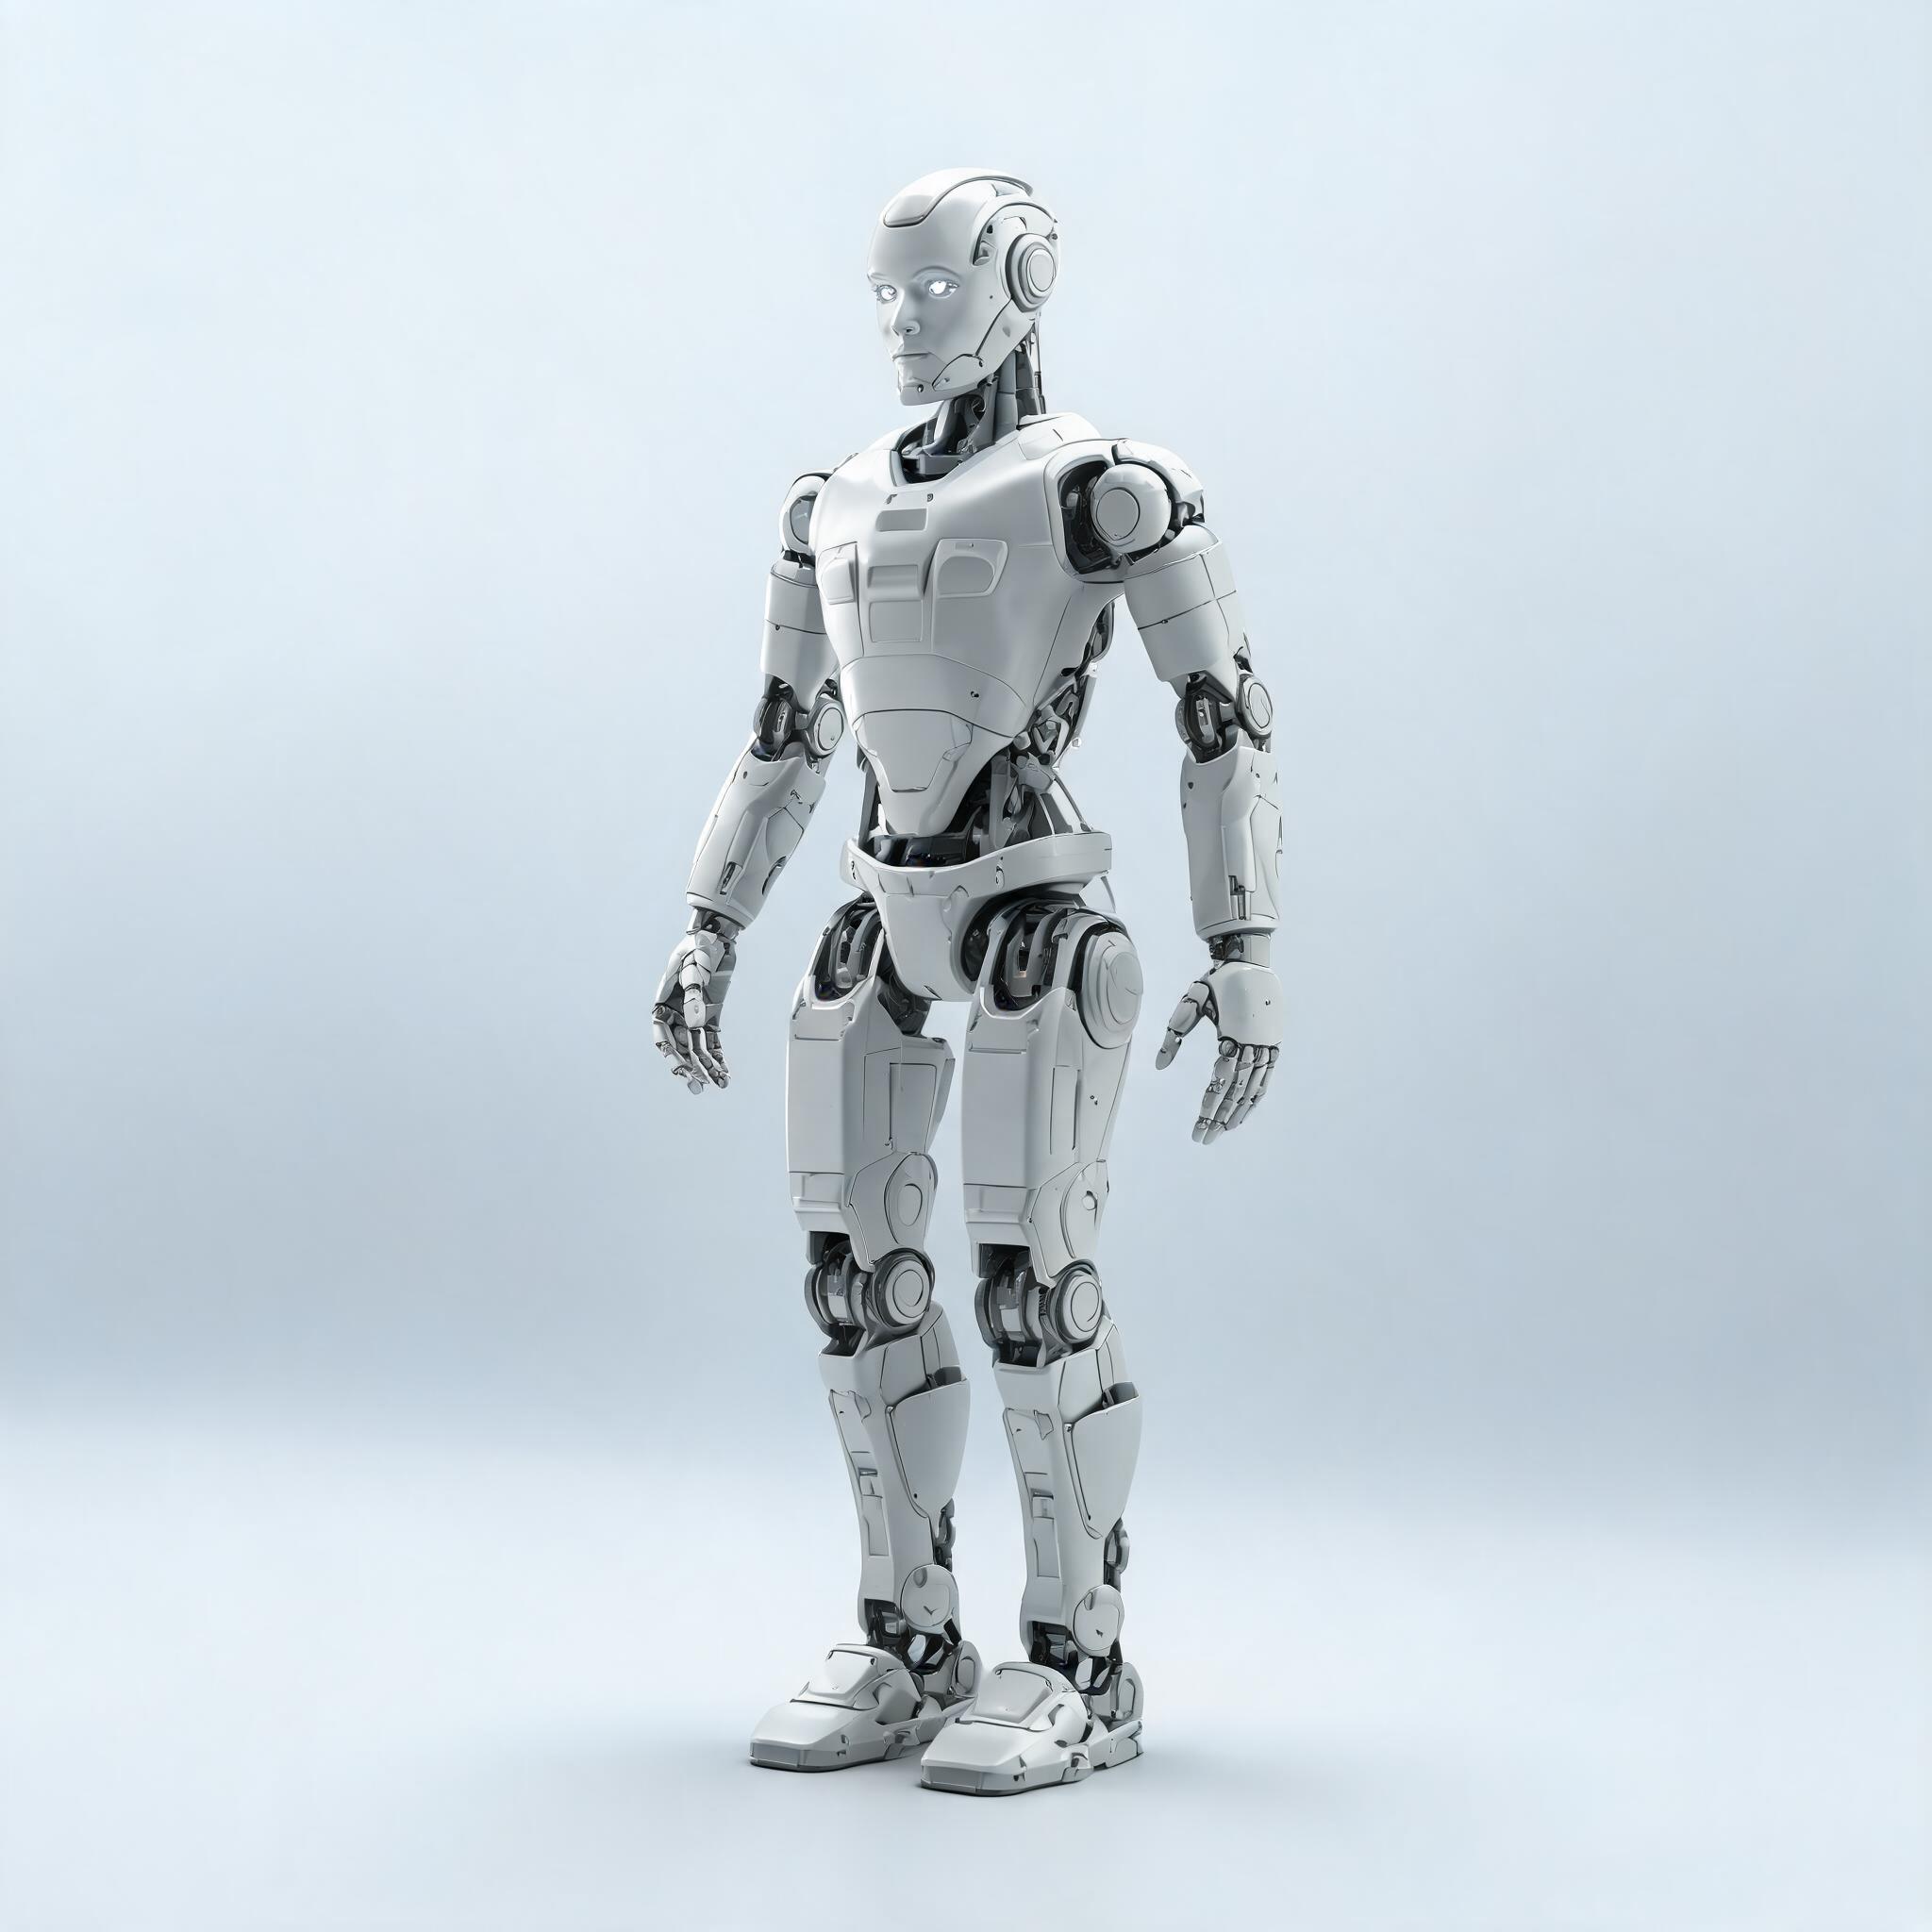
我们提供的科研级载体覆盖当前具身智能研究的主要方向:全尺寸人形机器人(感知—决策—运动全栈)、四足机器狗(复杂地形与巡检)、双臂遥操作(数据采集与模仿学习)、SLAM 自主导航小车(建图定位与动态避障)。学员可以依据课题方向选择载体,也可以多台组合。
在方法层面,实训营强调三件事:一是基线(先复现已有方法,确保有可对比的参照);二是实验设计(变量控制、消融对比、统计显著性);三是可复现(数据格式规范、随机种子固定、代码可重跑)。这三件事决定了成果能否被认可——无论是竞赛评审还是论文评审。
赛事方向上,我们会依据目标赛项拆解评分维度(完成度、稳定性、创新点、展示效果),把训练重点对齐到评分点上;科研方向上,可协助梳理研究现状、设计对比实验与整理结果图表。我们不代做项目,但会把「怎么把项目做扎实」讲清楚。
全尺寸人形、四足机器狗、双臂遥操作、SLAM 小车等,对标真实研究平台。
先复现基线、再做对比实验、最终结果可复现,符合科研与评审规范。
遥操作数据采集、模仿学习训练与实机部署,跑通完整数据闭环。
按评分维度(完成度 / 稳定性 / 创新点 / 展示)组织训练重点。
实验数据、对比图表与失败案例分析,可直接用于论文或答辩。
课题设计、基线搭建、结果整理可提供陪跑服务(另议)。
按阶段递进,每一阶段都有明确的能力产出;课时与内容可按需求裁剪。
| 阶段 / 模块 | 内容要点 | 课时 | 完成后可达成 |
|---|---|---|---|
| 第 1 阶段 · 课题定义与基线复现 | 研究现状梳理、课题定义与可行性评估、基线方法复现与结果对齐 | 定制 | 一份课题定义书 + 基线复现结果 |
| 第 2 阶段 · 平台与工具链 | ROS2 开发、仿真环境搭建、数据采集与标注工具、实机调试与安全规范 | 定制 | 能独立在目标平台上跑通一次完整任务 |
| 第 3 阶段 · 核心方法实践 | 按方向选择:模仿学习 / VLM 具身智能 / SLAM / 运动控制;含训练、部署与调参 | 定制 | 完成一次方法级实验并得到初步结果 |
| 第 4 阶段 · 实验设计与对比 | 变量控制、消融实验、统计分析与可视化;失败案例分析 | 定制 | 一份含对比图表与结论的实验报告 |
| 第 5 阶段 · 成果整理与答辩 | 项目文档、演示视频、答辩演练与评审反馈 | 定制 | 可提交的完整项目材料与答辩通过 |
每个项目都有明确目标、可执行步骤与交付产出,学完即可写进简历或课题报告。
任务目标:采集人类示范数据并训练策略,让机械臂学会抓取新物体。
交付产出:产出:可复现的数据集 + 训练策略 + 成功率对比分析(论文级材料)
任务目标:让机器人理解开放词汇指令(如「把左边的杯子给我」)并完成操作。
交付产出:产出:语言驱动机器人系统 + 失败模式分析(可作论文贡献点)
任务目标:在有人走动的环境中完成建图、定位与动态避障,并量化性能。
交付产出:产出:导航性能评测数据 + 改进方案与验证结果
把「为什么这样教」讲清楚——这些设计决定来自多年的教学与用人反馈。
没有基线就无法判断「进步」是否真实。很多项目失败在于:没有对比对象,改进后自己也说不清是方法更好还是运气更好。先复现一个有公认结果的方法,再在此基础上改进,是科研的基本功。
在模仿学习方向,同一个算法配上高质量示范数据(覆盖多样起始位姿、时间戳对齐)往往显著优于用更多但重复的数据。把数据质量作为独立环节训练,是让学生少走弯路的关键。
项目中真正有价值的发现,常出现在失败样本的共性里。课程序列要求对失败样本做分类与统计,并尝试解释原因——这个过程既能显著改进行为,也往往是最能写进论文的部分。
赛事评分看重完成度、稳定性与展示效果,科研评价看重创新性、可复现与对比充分。用赛事的思路做科研会缺少对比实验,用科研的思路做赛事会缺乏稳定性打磨。实训营会根据目标分别设计训练重点。
| 班型 / 方案 | 适合对象 | 内容与时长 | 费用 |
|---|---|---|---|
| 科研集训营(假期) | 高校学生 / 竞赛团队 | 1–4 周集中实训,含平台与工具链 | 按营报价 |
| 学期课程(共建) | 高校院系 | 按学期排课,含考核与项目指导 | 按方案报价 |
| 课题陪跑 | 研究生 / 科研团队 | 课题设计、基线搭建、实验与结果整理陪跑 | 按课题报价 |
| 赛前集训 | 参赛团队 | 赛项适配、稳定性打磨与展示排练 | 按团队报价 |
* 费用含全部教学与教具使用;支持 3 期免息分期。开班前 7 天可无理由退款,开班 7 天内不满意全额退款。
主讲模仿学习与大模型具身应用;有具身数据采集与策略部署项目经验。
主讲 SLAM、传感器融合与自主导航;负责感知方向的课题指导。
负责平台调试、实机安全与工程实现规范。
| 班级 / 方案 | 学制 | 上课方式 | 近期开班 |
|---|---|---|---|
| 寒假科研集训营 | 1–2 周 | 全天集中实训 | 1 月开班 |
| 暑假科研集训营 | 2–4 周 | 全天集中实训 + 课题陪跑 | 7 月开班 |
| 学期共建课程 | 1 学期 | 按院校课表排课 | 按学期规划 |
以下为公开资料对标的同类产品参数与参考价,用于选型参照。
| 对标产品 / 型号 | 厂商 / 生态 | 关键参数 | 参考价 |
|---|---|---|---|
| RoboCup 类赛事 | 国际赛事 | 人形/四足 · 全栈 · 稳定性 | 赛事 |
| 具身智能科研课题 | 学术方向 | 模仿学习 · VLM 具身 · SLAM | 课题 |
科研营对标 RoboCup 类高水平赛事与具身智能科研课题,强调基线、实验与可复现。