BEIJING SHUIMU SILICON VALLEY TECHNOLOGY CO., LTD. · EMBODIED AI EDUCATION MON–SUN 09:00–21:00 · 13269915901
首页 / 智能套件 / 巡疆·SLAM 自主导航小车
巡疆·SLAM 自主导航小车
科研套件进阶自主导航
SMG-010 巡疆·SLAM 自主导航小车巡疆 SLAM 自主导航小车
SMG-010 · 具身智能套件

巡疆·SLAM 自主导航小车

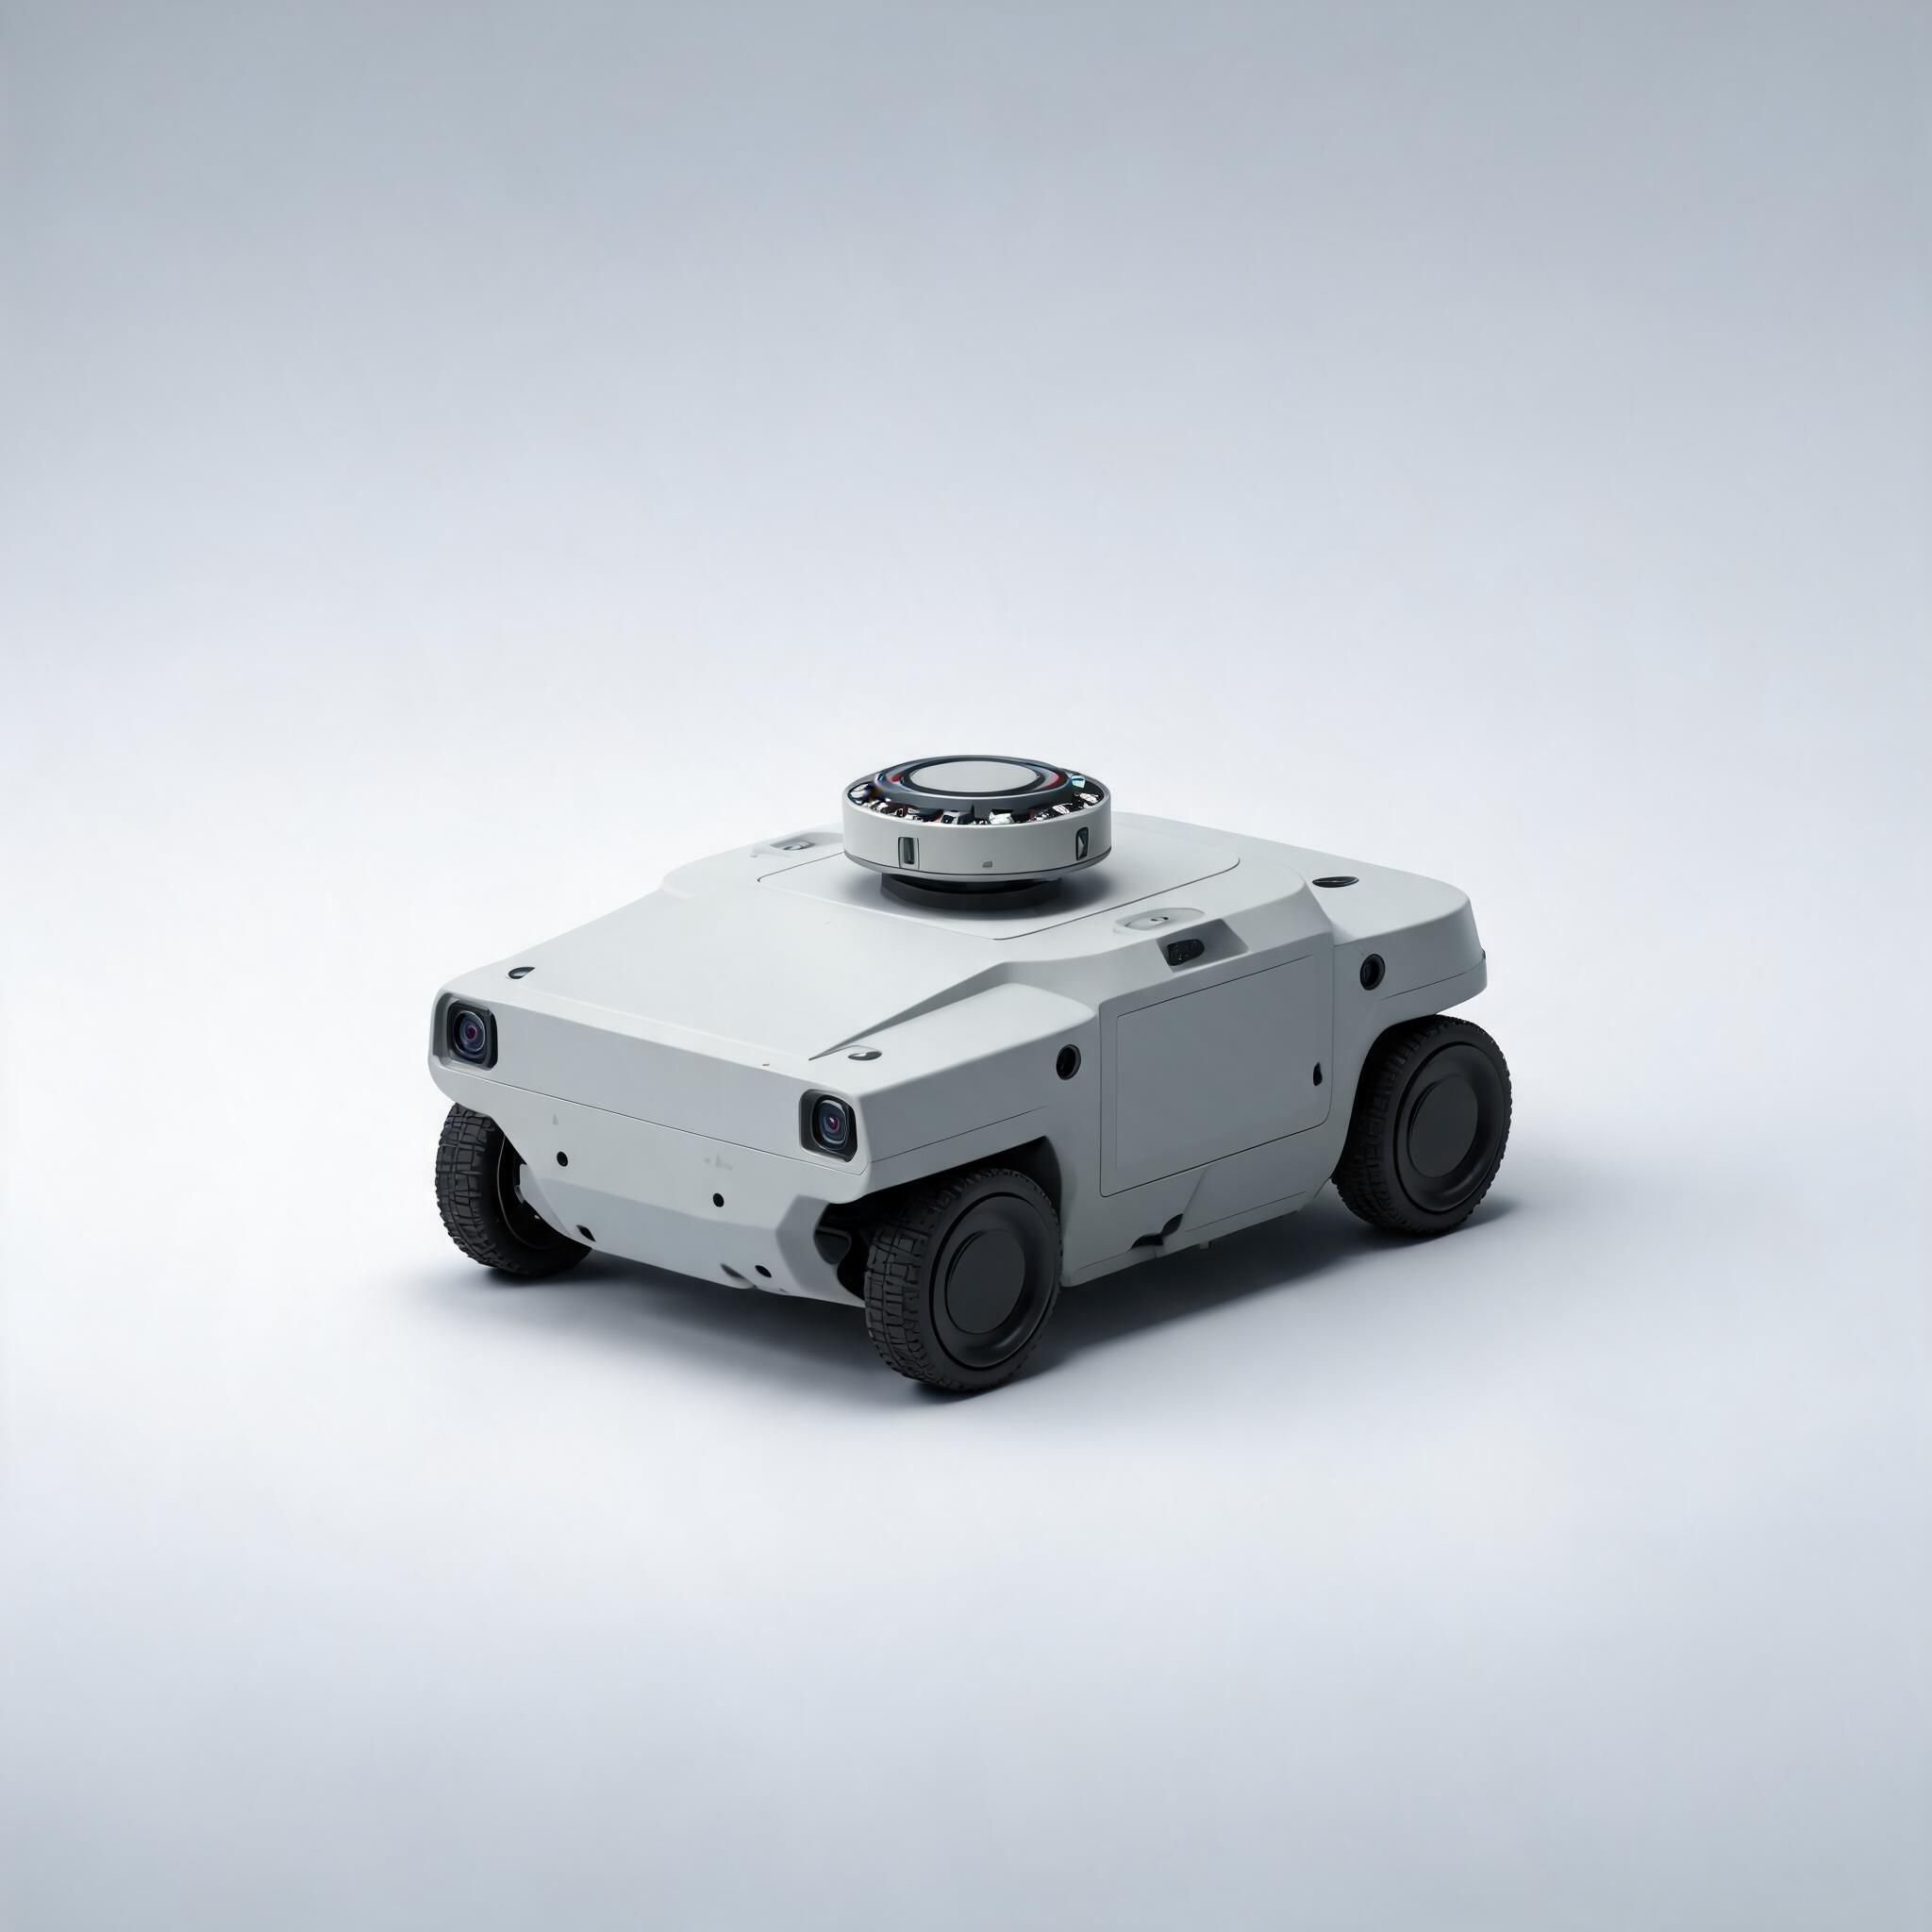
巡疆 SLAM 自主导航小车:激光雷达建图、定位与动态避障,从零搭出可运行导航栈。

▸ 底盘控制▸ 激光雷达建图▸ 动态避障▸ 多传感器融合
¥3,699¥4,299含配套课程与代码仓库权限
  • 驱动方式四轮差速驱动,大扭矩无刷减速电机 ×4
  • 最大速度约 1.2 m/s
  • 越障能力可通过 15 mm 以内小台阶 / 地毯
  • 载重约 10 kg
  • 激光雷达2D 激光雷达,测距 12 m,采样 8000 点/s,扫描角 360°
  • IMU六轴 IMU(加速度 + 陀螺仪)
  • 里程计轮式编码器里程计
  • 深度相机可选配(用于三维避障与视觉 SLAM)
Overview

产品概述

巡疆(SMG-010)是一台面向自主导航(SLAM)研究的移动机器人平台。它要回答的是机器人领域最经典的问题之一:在一个从未去过的环境里,机器人如何一边走一边画出地图,并随时知道自己在地图的哪个位置?

平台采用四轮差速底盘,搭载 2D 激光雷达(测距 12 米、采样 8000 点/秒)与六轴 IMU、轮式里程计,通过多传感器融合完成建图与定位。整套导航栈基于 ROS2 Nav2 构建,学生可以在几分钟内跑通「手动遥控建图 → 保存地图 → 加载地图自动导航」的完整流程。

进阶部分聚焦「动态避障」:当环境中出现走动的人或移动障碍物时,静态地图不再够用。巡疆提供局部代价地图与动态障碍物检测的完整配置,学生可以调参观察机器人在人群中的绕行行为,理解规划器如何在「最优路径」与「安全距离」之间权衡。

SLAM(同步定位与建图)被称为「移动机器人的成年礼」:一个没有地图的机器人,要一边走一边画地图,还要随时知道自己在自己画的地图的哪里——这听起来像是个悖论,却是所有自主移动设备都必须解决的问题。巡疆把这套通常藏在黑箱里的算法栈完全摊开:你可以看到激光点云如何累积成地图、粒子滤波如何收敛、代价地图如何让机器人绕开突然出现的人。

Highlights

核心亮点

📡

激光雷达建图

2D 激光雷达(12 m / 8000 点每秒),SLAM 建图精度可达厘米级,走廊长距离回环不漂移。

🧭

多传感融合

激光 + IMU + 轮式里程计融合定位(EKF),比单一传感器更稳。

🤖

Nav2 全栈导航

基于 ROS2 Nav2,自带路径规划、代价地图与恢复行为,开箱可跑。

🚶

动态避障

局部代价地图实时更新,可绕行行人等移动障碍,贴近真实场景。

🖥️

可视化上位机

RViz2 实时显示地图、激光点云、路径与机器人位姿,调试直观。

🚗

四驱越野底盘

大扭矩四驱底盘 + 橡胶轮胎,地毯与小台阶可通过。

Hands-on Projects

项目实战

每个项目都有明确目标、可执行步骤与交付产出,学完即可写进作品集或课题报告。

PROJECT 01

项目一 · 建图与地图复用

任务目标:建出整层楼的地图并反复复用,验证定位稳定性。

  1. 手动遥控机器人走遍目标区域,观察 RViz 中地图逐渐成形
  2. 注意回环:绕回起点时地图是否闭合,不闭合说明哪些参数需要调整
  3. 保存地图文件,重新加载地图并让机器人自定位(AMCL)
  4. 把机器人搬到任意位置,观察定位收敛时间与置信度
  5. 故意搬动家具后重新定位,观察定位失败与恢复策略

交付产出:产出:一份可复用的楼层地图 + 定位收敛时间测试记录

PROJECT 02

项目二 · 自主导航与动态避障

任务目标:让机器人从 A 点自主行驶到 B 点,途中绕开走动的人。

  1. 在地图上标注目标点,观察全局规划器给出的最短路径
  2. 启动局部代价地图,观察障碍物如何在代价地图中「长出来」
  3. 让人在路径前方走动,记录机器人的绕行与减速行为
  4. 调整膨胀半径与安全距离,对比「贴墙走」与「留足距离」的差异
  5. 统计 10 次导航的到达率、平均耗时与最长卡顿时间

交付产出:产出:一套调优后的导航参数 + 动态环境通过性报告

PROJECT 03

项目三 · 巡检任务与数据回传

任务目标:让机器人按固定路线巡检并在关键点采集数据。

  1. 在地图上设置 5 个巡检点,配置每个点的停留时间与动作
  2. 在巡检点触发拍照或传感器读数(如温湿度、气体——选配)
  3. 把每次巡检的时间、位置与数据自动记录成报表
  4. 加入异常处理:中途被阻挡时如何等待、绕行或上报
  5. 运行一周,统计任务完成率并优化路线顺序

交付产出:产出:可无人值守运行的巡检程序 + 可对接 MES/看板的数据记录

Learning Path

课时大纲与学习路径

阶段 / 模块内容要点课时完成后可达成
模块一 · ROS2 与机器人基础(6 课时)节点、话题、TF 坐标变换、RViz 可视化6 课时能读懂机器人各坐标系关系
模块二 · 传感器与融合(6 课时)激光雷达、IMU、里程计与 EKF 融合定位6 课时能分析定位漂移原因
模块三 · SLAM 建图(8 课时)扫描匹配、回环检测、栅格地图与地图保存加载8 课时完成大范围建图与地图复用
模块四 · 导航栈(8 课时)AMCL 定位、全局/局部规划、代价地图与恢复行为8 课时完成自主导航与动态避障
模块五 · 应用与集成(6 课时)巡检任务编排、数据记录与外部系统对接6 课时完成一个可运行的应用型项目
How It Works

技术原理讲解

不讲黑箱:把关键原理拆开说明,帮助学习者理解「为什么这样设计」。

激光雷达是怎么「看见」世界的

雷达内部有旋转机构,每转一圈发射上千束激光,测出每个方向的反射距离;一圈近千个点连成线,就是所谓「点云」。扫描频率决定点密度,测距范围决定能看多远。课程中会让学生比较不同扫描频率下的建图质量,理解「传感器参数如何影响算法效果」。

里程计误差为什么必须被修正

轮式里程计靠数轮子转了多少来估算位移,但打滑、地面材质、轮胎磨损都会让估算偏大或偏小,且误差会累积。这就是为什么必须融合激光雷达与 IMU:前者提供绝对位置修正,后者提供姿态变化。EKF 的作用就是把这几路信息按可靠性加权融合。

动态避障的两难

全局路径会穿过一张「静态地图」,但现实里有走动的人。局部规划器必须一边跟随全局路径,一边实时躲避障碍——于是常出现「绕过去又绕回来」的犹豫行为。调参的本质是在「坚持目标」与「保证安全」之间找平衡,课程会让学生亲手把这两种倾向调到极端,观察行为差异。

为什么机器人「卡在门口」

门框、玻璃、镜面是激光雷达的经典难题:玻璃几乎不反射激光,会被当成「可通行」;镜面会造成虚假反射点。解决方案包括加装防撞条、融合深度相机、在代价地图中人工标注禁区。这个「现场问题」比任何教科书案例都更能说明感知的局限性。

Specifications

技术参数

底盘
驱动方式四轮差速驱动,大扭矩无刷减速电机 ×4
最大速度约 1.2 m/s
越障能力可通过 15 mm 以内小台阶 / 地毯
载重约 10 kg
感知
激光雷达2D 激光雷达,测距 12 m,采样 8000 点/s,扫描角 360°
IMU六轴 IMU(加速度 + 陀螺仪)
里程计轮式编码器里程计
深度相机可选配(用于三维避障与视觉 SLAM)
算力与系统
主控ARM 八核工控机(或 Intel N100 版本)
系统Ubuntu 22.04 + ROS2 Humble
导航栈Nav2(AMCL 定位 + 全局/局部规划 + 代价地图)
电源与结构
电池24V 20Ah 锂电池
续航建图 / 导航作业约 4 小时
尺寸 / 重量约 420 × 360 × 300 mm / 约 12 kg

* 以上参数为标准配置实测值,受使用环境影响可能存在合理偏差;支持按项目需求定制配置,具体以合同技术附件为准。

In the Box

包装清单

  • 四驱导航底盘总成 ×1
  • 2D 激光雷达 ×1
  • 六轴 IMU ×1
  • 工控机主控 ×1(含系统与 ROS2 环境)
  • 24V 20Ah 电池 ×1 + 充电器 ×1
  • 遥控手柄 ×1
  • USB 转接与线材套装 ×1
  • RViz2 配置与建图 / 导航参数包 ×1
  • 《SLAM 自主导航实战手册》×1 + 课程卡 ×1
Scenarios

适用场景

SLAM 与自主导航课程实验无人配送 / 巡检算法研究高校机器人专业毕业设计智能仓储与移动操作课题
Courses

配套课程

Optional Upgrades

配件与升级

按学习阶段逐步加装,一套平台可以持续用到更高阶的项目与课题。

配件 / 升级项说明参考价
深度相机扩展包三维避障 + 视觉 SLAM,弥补激光的盲区¥2,199
IMU 高精度升级包工业级 IMU,降低长距离定位漂移¥999
机械臂上装包搭载 GenkiArm 构成移动操作平台询价
大容量电池包24V 30Ah,续航提升至约 6 小时¥1,599
充电桩(自动回充)支持任务完成后自动回桩充电¥2,999
工业级防撞条与急停提升人机共处环境的安全性¥699
Troubleshooting

常见故障排查

课堂上最常遇到的几类问题与处理办法,先自查再求助,效率更高。

现象可能原因排查 / 处理
建图时地图出现重影里程计误差过大或行走过快降低行进速度、避免急转;检查轮径参数与编码器标定是否准确
定位频繁丢失场景特征单一(长廊、空旷大厅)或初始位置给错在环境中增加特征(贴标记);手动给出近似初始位姿;适当增大粒子数
导航中反复前后犹豫局部规划参数过保守,或障碍物在路径边缘调整膨胀半径与规划器权重;确认激光雷达安装位置无遮挡
电池续航明显下降电池老化或负载增加检查电池循环次数与鼓包;核算当前负载功率,必要时升级电池
Selection Guide

选型对比

不确定选哪一套?这里是同系列产品的定位差异,也可直接咨询顾问获取推荐。

型号定位与本品差异
SMG-010 巡疆·SLAM 自主导航小车科研 · 进阶(本型号)激光雷达 + Nav2 全栈导航,¥3,699
SMG-001 星轨·智能小车教育 · 入门无雷达与 SLAM,适合先理解运动与感知基础
SMG-013 铁犬·四足机器狗科研 · 高级可跨越台阶与复杂地形,适合户外巡检研究
Delivery & Service

交付与服务

FAQ

常见问题

需要自己装 ROS 吗?
不需要。主控已预装 Ubuntu 22.04 与 ROS2 Humble 及全部驱动,开机即可建图。
建图面积能多大?
单次连续建图可覆盖数百平方米室内环境(如整层教学楼),支持保存并复用地图。
能爬楼梯吗?
不能。巡疆是轮式底盘,适用于平面与缓坡环境;如需复杂地形巡检,建议评估 SMG-013 四足机器狗。
避障安全吗?
激光雷达可识别 12 米内障碍物,配合碰撞条与紧急停止按钮;首次调试建议空场进行。
能加装机械臂吗?
可以。底盘预留 24V 供电与安装孔位,可搭载 GenkiArm 构成移动操作(Mobile Manipulation)平台。
需要自己配置 ROS 环境吗?
不需要。主控预装好系统与全部依赖,供电开机后可立即进入建图流程;课程会讲解环境结构,但不必从零安装。
能跑室外吗?
可以短距离运行,但课程与参数优化主要面向室内。室外阳光会干扰激光雷达(尤其强日照),长距离还需要更稳的定位方案(如加装 RTK 或改用视觉 + IMU 融合)。
能载多重的东西?
底盘载重约 10 kg(含上装)。加装机械臂时应核算重心与总重,必要时增加配重或换用更大底盘。
Related

相关推荐

Benchmark

对标参考

以下为公开资料对标的同类产品参数与参考价,用于选型参照。

对标产品 / 型号厂商 / 生态关键参数参考价
TurtleBot 4Open Robotics(ROS2 官方)ROS2 标准底盘 · LiDAR 建图导航约 ¥2 万级
思岚 RPLIDAR A1思岚科技 SLAMTEC360° 激光雷达 · 12 m · 8000 次/秒约 ¥300

巡疆(SMG-010)采用 ROS2 Nav2 全栈导航 + 2D 激光雷达,对标 TurtleBot 4 与思岚 RPLIDAR 生态;参数与主流 SLAM 教学/科研底盘一致。

想先看看实物或要一份详细方案?

课程顾问可提供参数对比、样机演示与院校采购方案,支持对公结算与发票。

📞 免费试听