智能机器人工程师班是水木硅谷课程体系的「进阶主干」。它的核心任务只有一件事:把孩子从「拖积木」带进「写代码」,并且不是写练习题,而是写能驱动真实硬件的代码。
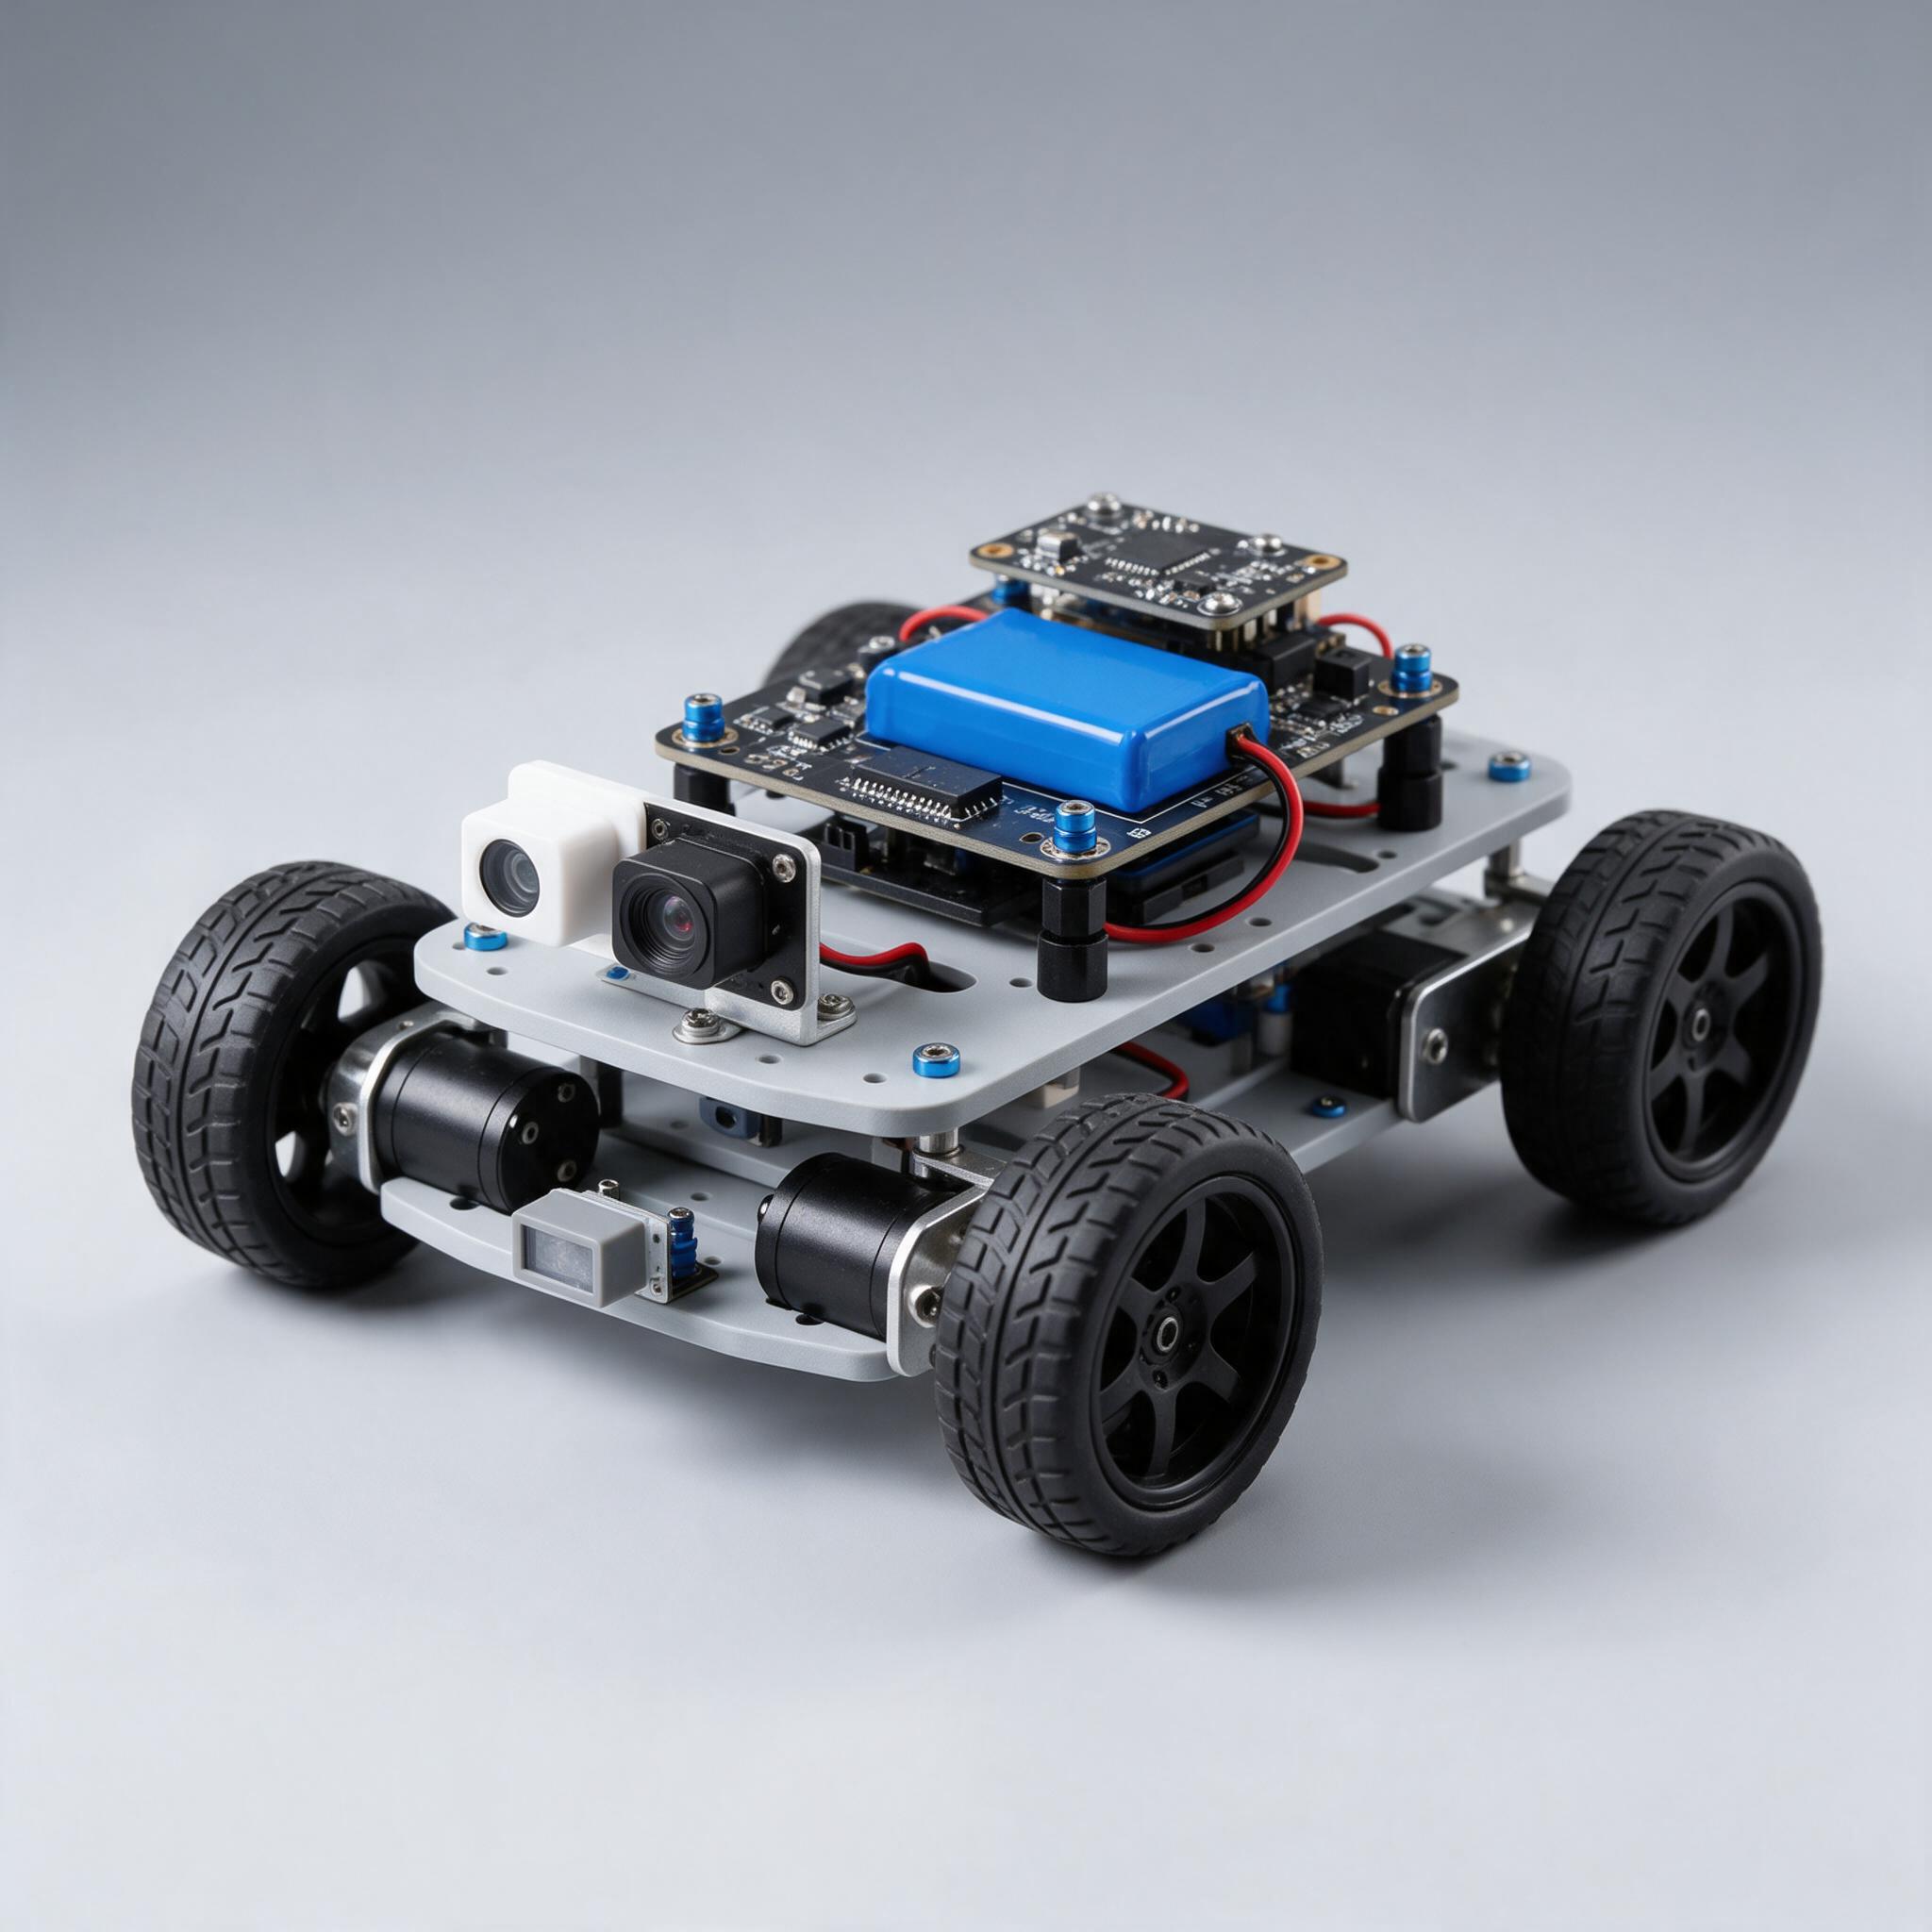
课程以星轨智能小车与慧眼视觉套件为载体,沿着「控制 → 感知 → 决策」的路径展开。学生先学会用 Python 精确控制电机速度(理解 PWM、闭环、PID),再让机器人获得视觉能力(OpenCV、颜色追踪、目标检测),最后把两者组合成完整的自主行为——比如「找到指定颜色的物体并停在其前方」。
与传统编程课最大的不同是「错误是物理的」。代码写错一个符号,屏幕只会报错;但小车会撞墙、会原地打转、会在循迹时冲出去。这种可见的失败把抽象的调试过程变得具体:学生会自然地学会「先测量、再假设、后修改」的工程方法。
课程后半段对接白名单赛事:我们会把竞赛常见题型(循迹竞速、避障挑战、视觉识别任务)拆解成课堂任务,学生在完成课程的同时也完成了参赛作品。往期学员中有相当比例通过这条路径进入省赛乃至国赛。
从图形化平滑过渡到 Python,每一行代码都作用于真实电机与传感器。
超声波、红外、IMU、摄像头四类感知全覆盖,做得出「会看会判断」的机器人。
测量—假设—验证的调试闭环,教的是「怎么找到问题」而不只是「怎么写」。
循迹竞速、避障挑战、视觉任务直接对齐白名单赛事常见题型。
每个项目都要求写清思路与数据,为升学材料与竞赛答辩积累素材。
小车 + 视觉套件组合,实现「看见—移动—抓取」的完整任务链。
按阶段递进,每一阶段都有明确的能力产出;课时与内容可按需求裁剪。
| 阶段 / 模块 | 内容要点 | 课时 | 完成后可达成 |
|---|---|---|---|
| 第 1–4 课 · Python 与硬件入门 | Python 基础语法、GPIO 控制、电机 PWM 调速与差速转向 | 4 课时 | 能用代码精确控制小车速度与转向 |
| 第 5–8 课 · 传感器与闭环控制 | 超声波测距、五路循迹、IMU 姿态读取;编码器测速与 PID 速度闭环 | 4 课时 | 实现稳定速度控制与循迹行驶 |
| 第 9–12 课 · 调试方法论 | 数据打印与可视化、故障假设与验证、参数调优实验设计 | 4 课时 | 能独立定位一次「小车跑偏」的原因 |
| 第 13–18 课 · 机器视觉入门 | 图像与色彩空间、阈值分割、轮廓提取;摄像头装车与视角标定 | 6 课时 | 完成颜色追踪与视觉巡线 |
| 第 19–24 课 · 视觉决策与抓取 | 目标检测调用、像素坐标到运动指令的映射、跟踪与靠近控制 | 6 课时 | 完成「找物—靠近—停止」自主任务 |
| 第 25–28 课 · 竞赛项目实训 | 循迹竞速、避障挑战、视觉识别三项赛题的策略与实现 | 4 课时 | 完成至少一项可参赛作品 |
| 第 29–32 课 · 作品打磨与答辩 | 稳定性优化、现场演示、技术报告撰写与答辩 | 4 课时 | 通过结课答辩,产出技术报告 |
每个项目都有明确目标、可执行步骤与交付产出,学完即可写进简历或课题报告。
任务目标:让小车以最快且不脱线的速度跑完含直角弯与 S 弯的赛道。
交付产出:产出:可稳定参赛的循迹程序 + 一份速度调参报告
任务目标:让小车找到房间里的指定颜色物体,并在距离 20 厘米处停下。
交付产出:产出:自主寻物演示 + 处理边界情况的策略说明
任务目标:让小车在放置了随机障碍的场地内自主巡逻 3 分钟不卡死。
交付产出:产出:避障巡逻程序 + 一篇可作升学材料的技术报告
把「为什么这样教」讲清楚——这些设计决定来自多年的教学与用人反馈。
教科书上 PID 只有三个字母,但真正理解它必须看到现象:P 太小反应迟钝、太大来回震荡,I 消除稳态误差但会引入超调,D 抑制超调但对噪声敏感。这些现象无法通过做题获得,只能亲手调、亲眼看到小车的行为变化。
初学者最典型的困境是「程序不对但不知道从哪下手」。我们教的是一套固定流程:先看数据(打印传感器值)、再提假设(可能是什么原因)、然后设计一个能区分假设的实验、最后修改并复测。这套方法比任何语法都更耐用。
视觉是把「世界」变成「数字」的入口,决策是决定「怎么用这些数字」。顺序颠倒会导致学生只会调用模型、不会设计行为。课程刻意让学生先把图像处理跑通、看到质心坐标在屏幕上跳动,再去想「这个坐标应该变成什么动作」。
报告强迫学生把「我做了什么」整理成「我为什么这么做、结果如何」。这个过程会暴露思维中的漏洞(例如「我以为速度快就会更快到终点,但实际脱线次数增加了」)。同时,报告本身就是升学与竞赛评审最看重的材料。
| 班型 / 方案 | 适合对象 | 内容与时长 | 费用 |
|---|---|---|---|
| 标准班(周末) | 10–16 岁有基础 | 32 课时 / 16 周,每周 2 课时 | ¥5,980 / 期 |
| 竞赛冲刺班 | 已完成标准班或具备同等能力 | 40 课时 / 10 周,含赛前集训 | ¥9,800 / 期 |
| 体验课(试听) | 想先体验的家庭 | 1 次 90 分钟,完成一个循迹小任务 | 免费(需预约) |
* 费用含全部教学与教具使用;支持 3 期免息分期。开班前 7 天可无理由退款,开班 7 天内不满意全额退款。
8 年教学经验,主讲 Python 与机器人控制;带出过多名省赛一等奖学员。
负责视觉与传感器模块;擅长把工程调试经验拆成学生可执行的小步骤。
| 班级 / 方案 | 学制 | 上课方式 | 近期开班 |
|---|---|---|---|
| 智能机器人工程师(周末) | 32 课时 / 16 周 | 每周六或周日 2 课时 | 9 月 13 日(滚动开班) |
| 竞赛冲刺班 | 40 课时 / 10 周 | 周末 4 课时 + 赛前集中集训 | 赛前 8 周开班 |
以下为公开资料对标的同类产品参数与参考价,用于选型参照。
| 对标产品 / 型号 | 厂商 / 生态 | 关键参数 | 参考价 |
|---|---|---|---|
| 世界机器人大赛(WRC) | 中国电子学会主办 | 白名单赛事 · 机器人竞赛 | 赛事 |
| 全国青少年科技创新大赛 | 中国科协等 | 白名单赛事 · 科创成果 | 赛事 |
进阶班对接白名单赛事(WRC、青创赛等)的循迹、避障、创意与视觉赛项,提供集训与代报名。