BEIJING SHUIMU SILICON VALLEY TECHNOLOGY CO., LTD. · EMBODIED AI EDUCATION MON–SUN 09:00–21:00 · 13269915901
首页 / 智能套件 / 慧眼·AI 视觉感知套件
慧眼·AI 视觉感知套件
教育套件入门-进阶
SMG-004 慧眼·AI 视觉感知套件让机器人「看见」世界
SMG-004 · 具身智能套件

慧眼·AI 视觉感知套件

让机器人「看见」世界:OpenCV + YOLO 双线案例,从像素到识别的完整感知入门包。

▸ OpenCV▸ YOLO 识别▸ 多传感器
¥699¥899含配套课程与代码仓库权限
  • 主控树莓派 4B(4GB) 或 Jetson Nano 兼容版本
  • AI 加速可选配 NPU 加速棒(选配)
  • 推理性能YOLOv5n 约 12 FPS @ 1080P 输入(树莓派 4B)
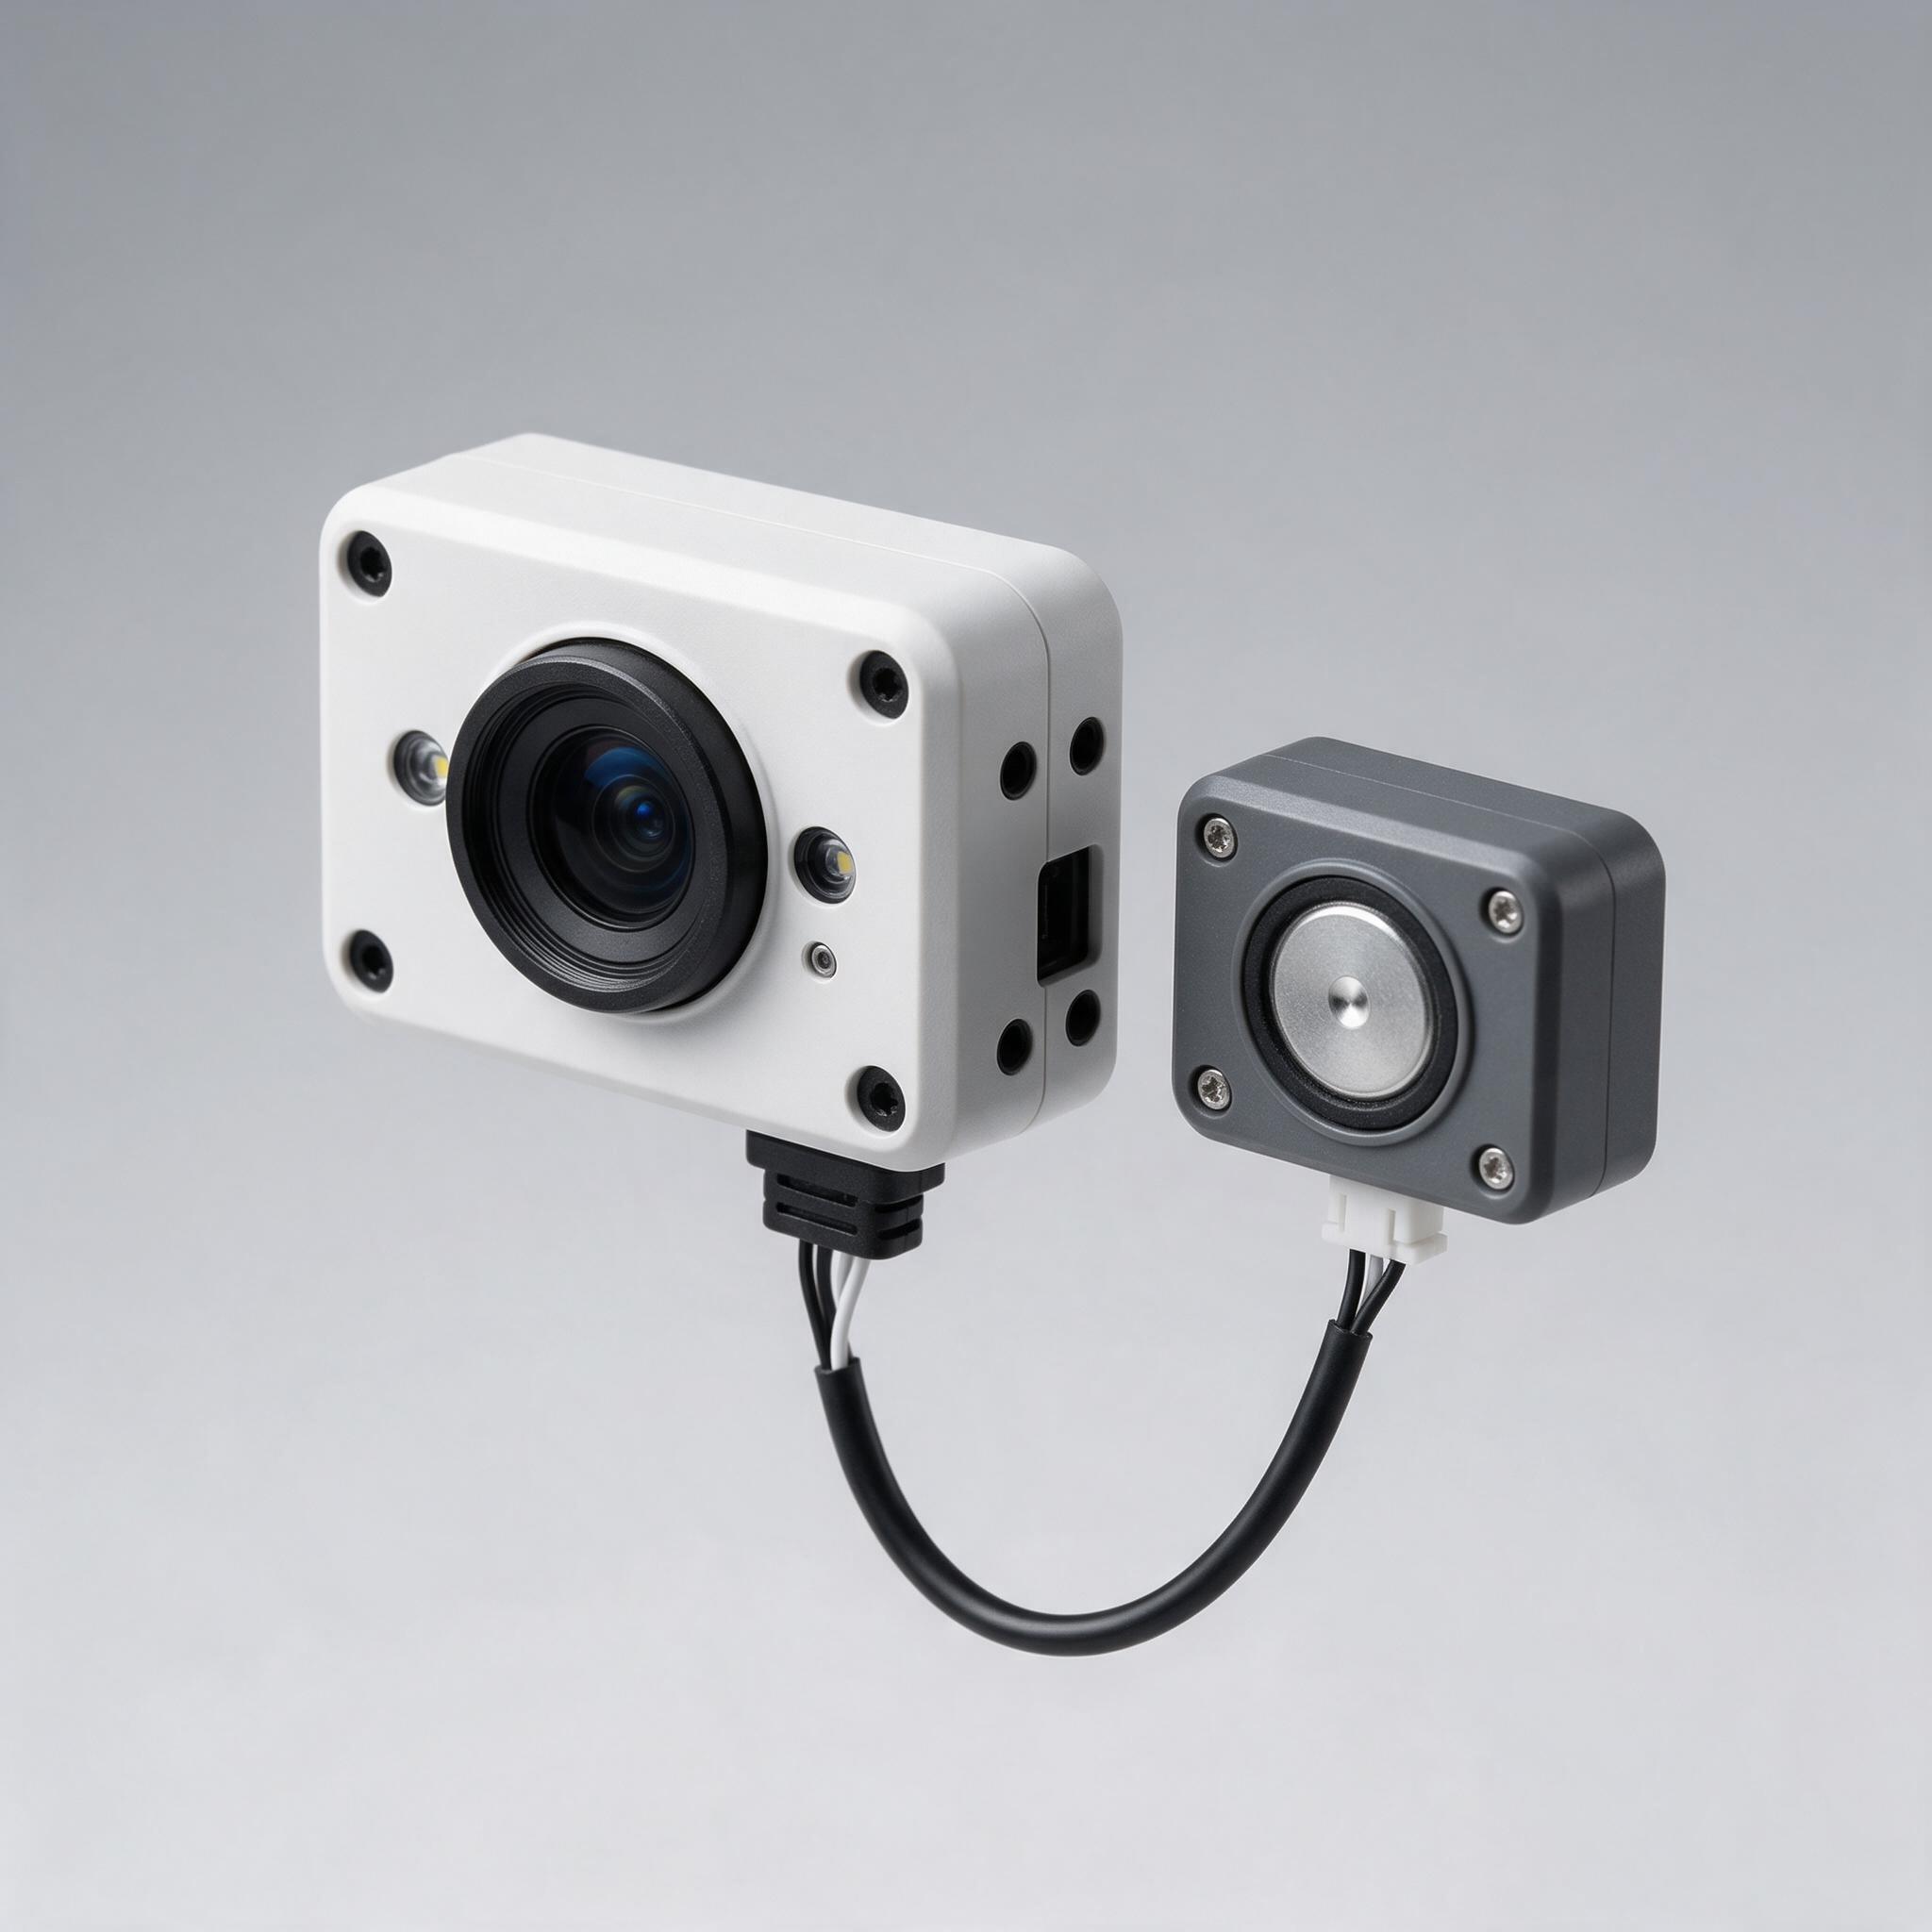
  • 摄像头1080P 广角(110°)USB 摄像头,手动对焦
  • 补光白光 LED 环形补光灯 ×1
  • 云台二自由度舵机云台(水平 ±90° / 俯仰 ±45°)
  • 点阵屏16×16 RGB LED 点阵 ×1
  • 蜂鸣器有源蜂鸣器 ×1
Overview

产品概述

慧眼(SMG-004)是一套专注「视觉感知」的机器人套件。如果说主控板是机器人的大脑、电机是肌肉,那么视觉就是它最重要的眼睛——而这套套件要回答的问题是:摄像头拍下的一张张图片,如何变成机器人能做决策的信息?

套件以 OpenCV 传统视觉与 YOLO 深度学习两条主线展开。学生先学习图像的色彩空间、阈值分割、边缘检测、轮廓提取等经典方法,用最朴素的方式实现「红色物体追踪」;再进入深度学习部分,用预训练 YOLO 模型完成物体分类与定位,理解「传统视觉」与「AI 视觉」各自的适用边界。

套件内置一块 LED 点阵屏,可以把识别结果(如「cat 0.92」)直接显示在设备上,配合蜂鸣器与舵机云台,可组成完整的「识别—反馈—动作」闭环,也可作为独立视觉模块加装到其他机器人上。

视觉是机器人最接近人类的一种感知方式,但它的学习路径常常走偏:很多人从「跑一个 YOLO 例子」开始,看到一个框出来就以为学会了,其实并不明白框是怎么来的、为什么有时候不准。慧眼的设计刻意反着来——先用最朴素的阈值分割实现颜色追踪,再进入深度学习,让学生清楚「传统方法解决了什么、又卡在哪里」,这样建立的直觉,才经得起换一个场景的考验。

Highlights

核心亮点

👁️

双线视觉路线

OpenCV 传统方法 + YOLO 深度学习,同一任务两种解法,理解各自适用场景。

📷

高清广角摄像头

1080P 广角摄像头,手动对焦,支持曝光与白平衡手动调节,成像稳定可复现。

🔟

LED 点阵反馈

16×16 LED 点阵实时显示识别结果,无需连电脑也能看到「AI 在想什么」。

🎯

舵机云台追踪

二自由度云台 + 目标追踪算法,让摄像头自动「转头」锁定目标物体。

🧠

预训练模型开箱用

内置 YOLO 预训练模型与 20 类常见物体识别示例,无需 GPU 训练即可运行。

🔌

可作独立模块

标准 I²C / UART 输出,识别结果可直接送给其他机器人的主控板使用。

Hands-on Projects

项目实战

每个项目都有明确目标、可执行步骤与交付产出,学完即可写进作品集或课题报告。

PROJECT 01

项目一 · 颜色追踪与云台跟随

任务目标:让摄像头识别指定颜色物体并驱动云台持续对准它。

  1. 把图像从 BGR 转到 HSV 色彩空间,观察颜色在不同光照下的鲁棒性差异
  2. 用滑动条实时调 h/s/v 上下限,找到目标颜色的阈值区间
  3. 做形态学开闭运算去除噪点,提取最大轮廓并计算质心
  4. 把质心与画面中心的偏差映射为云台舵机角度增量
  5. 加入简单滤波(限幅或滑动平均),避免云台来回抖动

交付产出:产出:可自动追踪红色小球的两轴云台 + 阈值调参记录

PROJECT 02

项目二 · 物体识别与屏幕反馈

任务目标:识别画面中的 20 类常见物体,把结果与置信度显示在 LED 点阵上。

  1. 用预训练 YOLO 模型对摄像头画面做推理,观察帧率与分辨率的关系
  2. 把识别结果(类别 + 置信度)通过 I²C 推送到 LED 点阵屏
  3. 设置置信度阈值,观察「误识别」与「漏识别」如何随阈值变化
  4. 统计不同光照与角度下的识别率,找出模型明显的弱项
  5. 结论输出:什么条件下传统视觉更合适,什么条件下必须用深度学习

交付产出:产出:一个把 AI 判断可视化出来的「会表达」的视觉装置

PROJECT 03

项目三 · 自定义物体微调训练

任务目标:训练模型识别一个自选物体(如某款零件或某本书)。

  1. 用附赠工具采集该物体 60–100 张多角度、多光照的图片
  2. 做数据标注,切分为训练集与验证集
  3. 在已有模型基础上做小样本微调训练
  4. 在树莓派上部署并测试实际识别效果,记录误判样本
  5. 针对误判补充样本再训练一轮,对比前后差异

交付产出:产出:一个自训练的专用识别模型 + 一份「数据质量如何影响识别率」的实验记录

Learning Path

课时大纲与学习路径

阶段 / 模块内容要点课时完成后可达成
模块一 · 图像基础(4 课时)像素、色彩空间、直方图、ROI 与坐标4 课时能读取并处理一帧图像的任意区域
模块二 · 传统视觉(6 课时)阈值分割、边缘检测、轮廓提取、形态学运算6 课时完成颜色追踪与形状识别
模块三 · 深度学习视觉(8 课时)卷积网络原理、YOLO 检测流程、置信度与 NMS8 课时能解释检测结果并调阈值
模块四 · 微调与部署(6 课时)数据采集、标注、小样本训练、边缘设备部署与提速6 课时完成一个自训练识别模型
模块五 · 视觉闭环项目(4 课时)视觉结果驱动云台/小车,形成感知—动作闭环4 课时完成云台跟随或视觉巡线项目
How It Works

技术原理讲解

不讲黑箱:把关键原理拆开说明,帮助学习者理解「为什么这样设计」。

为什么用 HSV 而不是 RGB

RGB 三个通道都与亮度耦合:同一物体在暗处与亮处的 RGB 值差异巨大,阈值很难通用。HSV 把色相(H)与亮度(V)解耦,颜色主要由 H 决定,因此对光照变化更鲁棒。这也是工业视觉里颜色检测普遍用 HSV 的原因。

置信度阈值是在权衡什么

阈值调高,误识别少但漏识别多(宁可不说);阈值调低,识别得多但错得多(宁可错说)。这不是「调对了」的问题,而是取决于应用:门禁人脸识别宁可拒识也别放错人;而抓取分拣则宁可多试一次。慧眼把这条曲线画出来,让学生理解「阈值即策略」。

传统视觉和深度学习各自的边界

传统方法依赖人工设计的特征(颜色、边缘、形状),在受控环境下又快又稳、可解释性强、算力要求低;但对光照、遮挡、形变敏感。深度学习能从数据中学特征,泛化好,但需要数据、算力,且难以解释。工程上的常见做法是:能确定的用传统方法,不确定的用学习,两者串联而非互斥。

帧率为什么会掉

分辨率、模型大小、后处理都会影响帧率。把 1080P 降到 640×480 往往能让帧率翻倍,而检测精度损失很小——因为检测只需看清目标轮廓。慧眼课程专门有一节做「牺牲什么换什么」的实验,这是边缘 AI 部署最实用的经验。

Specifications

技术参数

计算单元
主控树莓派 4B(4GB) 或 Jetson Nano 兼容版本
AI 加速可选配 NPU 加速棒(选配)
推理性能YOLOv5n 约 12 FPS @ 1080P 输入(树莓派 4B)
视觉硬件
摄像头1080P 广角(110°)USB 摄像头,手动对焦
补光白光 LED 环形补光灯 ×1
云台二自由度舵机云台(水平 ±90° / 俯仰 ±45°)
显示与交互
点阵屏16×16 RGB LED 点阵 ×1
蜂鸣器有源蜂鸣器 ×1
按键功能按键 ×3
接口与电源
输出接口I²C / UART 结果输出
供电5V 3A Type-C,支持移动电源
软件
编程语言Python(OpenCV 4.x、NumPy、PyTorch 轻量推理)
预置案例20+ 案例(颜色追踪、边缘检测、人脸检测、YOLO 识别、二维码读取等)

* 以上参数为标准配置实测值,受使用环境影响可能存在合理偏差;支持按项目需求定制配置,具体以合同技术附件为准。

In the Box

包装清单

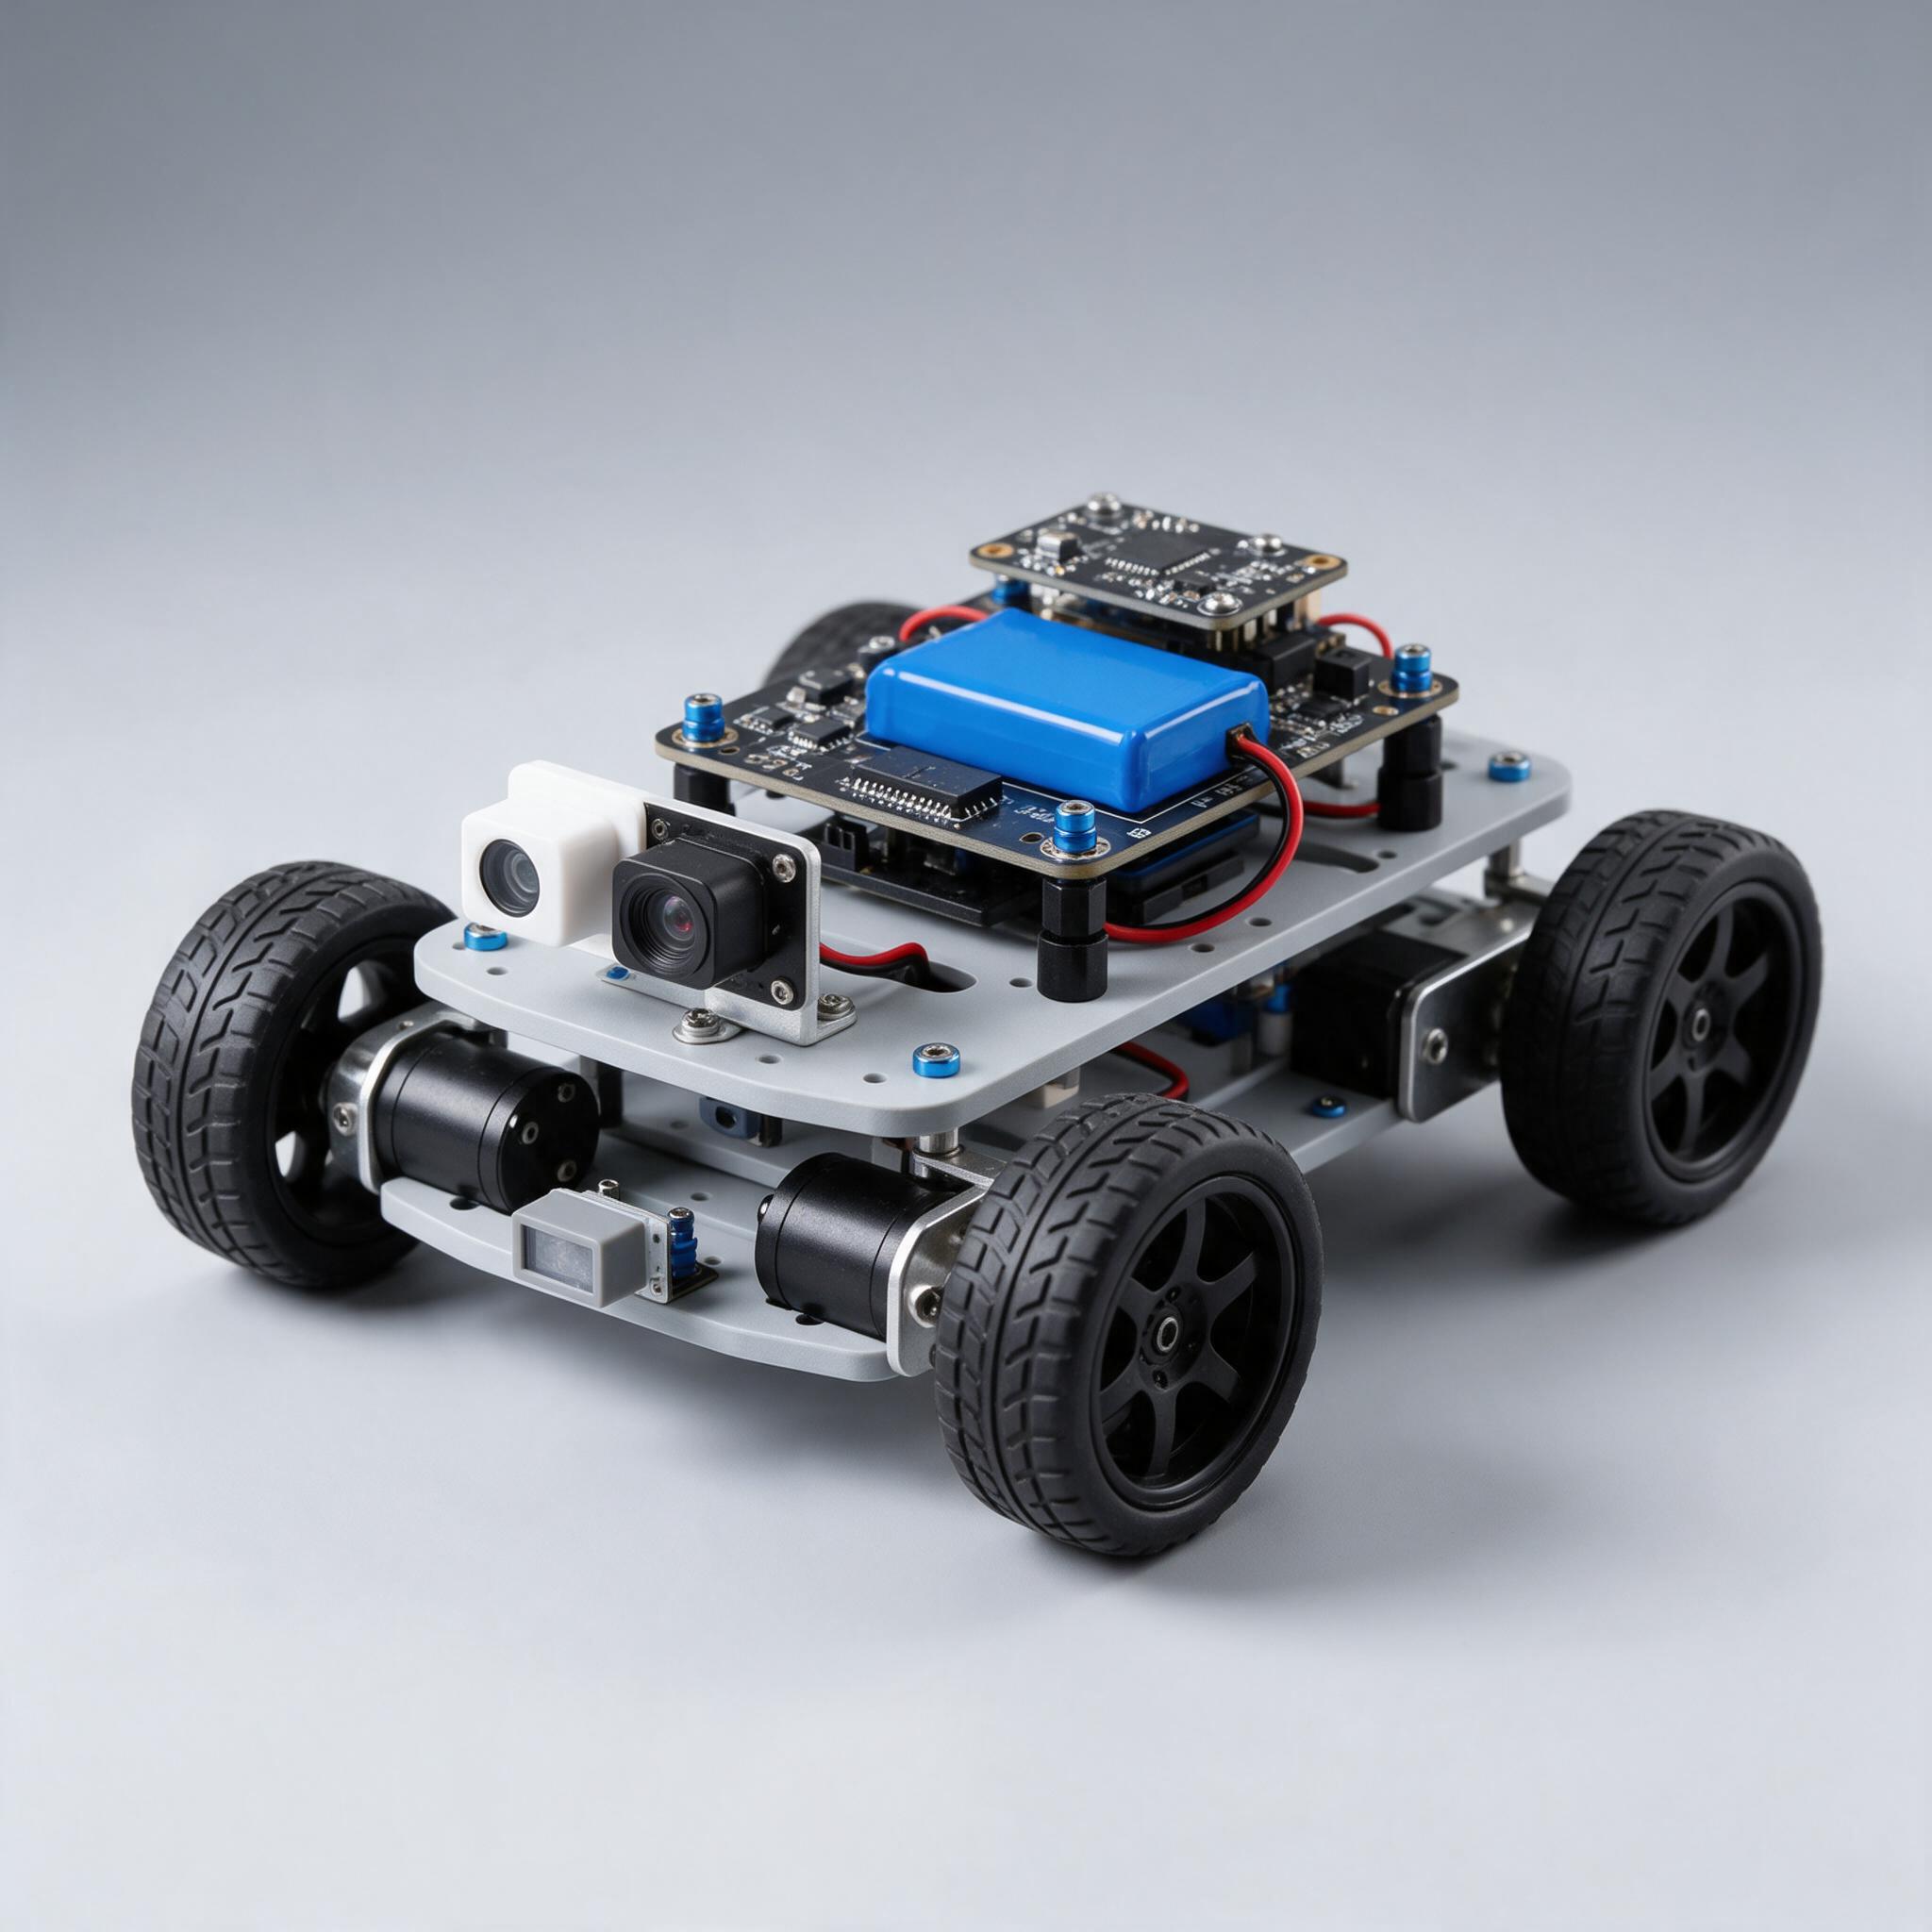
  • 1080P 广角摄像头 ×1
  • 二自由度舵机云台 ×1
  • 16×16 RGB 点阵屏 ×1
  • 树莓派 4B 主控 ×1(含系统卡)
  • 环形补光灯 ×1
  • 蜂鸣器与按键模块 ×1
  • Type-C 电源线 ×1
  • 支架与固定件套装 ×1
  • 《机器视觉入门实验册》×1 + 课程卡 ×1
Scenarios

适用场景

机器视觉课程实验人工智能通识课「AI 看得见」演示中小学科创作品视觉模块作为其他机器人的视觉外挂
Courses

配套课程

Optional Upgrades

配件与升级

按学习阶段逐步加装,一套平台可以持续用到更高阶的项目与课题。

配件 / 升级项说明参考价
NPU 加速棒边缘 AI 推理加速,检测帧率提升 2–3 倍¥599
深度相机升级包RGB-D 相机,可做三维定位与避障¥1,299
补光与滤光套件环形偏振光源 + 滤光片,应对强反光与金属表面¥299
云台延长线包加长云台线缆,便于安装到小车或机械臂¥59
第二摄像头双目标定实验用(立体视觉入门)¥329
便携电源包大容量移动电源 + 支架,脱离插座使用¥199
Troubleshooting

常见故障排查

课堂上最常遇到的几类问题与处理办法,先自查再求助,效率更高。

现象可能原因排查 / 处理
识别结果剧烈跳动光照波动或阈值过宽固定拍摄工位与光源;改用 HSV 并收窄阈值区间;对质心做滑动平均
帧率只有几帧每秒分辨率过高或模型过大把输入分辨率降到 640×480;换用更小的模型;关闭不必要的后处理
树莓派温度过高降频持续推理导致发热加装散热片/风扇;降低帧率或改为间断推理
点阵屏不显示I²C 地址冲突或接线松动先用 i2cdetect 扫描地址,确认接线与供电;检查是否与其他 I²C 设备地址冲突
Selection Guide

选型对比

不确定选哪一套?这里是同系列产品的定位差异,也可直接咨询顾问获取推荐。

型号定位与本品差异
SMG-004 慧眼·AI 视觉感知套件教育 · 入门到进阶(本型号)传统视觉 + 深度学习双线,含云台与点阵反馈,¥699
SMG-001 星轨·智能小车教育 · 运动载体含运动与感知,但视觉并非重点;两者组合可得完整「感知+运动」
SMG-018 视觉引导分拣实训平台工业 · 集成工业相机 + 传送带 + 机械臂,面向产线级视觉分拣,价格量级不同
Delivery & Service

交付与服务

FAQ

常见问题

需要 GPU 吗?
不需要。树莓派 4B 可流畅运行轻量 YOLO 模型(约 12 FPS);如需更高帧率可加装 NPU 加速棒。
没有 Python 基础能学吗?
套件提供完整的可运行脚本与逐行注释,课程从「读取一张图片」讲起,按顺序做实验即可建立直觉。
能识别任意物体吗?
预置模型覆盖 20 类常见物体。若要识别特定物体(如某款零件),可用附赠的数据标注工具采集几十张图片进行微调训练。
可以独立使用吗?
可以。套件本身即是完整的「视觉感知模块」,通过 I²C / UART 把识别结果输出给其他机器人主控。
和 SMG-001 小车能一起用吗?
可以组合。把慧眼装到星轨小车上,即可实现「视觉循迹」「目标追随」等进阶功能。
没有人工智能基础能学吗?
可以。课程前半部分完全不涉及神经网络,只用传统视觉做颜色与形状识别;后半部分也只要求「会调用模型、会看结果、会调阈值」,不要求推导反向传播。
识别率能达到工业水准吗?
教学套件用的是轻量模型与通用数据,识别率取决于场景。在受控光照下做定制微调后,常见物体的识别率可以做到较高水平,但如需产线级的稳定性与节拍,建议评估 SMG-018。
点阵屏和蜂鸣器有什么用?
它们让「AI 的判断」变得可见可听:识别到什么、置信度多少,不用连电脑就能看到。对教学与展示来说,这种即时反馈的体验远比看日志重要。
Related

相关推荐

Benchmark

对标参考

以下为公开资料对标的同类产品参数与参考价,用于选型参照。

对标产品 / 型号厂商 / 生态关键参数参考价
OpenMV开源视觉模块MicroPython 机器视觉 · 低功耗边缘检测约 ¥300–600
大疆 RoboMaster TT 视觉模块DJI可编程视觉 · 巡线/识别随主机 ¥3999

慧眼(SMG-004)以「OpenCV 传统视觉 + YOLO 深度学习」双线设计,对标 OpenMV 的边缘视觉与 RoboMaster 的教育视觉路线,强调原理可解释与可迁移。

想先看看实物或要一份详细方案?

课程顾问可提供参数对比、样机演示与院校采购方案,支持对公结算与发票。

📞 免费试听