第一台会跑的机器人:四驱底盘 + 六路感知,把「图传一行代码」变成真实动作。
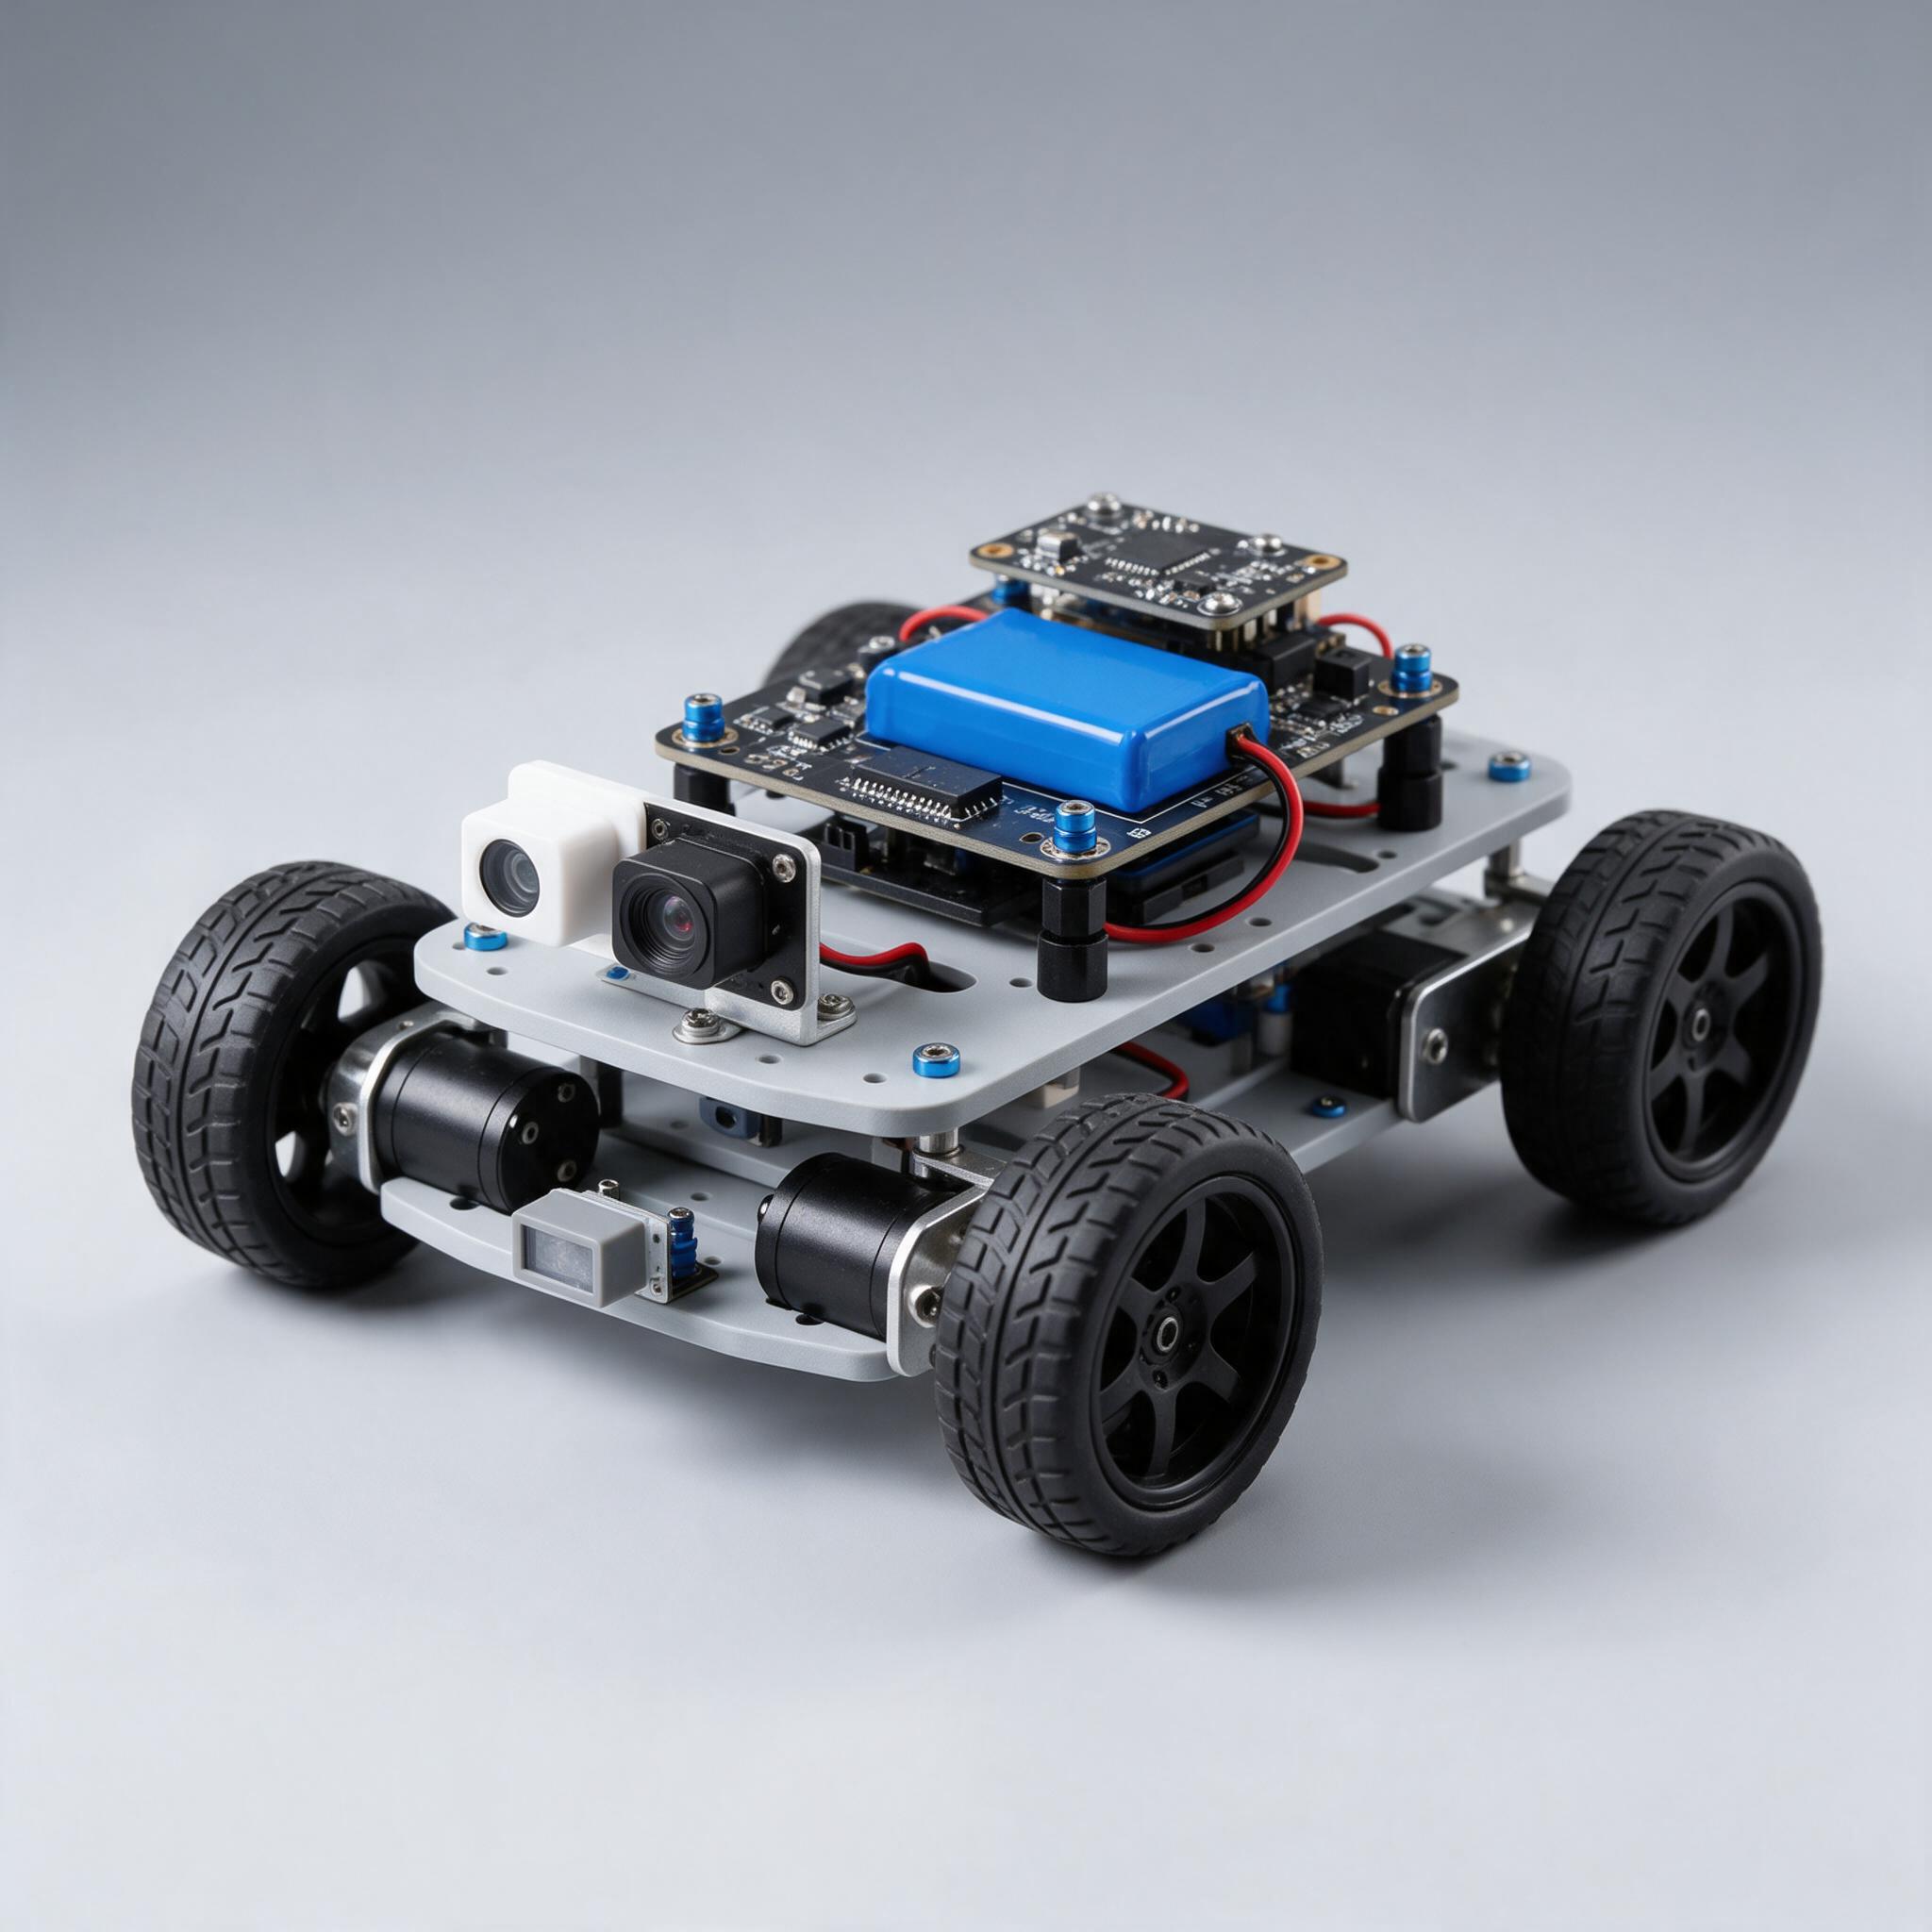
星轨(SMG-001)是水木硅谷面向零基础学习者设计的第一台移动机器人。它把「感知—决策—运动」这条机器人最核心的链路,压缩进一台 20 厘米见方、桌面即可调试的四轮小车里:超声波负责「看见」前方的墙,五路红外负责「读懂」地上的线,IMU 负责「感知」自己的姿态,主控板负责把这些数据变成四个轮子的转速。
与市面上大多数「只能跑例程」的教学小车不同,星轨从设计之初就按「可教学、可竞赛、可扩展」三层目标规划:底层开放电机驱动与 PID 调速接口,中层提供图形化(Blockly)与 MicroPython 双模式编程,上层预置避障、循迹、走迷宫、定点返回等 12 个可直接运行的工程案例。学生既能拖拽积木看效果,也能翻开源码逐行理解控制原理。
整机采用模块化卡扣结构,所有传感器与电机均使用防插反接口,插拔 2000 次以上不松动;底盘预留四组扩展孔位与 2×4P 电机口、I²C、GPIO 排针,可平滑升级到机械臂、摄像头视觉等更高阶模块,避免「学完就闲置」。
很多家长会问:小车和「编程课」到底有什么关系?答案在于反馈。在屏幕上写错一行代码,最多是报错;在小车上写错一行代码,车会撞墙、会打转、会迷路。这种即时、可见、可解释的失败,正是工程思维最好的老师。星轨的 12 个工程案例就是按这个逻辑编排的:先让学生看见问题,再引导他们用传感器数据和代码去解决问题。
四路编码器电机 + TB6612 双驱动,支持差速转向与精确里程计,可做 PID 速度闭环实验。
HC-SR04 超声波 ×1、五路红外循迹 ×1、MPU6050 六轴 IMU,覆盖测距、寻线、姿态三类经典任务。
图形化积木与 MicroPython 源码一一对应,同一功能两种打法,平滑过渡到文本编程。
避障、循迹、迷宫、跟随、定点返回……每个案例附带原理讲解、接线图与完整代码。
防插反接口 + 扩展孔位,可加装机械臂、摄像头、舵机云台,一套硬件学到进阶。
过流保护、低压报警、堵转保护三重防护,适合高频使用的课堂教学场景。
每个项目都有明确目标、可执行步骤与交付产出,学完即可写进作品集或课题报告。
任务目标:让小车沿 2 米黑线赛道跑完全程且不脱线,时间越短越好。
交付产出:产出:可重复跑完整条赛道的循迹程序 + 一张「速度—转向量」调参记录表
任务目标:让小车在房间内自主巡逻,遇到障碍自动绕行,不卡死在角落。
交付产出:产出:避障巡逻代码 + 一张障碍物分布与行驶轨迹草图
任务目标:用手机遥控小车,同时把速度、距离、姿态实时回传到手机或电脑。
交付产出:产出:手机遥控界面 + 实时数据曲线,可作为科创比赛的展示作品
| 阶段 / 模块 | 内容要点 | 课时 | 完成后可达成 |
|---|---|---|---|
| 第 1 阶段 · 认识与点亮(3 课时) | 主控板、电机、传感器与接线;第一个程序让 OLED 亮起来 | 3 课时 | 指示灯与屏幕可控,会烧录程序 |
| 第 2 阶段 · 让它动起来(3 课时) | 电机正反转、差速转向、编码器测速与速度闭环 | 3 课时 | 小车按指令行走并保持设定速度 |
| 第 3 阶段 · 让它感知(3 课时) | 超声波测距、五路红外循迹、IMU 姿态数据读取与滤波 | 3 课时 | 避障与循迹两项功能各自跑通 |
| 第 4 阶段 · 综合项目(3 课时) | 把感知与运动组合成完整项目,调参、排错与作品展示 | 3 课时 | 完成一个可演示的综合项目并讲清原理 |
不讲黑箱:把关键原理拆开说明,帮助学习者理解「为什么这样设计」。
普通 TT 电机只能「通电就转」,转速随电池电压和地面阻力变化;带编码器的电机能实时读出转了多少、转多快,才能做速度闭环(PID),让小车在电量下降、地毯阻力变大时仍然保持设定速度。这是从「玩具」跨到「工程」的第一个分水岭。
左右两侧轮子转速不同,小车就会向转速慢的一侧转弯。转弯半径由左右速度差决定:差越大转得越急。代码里通常把「目标前进速度」和「目标转向量」合成为左右轮速:左轮 = 速度 − 转向,右轮 = 速度 + 转向。理解这个公式,就理解了几乎所有轮式机器人的运动基础。
红外反射式传感器靠反射光强判断黑白,而反射强度受地面材质、环境光、传感器离地高度影响。同一条黑线,在瓷砖上和在木地板上读数可能差一倍。所以「一次标定终身有效」是错的——正确做法是在实际场地上开机自标定,或改用灰度更细的多路传感器做比例控制。
| 主控与算力 | |
| 主控芯片 | ESP32-S3 双核 Xtensa LX7 @240MHz,内置 Wi-Fi / BLE 5.0 |
|---|---|
| 内存 / 存储 | 512KB SRAM + 8MB PSRAM / 16MB Flash |
| 编程语言 | MicroPython(源码模式) / Blockly 图形化 / Arduino C++ |
| 运动系统 | |
| 驱动方式 | 四轮差速驱动,TB6612 双 H 桥驱动 ×2 |
| 电机 | 编码器直流减速电机 ×4,减速比 1:48,空载转速 200rpm |
| 里程计 | 四路霍尔编码器,精度 11 线 × 4 倍频 |
| 感知系统 | |
| 超声波 | HC-SR04,测距 2cm–400cm,精度 ±3mm |
| 循迹传感器 | 五路红外反射式,可调阈值 |
| 姿态传感器 | MPU6050 六轴(三轴加速度 + 三轴陀螺仪) |
| 显示 | 0.96 寸 OLED 128×64 状态屏 |
| 电气与结构 | |
| 供电 | 7.4V 2×18650 锂电池组(2000mAh) |
| 续航 | 连续运动约 3 小时,待机约 20 小时 |
| 充电 | Type-C 5V/2A,约 3 小时充满 |
| 整机尺寸 | 约 200 × 160 × 80 mm |
| 整机重量 | 约 0.8 kg |
| 扩展接口 | |
| 电机接口 | 2×4P 防插反电机口 ×2 |
| 通信接口 | I²C ×1、UART ×1、GPIO 排针 ×8 |
* 以上参数为标准配置实测值,受使用环境影响可能存在合理偏差;支持按项目需求定制配置,具体以合同技术附件为准。
按学习阶段逐步加装,一套平台可以持续用到更高阶的项目与课题。
| 配件 / 升级项 | 说明 | 参考价 |
|---|---|---|
| 视觉循迹升级包 | 单目摄像头 + 支架,把红外循迹升级为视觉巡线,可识别颜色与路口 | ¥299 |
| 舵机云台与夹爪包 | 二自由度云台 + 小型夹爪,实现「看见—伸手—抓取」 | ¥349 |
| 避障传感器扩充包 | TOF 激光测距 + 碰撞开关,近距感知更可靠 | ¥259 |
| 动力升级包 | 金属齿轮电机 + 橡胶越野轮胎,爬坡与越障能力提升 | ¥399 |
| 备用电池与充电座 | 18650 电池 ×2 + 双槽充电座,续航翻倍 | ¥129 |
| 亚克力扩展底板 | 加装传感器与第二层的安装基础 | ¥99 |
课堂上最常遇到的几类问题与处理办法,先自查再求助,效率更高。
| 现象 | 可能原因 | 排查 / 处理 |
|---|---|---|
| 小车通电后原地打转 | 左右电机接线接反了 | 把任意一侧电机的两根引线对调,或在代码里交换 MOTOR_L / MOTOR_R 对应的引脚定义 |
| 循迹时车身抖动、走不直 | 转向量过大形成「开关式」控制 | 改用比例控制(转向量与偏差成正比),并适当降低基准速度;检查五路传感器高度是否一致 |
| 超声波读数忽大忽小 | 单次采样受地面与噪声干扰 | 连续采样 3–5 次取中位数;避免探头正对强反光或软质吸音材料 |
| 蓝牙连不上或频繁掉线 | 供电不足或距离过远 | 更换满电电池,确保在 10 米内且中间无金属遮挡;重启手机蓝牙后重新配对 |
不确定选哪一套?这里是同系列产品的定位差异,也可直接咨询顾问获取推荐。
| 型号 | 定位 | 与本品差异 |
|---|---|---|
| SMG-001 星轨·智能小车 | 教育 · 入门(本型号) | 四驱 + 六路感知,双模式编程,12 课时,¥1,299 |
| SMG-005 启智·创意入门套件 | 教育 · 零基础少儿 | 更重结构与图形化,适合 6–12 岁;不含编码器电机与源码级编程 |
| SMG-010 巡疆·SLAM 导航小车 | 科研 · 进阶 | 加了激光雷达与 ROS2 导航栈,适合做建图与自主导航研究,价格约 3 倍 |
以下为公开资料对标的同类产品参数与参考价,用于选型参照。
| 对标产品 / 型号 | 厂商 / 生态 | 关键参数 | 参考价 |
|---|---|---|---|
| 树莓派小车套件 | 树莓派 4B + 电机驱动 + 传感器(开源生态) | 四驱差速 · Python / C++ 编程 | 约 ¥400–800 |
| 幻尔 / Hiwonder 智能小车 | Hiwonder | 编码器电机 · 图形化 + Python 双模式 | 约 ¥800–1500 |
| Micro:bit 小车(教育) | MakeCode 生态 | 图形化编程 · 少儿入门 | 约 ¥300–600 |
星轨(SMG-001)在四驱差速、编码器测速与双模式编程上与主流教育小车同构,其差异在「开放底层驱动与 PID 接口、预留机械臂/视觉扩展位」的教学取向。