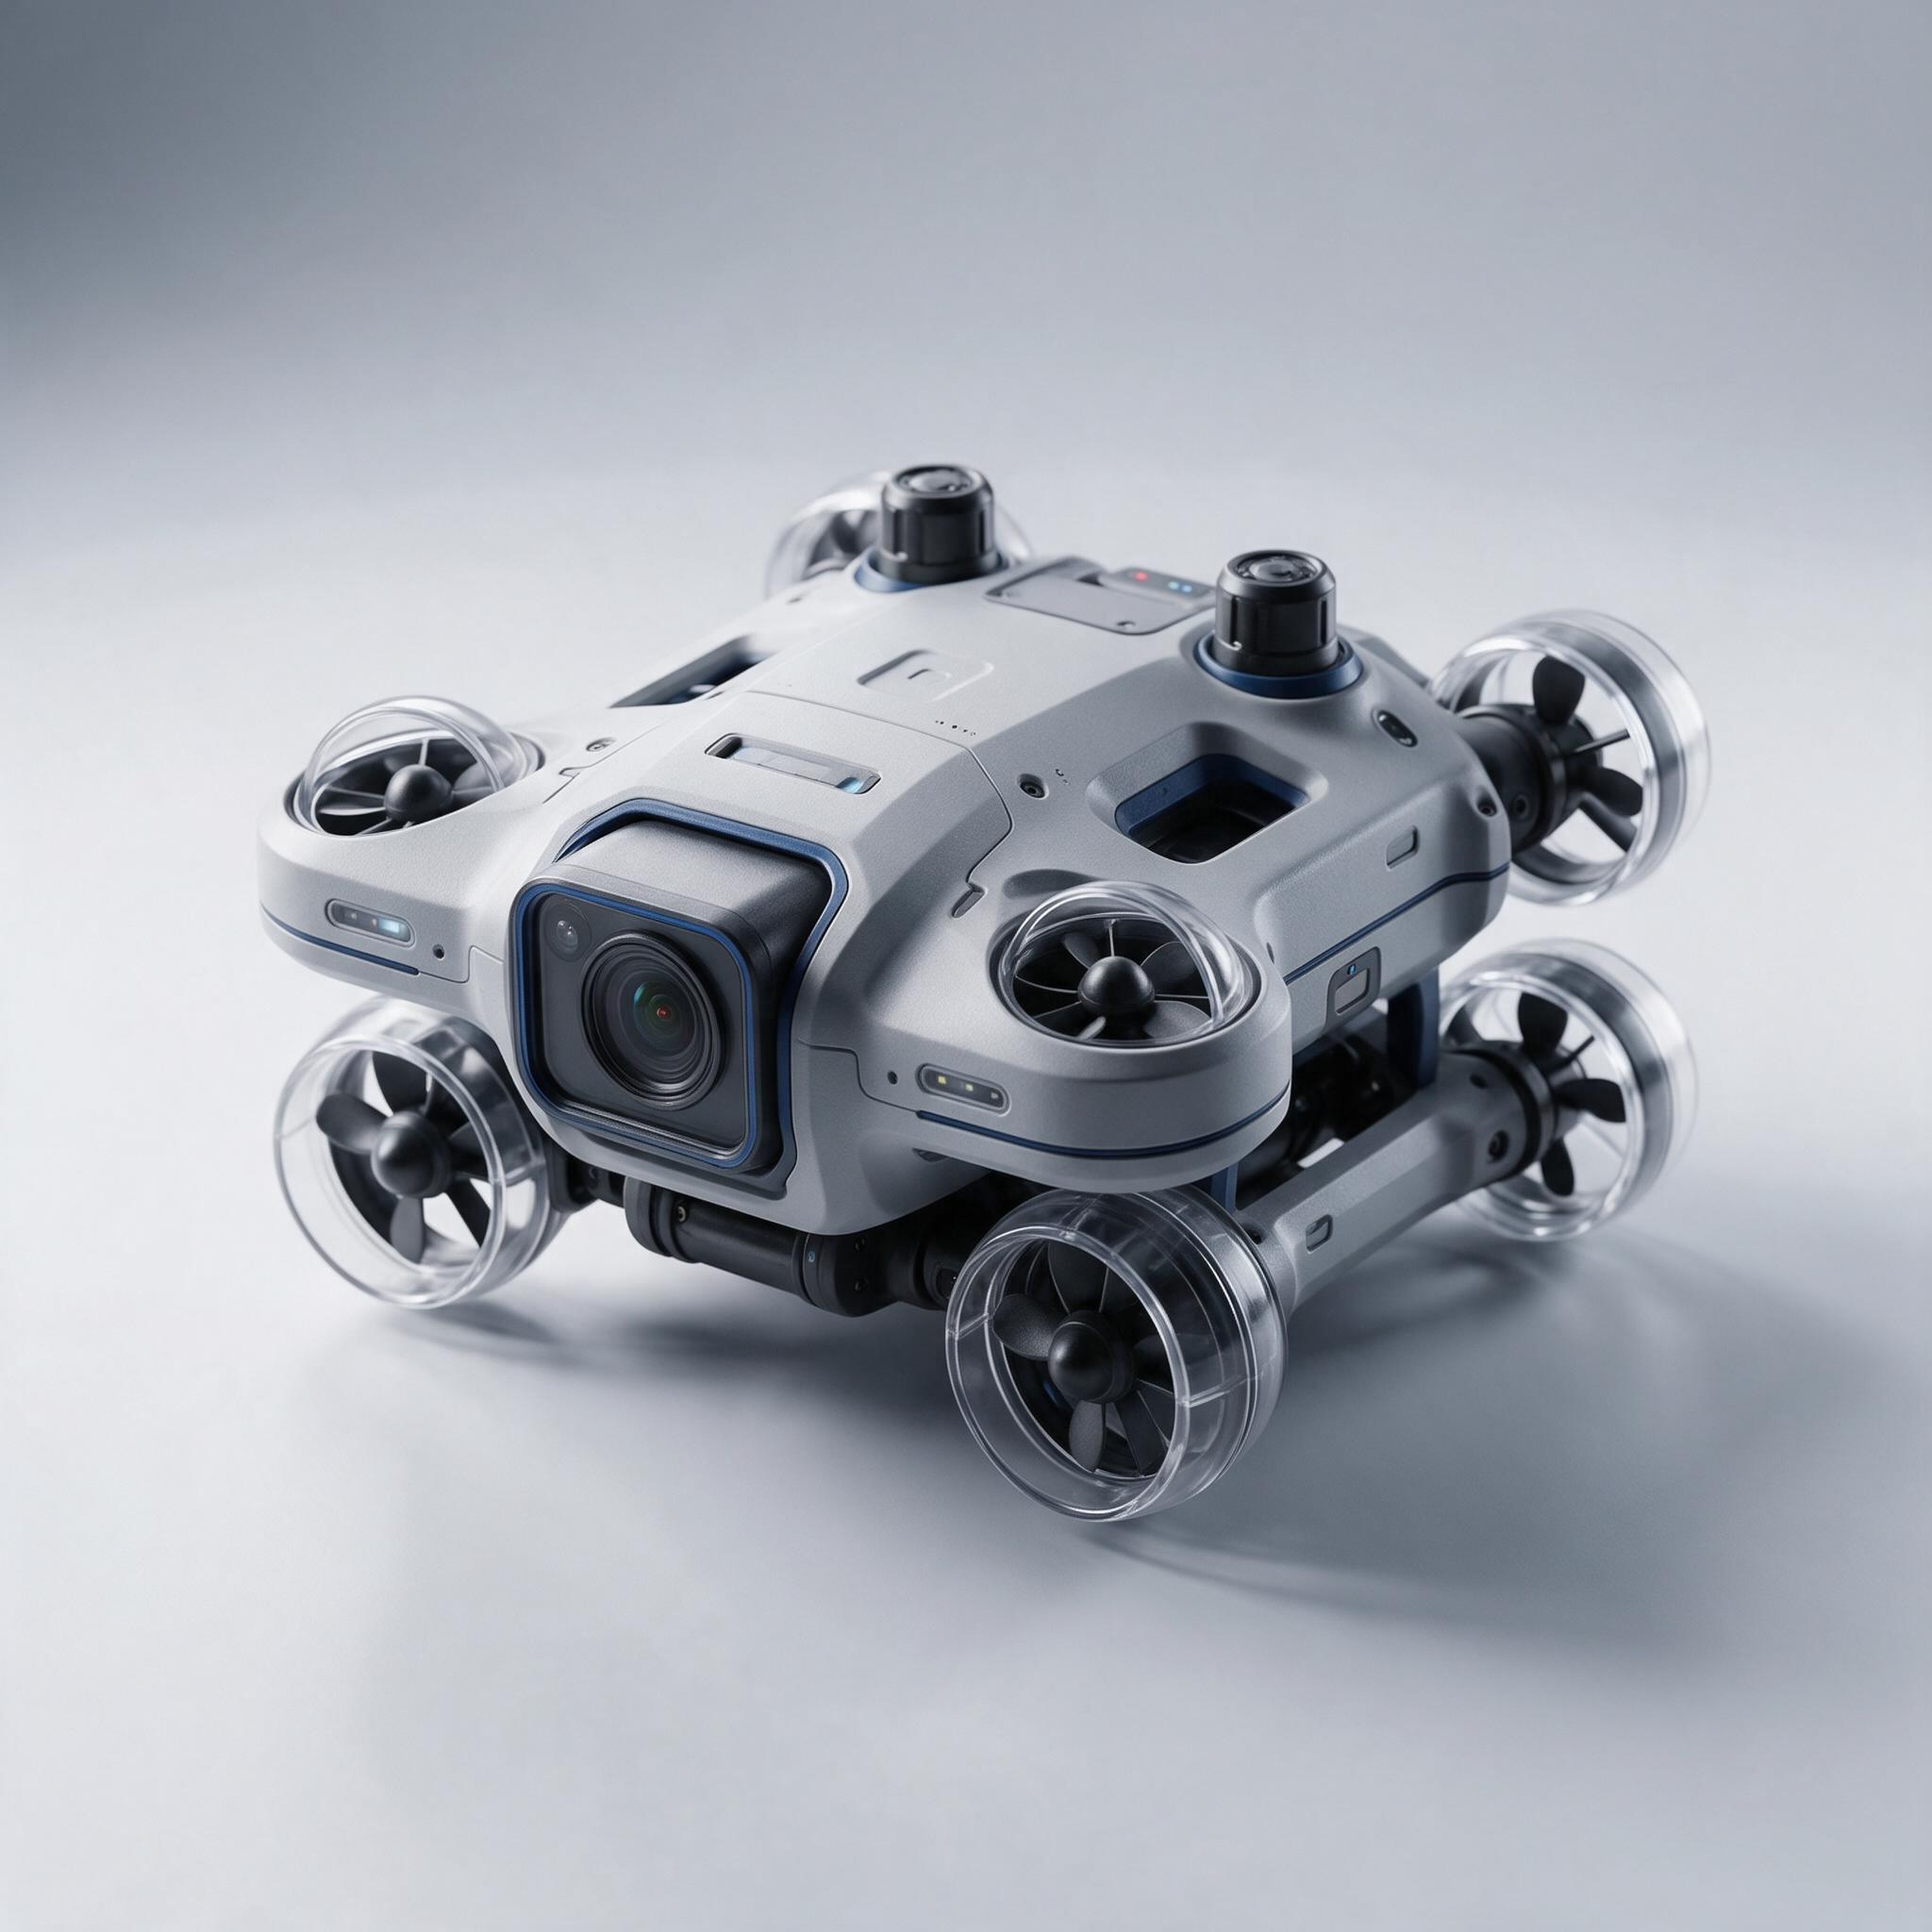
六推进器水下 ROV:防水密封舱 + 水下高清摄像,巡线、抓取、ROS 控制一机打通。
蛟龙(SMG-008)是一台六推进器水下机器人(ROV)。水下的世界与陆地完全不同:没有 GPS、光线迅速衰减、水的阻力与浮力同时作用——正是这些差异,让水下机器人成为理解「环境适配」这一工程思想的最佳载体。
整机采用三舱独立的防水密封结构:主控舱、电池舱、负载舱各自密封,任一舱体进水不会导致整机报废。推进系统为六推进器布局(四水平 + 垂直对推),可实现全向移动与原地滚转,配合水下高清摄像头完成巡线、找物、抓取等任务。
控制器基于 ROS 构建,深度、姿态、姿态角速度等数据以标准话题发布,学生可在此基础上做定深控制、姿态稳定、水下目标识别等课题——这些正是水下机器人研究的真实问题。
水下是最不友好的环境:无线电几乎无法传播,所以水下机器人必须拖着脐带缆;水的密度是空气的 800 倍,所以它靠螺旋桨推进,而不是轮胎或桨叶;光线每下潜几米就衰减一档,所以它必须自带补光并依赖图像增强。把这些约束一条条摊开,学生就会明白——工程从来不是「技术越多越好」,而是在环境的限制下做出最合理的选择。
四水平 + 垂直对推布局,全向移动与原地滚转,机动性远超双推固定翼布局。
主控 / 电池 / 负载舱独立防水,单舱进水不致整机损毁,安全性更高。
水下专用镜头 + 补光灯,浑浊水域也能看清目标,图传延迟低于 200 ms。
深度、姿态数据以 ROS 话题发布,方便做定深、定航向与目标识别算法研究。
预留负载接口,可加装机械爪完成水下抓取实验(选配)。
高能量密度电池,单次作业约 90 分钟,支持快速换电。
每个项目都有明确目标、可执行步骤与交付产出,学完即可写进作品集或课题报告。
任务目标:让 ROV 稳定悬停在 1.5 米深度,并保持航向不漂移。
交付产出:产出:可稳定悬停的定深定航向控制器 + 控制曲线报告
任务目标:沿池底引导线巡游,发现目标物后转向靠近并定位。
交付产出:产出:一套水下巡线 + 目标搜索的状态机程序
任务目标:把姿态、深度、图像发布为 ROS 话题,并录制数据集。
交付产出:产出:一份可复用的水下作业数据集 + ROS 节点代码
| 阶段 / 模块 | 内容要点 | 课时 | 完成后可达成 |
|---|---|---|---|
| 模块一 · 水下环境与结构(4 课时) | 浮力与配平、密封结构、推进器布局与推进效率 | 4 课时 | 理解配平并完成下水前检查 |
| 模块二 · 操控与基础控制(6 课时) | 推进器混控、定深、定航向与姿态稳定 | 6 课时 | 实现稳定悬停与方向保持 |
| 模块三 · 水下视觉(8 课时) | 低照度成像、图像增强、目标检测与巡线 | 8 课时 | 完成巡线与目标识别 |
| 模块四 · ROS 开发(8 课时) | ROS 话题、数据同步、状态机与作业流程设计 | 8 课时 | 用 ROS 完成半自主作业任务 |
| 模块五 · 综合实验与科研方向(4 课时) | 数据集采集、算法复现与课题选题 | 4 课时 | 提交一份可延续的研究计划 |
不讲黑箱:把关键原理拆开说明,帮助学习者理解「为什么这样设计」。
电磁波在水中的衰减极快,几米就几乎无法通信,因此水声通信成本高、带宽低。最实用的方案仍是「脐带缆」:既供电又能传数据,一根线解决两个难题。代价是活动范围被线长限制,且要防止缠绕——这也是水下机器人操控最难的部分。
如果浮力大于重力,机器人会一直往上浮,垂直推进器要不停往下压;反之则一直下沉。中性浮力(浮力等于重力)时,垂直推进器只需负责「改变深度」,能耗最低、控制最灵活。所以下水前的配平是必修工序,加多少配重、加在哪,直接影响操控手感。
水会选择性吸收红光(几米内就几乎消失),因此画面偏青绿;同时悬浮颗粒造成前向散射,让画面像蒙了一层雾。工程上通过白平衡补偿、暗通道去雾与对比度增强来改善。慧眼学过的传统视觉与深度学习技巧,在水下同样适用,只是要针对水下特性调整。
一旦漏水,进水速度取决于密封失效范围。把主控、电池与负载分舱隔离,任一舱进水最多损失该舱设备,其余部分可控回收。工业级水下设备普遍采用分舱设计,这不是冗余,而是「失败也要失败得体面」的工程哲学。
| 水下平台 | |
| 型体 | 开架式 ROV,六推进器布局 |
|---|---|
| 尺寸 / 重量 | 约 380 × 300 × 220 mm / 空气中约 4.2 kg(近中性浮力) |
| 最大潜深 | 50 m(标准版) |
| 最大航速 | 约 1.5 m/s |
| 推进与电源 | |
| 推进器 | 无刷推进器 ×6(四水平 + 垂直对推) |
| 电池 | 14.8V 15Ah 锂聚合物电池(可快速换装) |
| 续航 | 约 90 分钟(常规航速) |
| 感知 | |
| 摄像头 | 水下高清摄像头 ×1(1080P,低照度增强) |
| 补光 | 高亮 LED 补光灯 ×2(可调亮度) |
| 姿态传感器 | 六轴 IMU + 深度传感器(精度 ±2 cm) |
| 控制与通信 | |
| 控制器 | 树莓派 4B(4GB),运行 ROS2 |
| 通信 | 脐带缆供电 + 千兆网络通信(标配 20 m,可选 50/100 m) |
| 软件 | |
| 控制方式 | 手柄 / 上位机 / ROS2 话题 |
| 推荐课题 | 定深控制、姿态稳定、水下目标识别、水下巡线 |
* 以上参数为标准配置实测值,受使用环境影响可能存在合理偏差;支持按项目需求定制配置,具体以合同技术附件为准。
按学习阶段逐步加装,一套平台可以持续用到更高阶的项目与课题。
| 配件 / 升级项 | 说明 | 参考价 |
|---|---|---|
| 加长脐带缆(50 m) | 扩展作业深度与活动范围 | ¥1,299 |
| 水下机械爪 | 抓取小型目标物,完成水下操作实验 | ¥2,499 |
| 多波束声呐模块(选配) | 浑浊水域目标探测,不受能见度限制 | 询价 |
| 备用电池与快充座 | 单次作业时间翻倍 | ¥899 |
| 密封圈维护包 | O 型密封圈 + 硅脂,定期保养必备 | ¥199 |
| 运输箱与卷线架 | 带轮运输箱 + 卷线架,便于实验室转运 | ¥1,099 |
课堂上最常遇到的几类问题与处理办法,先自查再求助,效率更高。
| 现象 | 可能原因 | 排查 / 处理 |
|---|---|---|
| 下水后自动上浮或下沉 | 配平不当(浮力与重力不平衡) | 增减配重块并调整位置,直到静止时可基本悬停在水中 |
| 画面模糊看不清 | 镜头起雾或水体浑浊 | 检查镜头舱是否密封良好(起雾说明有渗水);浑浊水体下降低航速并加大补光 |
| 推进器转速不一致,机器跑偏 | 推进器接线顺序或混控参数错误 | 逐路测试推进器转向,核对混控矩阵;确认左右对称推力一致 |
| 漏水报警频繁触发 | 传感器接触水汽或密封圈老化 | 擦干舱内并更换密封圈;按保养周期(建议 6 个月)定期更换 |
不确定选哪一套?这里是同系列产品的定位差异,也可直接咨询顾问获取推荐。
| 型号 | 定位 | 与本品差异 |
|---|---|---|
| SMG-008 蛟龙·水下机器人套件 | 科研 · 进阶(本型号) | 六推进器 + 三舱密封 + ROS,潜深 50 m,¥4,599 |
| 消费级水下无人机 | 消费 · 拍摄 | 操作简单但封闭,无法学习水下控制与 ROS 开发 |
| SMG-010 巡疆·SLAM 导航小车 | 科研 · 地面导航 | 地面自主导航平台;算法思路相通,可做跨介质对比研究 |
以下为公开资料对标的同类产品参数与参考价,用于选型参照。
| 对标产品 / 型号 | 厂商 / 生态 | 关键参数 | 参考价 |
|---|---|---|---|
| BlueROV2 | Blue Robotics | 六推进器 ROV · 约 100 m 潜深 · 开源生态 | 约 ¥1.5 万级 |
蛟龙(SMG-008)为六推进器开架式 ROV,对标 BlueROV2 的开源水下平台路线;三舱独立密封与 ROS 数据接口为教学与科研做了针对性设计。