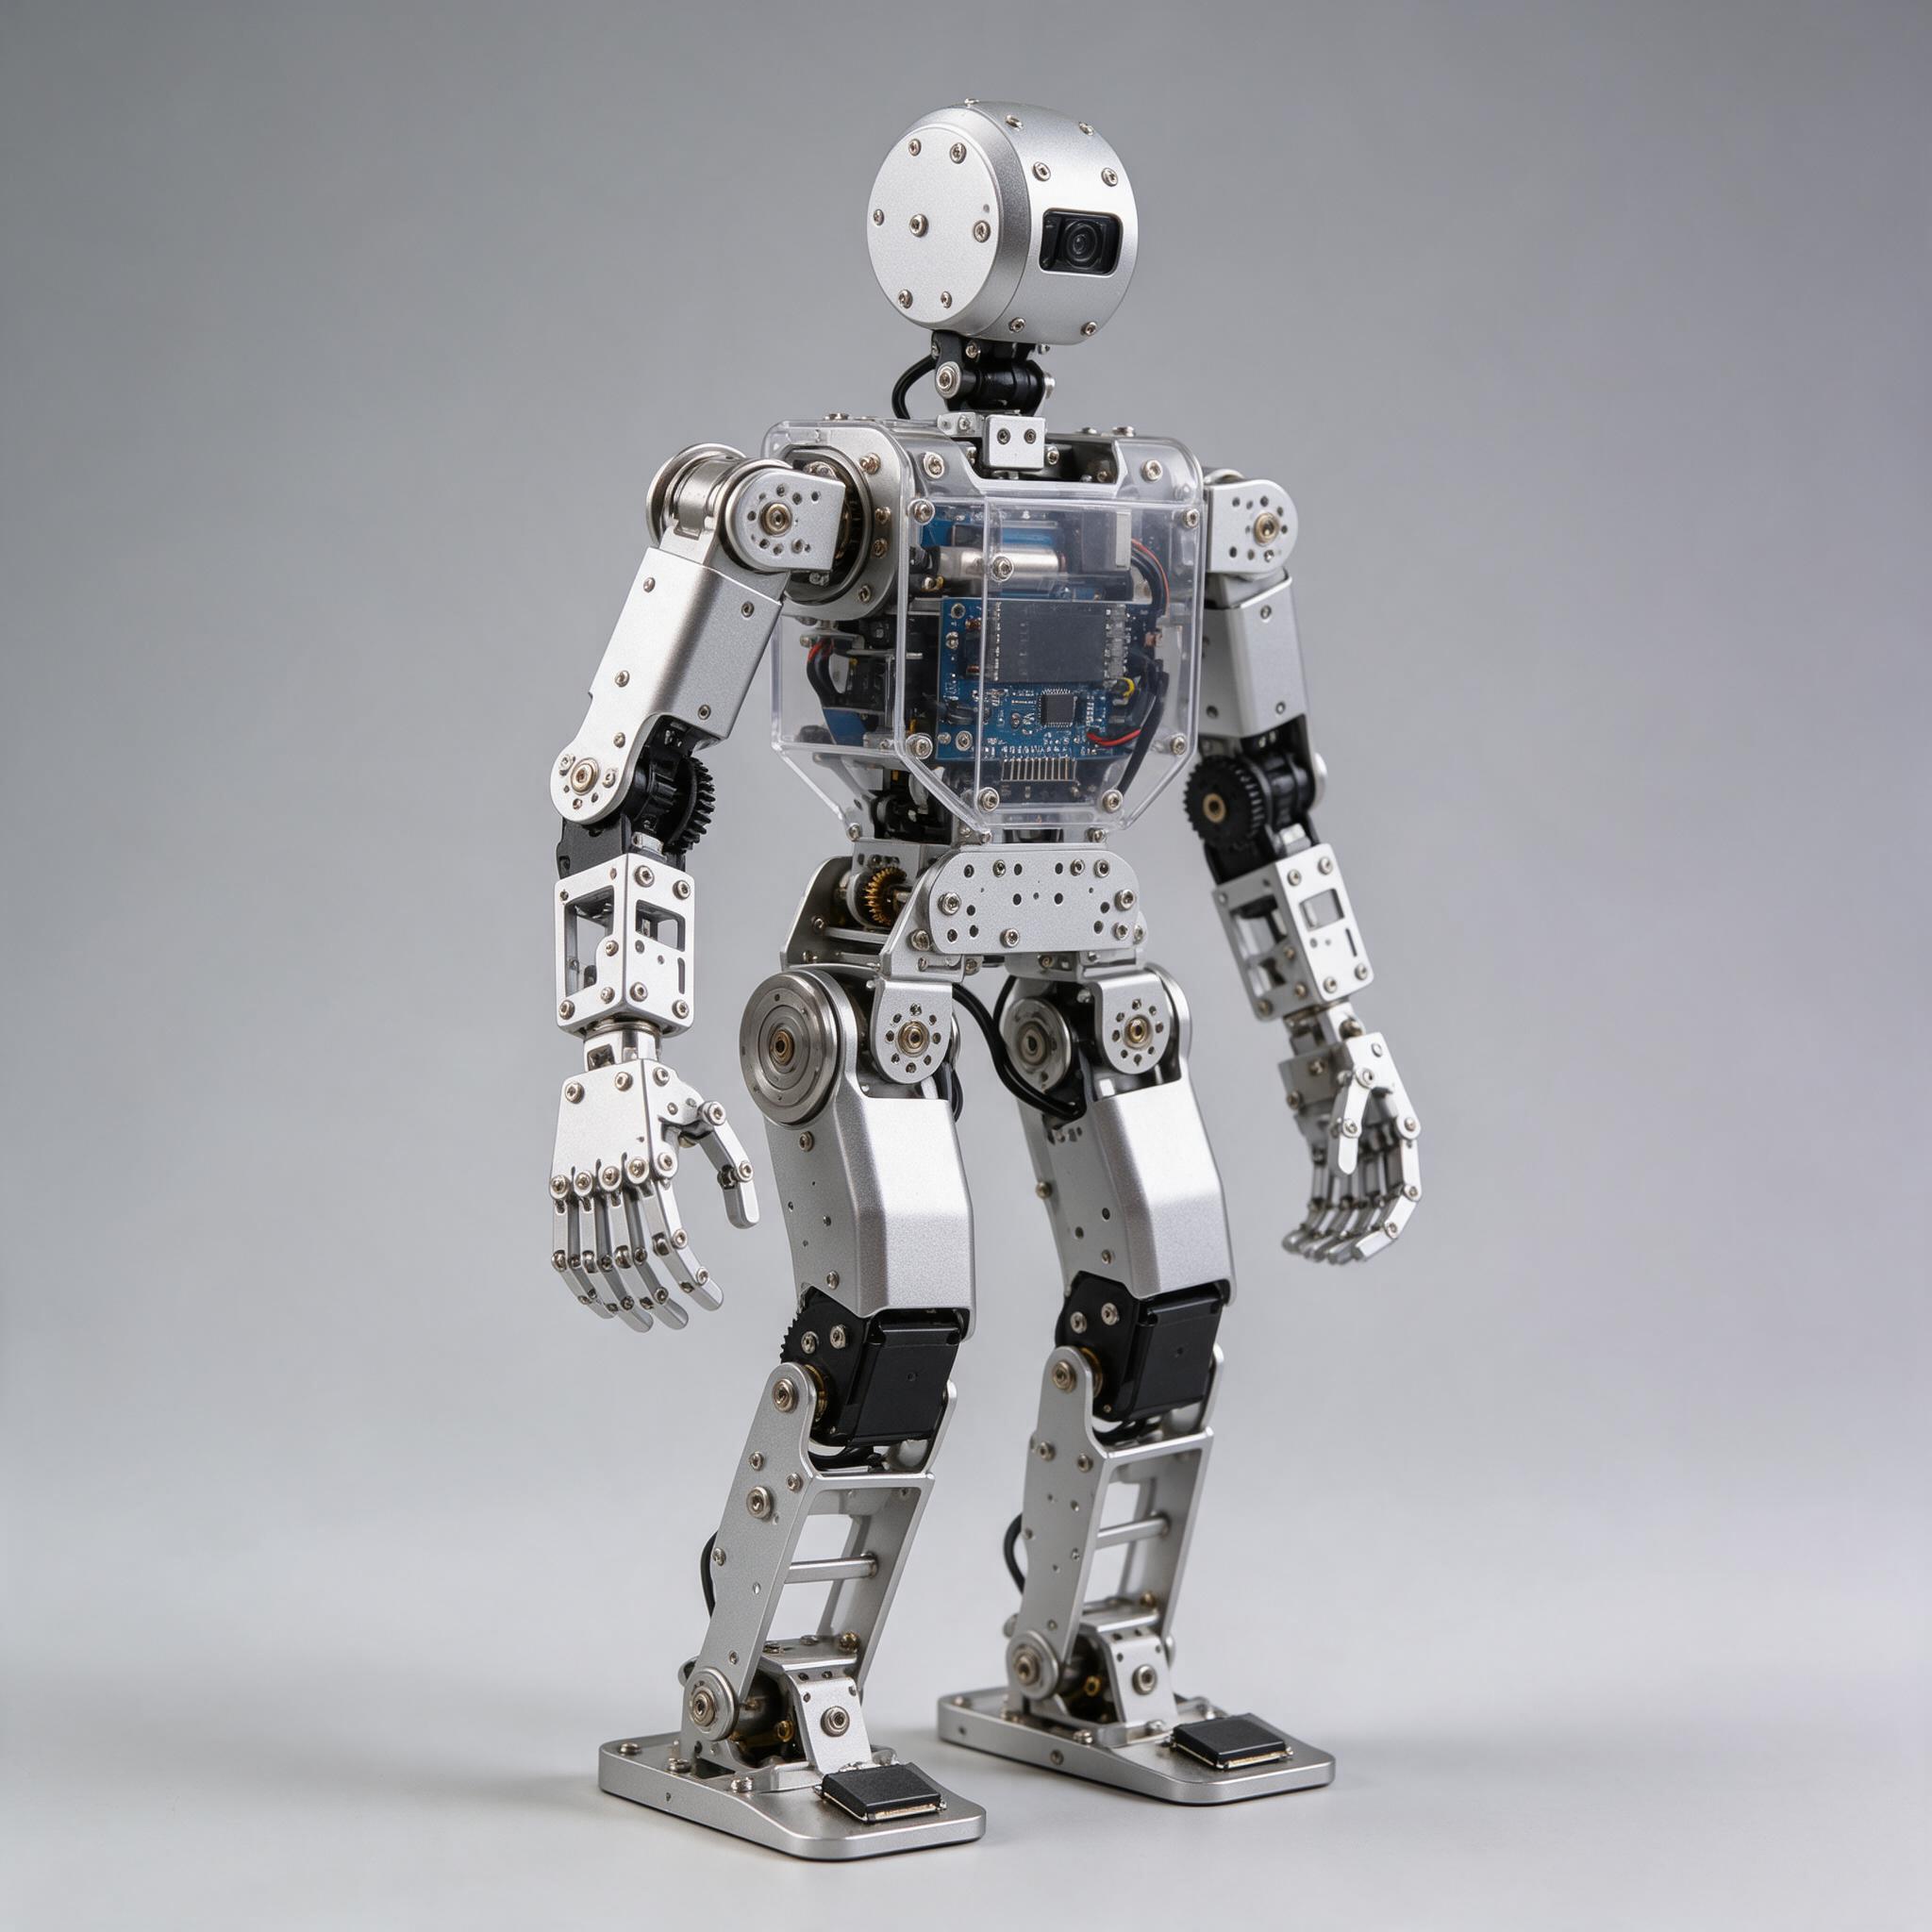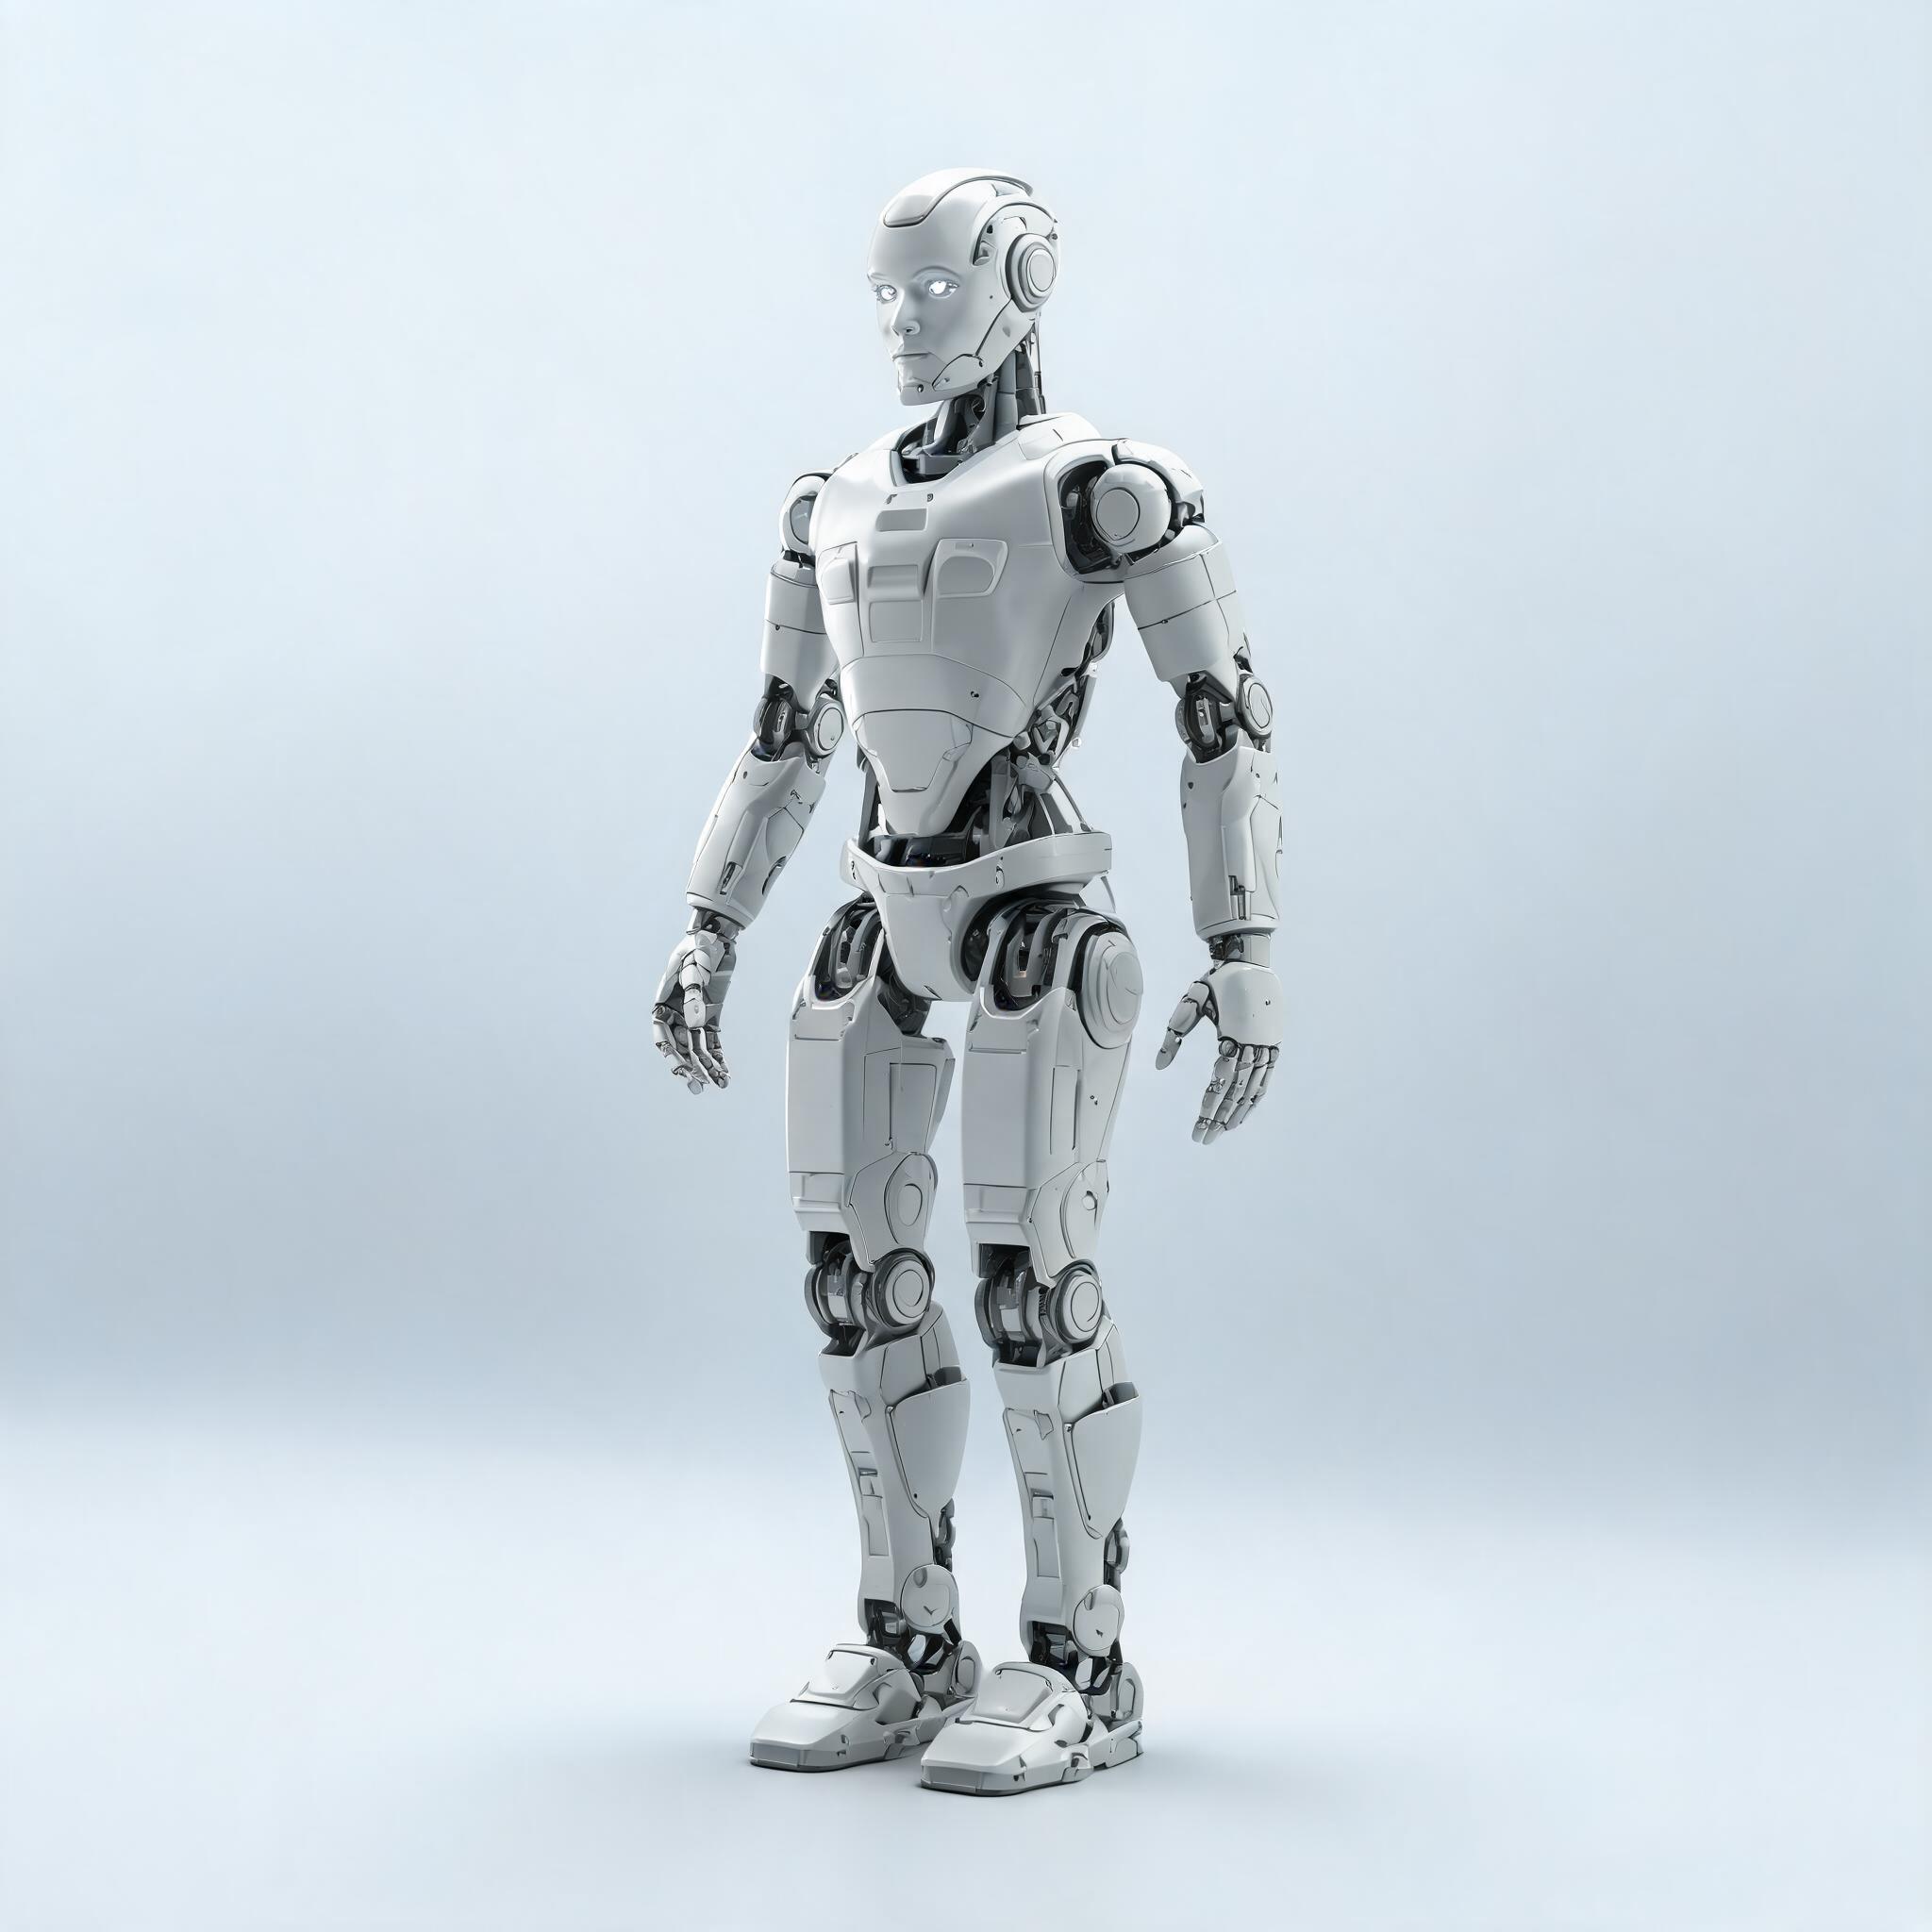
Transformer 全尺寸人形机器人:感知—决策—运动全栈,面向高阶实训、赛事与科研课题。
Transformer(SMG-014)是水木硅谷的旗舰级全尺寸人形机器人平台。它不是教具的放大版,而是一套真正意义上的全栈具身智能载体:从多模态感知、大模型决策,到全身运动控制与灵巧操作,所有关键环节都在这一台设备上闭环。
整机采用接近成年人的身高与自由度分布,配备高扭矩关节模组、多目视觉与麦克风阵列。运动控制层支持行走、转身、上下坡、上下楼梯等复杂动作;决策层可接入视觉语言模型(VLM)与语音大模型,实现「听懂指令 → 观察环境 → 规划动作 → 执行」的完整链路。
作为平台型产品,Transformer 支持深度定制:自由度配置、末端执行器(夹爪 / 灵巧手)、算力平台、传感器组合均可按课题需求调整。我们同时提供配套的高阶实训课程与科研陪跑服务,协助院校与企业快速开展人形机器人方向的教学与研究。
Transformer 的定位不是「更大的人形机器人」,而是「一台能承载完整研究闭环的平台」。它把感知、决策、运动控制与操作四层能力集中在一台设备上:视觉语言模型负责理解任务,运动控制负责站稳走稳,灵巧手负责精细操作。研究者可以在这里验证算法、院校可以据此开设课程、企业可以用它做原型演示——它的价值不在于演示效果有多炫,而在于能不能支撑持续的研究投入。
接近成年人身高与自由度分布,动作空间与真实人类作业场景高度一致。
感知—决策—运动全链路打通,可接入 VLM 与语音大模型完成自然语言驱动任务。
高扭矩密度关节,支持动态平衡、上下坡与上下楼梯等复杂运动。
可选配多指灵巧手或力控夹爪,完成抓取、旋拧、放置等精细操作。
自由度、末端、算力、传感器按需配置,支持二次开发与私有算法部署。
提供高阶实训课程、科研课题陪跑与赛事支持,降低上手门槛。
每个项目都有明确目标、可执行步骤与交付产出,学完即可写进作品集或课题报告。
任务目标:说一句话,让机器人完成「把桌上的红色杯子递给我」这类任务。
交付产出:产出:一个可交互的语言驱动机器人演示 + 失败归因分析
任务目标:让机器人在斜坡与台阶环境中稳定行走。
交付产出:产出:复杂地形行走演示 + 控制参数与稳定性边界报告
任务目标:用多指灵巧手完成「拿起瓶盖并旋开」这类精细任务。
交付产出:产出:灵巧操作演示 + 抓取/操作成功率数据
| 阶段 / 模块 | 内容要点 | 课时 | 完成后可达成 |
|---|---|---|---|
| 模块一 · 平台与接口(8 课时) | 系统架构、ROS2 接口、仿真环境与安全规程 | 8 课时 | 掌握平台开发与安全操作 |
| 模块二 · 感知与决策(10 课时) | 多目视觉、VLM 接入、任务解析与规划 | 10 课时 | 实现语言驱动的任务解析 |
| 模块三 · 运动控制(12 课时) | 全身运动控制、平衡、复杂地形行走 | 12 课时 | 完成复杂地形稳定行走 |
| 模块四 · 灵巧操作(12 课时) | 抓取策略、手内操作、力控与精细作业 | 12 课时 | 完成精细操作任务 |
| 模块五 · 课题研究(6 课时) | 课题设计、实验方法、结果整理与论文式报告 | 6 课时 | 提交可延续的研究计划 |
不讲黑箱:把关键原理拆开说明,帮助学习者理解「为什么这样设计」。
视觉语言模型同时处理图像与文本,能把「红色的杯子」这个描述与画面中的区域对应起来,输出目标的位置或描述性特征。它不是简单地做物体检测,而是理解语义关系——比如「左边那个」「除了杯子以外的圆形物体」。这让机器人第一次能接受模糊的人类指令。
人形机器人的手在动的时候,重心在变;走路的时候,手臂摆动又会影响姿态。如果分成「走路模块」和「抓取模块」分别控制,两者会互相打架。全身控制把整个人体当作一个整体求解,让走路与抓取在一个框架内协同——这是人形机器人可比四足更实用的关键原因。
演示只需要「成功一次」,可用需要「每次都成」。中间隔着的是鲁棒性工程:光照变化、物体位置偏差、地面摩擦差异、传感器噪声。Transformer 的课程把「统计成功率与失败归因」列为独立环节,因为把 60% 提到 90% 的过程,才是真正的科研工作。
不同课题组的研究重点差别极大:有的做人机交互、有的做灵巧操作、有的做运动控制。统一配置无法满足所有人。Transformer 开放自由度、末端、算力与传感器配置,是为了让每个课题组都能把预算花在自己真正要研究的那一层。
| 整机规格 | |
| 身高 / 重量 | 约 1700 mm / 约 65 kg(标准配置) |
|---|---|
| 自由度 | 40+ DoF(含双臂、双手、双腿与腰部,按配置) |
| 行走速度 | 约 1.0 m/s(稳定步态) |
| 负载能力 | 单臂约 3 kg(不同配置有差异) |
| 感知系统 | |
| 视觉 | 头部多目相机 + 深度相机 |
| 语音 | 六麦克风环形阵列 + 定向扬声器 |
| 其他 | IMU、关节编码器、足底力传感器 |
| 算力与软件 | |
| 算力平台 | 高算力 AI 计算单元(支持视觉与大模型推理) |
| 开发接口 | ROS2 / Python SDK / 仿真环境 |
| 模型能力 | 支持 VLM 视觉语言模型、语音大模型接入 |
| 电源与续航 | |
| 电池 | 高能量密度锂电池组(可换电) |
| 续航 | 约 1.5–2 小时(视动作强度) |
| 定制项 | |
| 可选配置 | 灵巧手 / 力控夹爪、自由度增减、算力升级、传感器组合、外观涂装与 LOGO |
* 以上参数为标准配置实测值,受使用环境影响可能存在合理偏差;支持按项目需求定制配置,具体以合同技术附件为准。
按学习阶段逐步加装,一套平台可以持续用到更高阶的项目与课题。
| 配件 / 升级项 | 说明 | 参考价 |
|---|---|---|
| 灵巧手升级(多指) | 高自由度灵巧手,面向精细操作研究 | 询价 |
| 第二套电池与快换系统 | 支持连续作业 | 询价 |
| 算力平台升级 | 更高算力计算单元,支持更大模型推理 | 询价 |
| 传感器扩展包 | 深度相机 / 触觉传感 / 六维力传感器 | 询价 |
| 安全围栏与安全光幕 | 科研与展示场景的强制安全配置 | 询价 |
| 外观定制涂装 | 按院校 / 企业 VI 定制外观 | 询价 |
课堂上最常遇到的几类问题与处理办法,先自查再求助,效率更高。
| 现象 | 可能原因 | 排查 / 处理 |
|---|---|---|
| 行走时出现周期性晃动 | 步态参数与当前负载不匹配 | 按当前负载重新标定重心与步态参数;检查是否有单侧关节扭矩异常 |
| 抓取时物体滑落 | 抓取力不足或抓取点偏离重心 | 提高抓握力控上限;改用视觉复核抓取点;为物体表面增加摩擦或使用软质指垫 |
| 语言指令识别错误 | 环境噪声或指令表述超出解析模板 | 使用唤醒词并靠近麦克风阵列;把指令规范化,或扩充解析模板覆盖更多表达 |
| 系统运行一段时间后变慢 | 算力占用高或散热受限 | 检查是否有进程泄漏;确保通风良好;必要时升级算力平台 |
不确定选哪一套?这里是同系列产品的定位差异,也可直接咨询顾问获取推荐。
| 型号 | 定位 | 与本品差异 |
|---|---|---|
| SMG-014 Transformer·全尺寸人形机器人 | 科研 · 旗舰(本型号) | 全尺寸、全栈具身智能、支持深度定制,定制交付 |
| SMG-002 行者·人形机器人套件 | 教育 · 进阶 | 桌面级人形,侧重教学与展示,价格量级完全不同 |
| SMG-012 OpenArm·双臂遥操作 | 科研 · 高级 | 固定式双臂 + 数据采集,适合专攻操作与学习方向 |
以下为公开资料对标的同类产品参数与参考价,用于选型参照。
| 对标产品 / 型号 | 厂商 / 生态 | 关键参数 | 参考价 |
|---|---|---|---|
| 宇树 G1 | 宇树科技 | 23–43 关节电机 · 约 35 kg · 1320×450×200 mm · 力控灵巧手 | 约 ¥8.5 万起 |
| 宇树 H1 | 宇树科技 | 通用人形 · 全尺寸 · 科研 | 约 ¥9 万级 |
Transformer(SMG-014)为全尺寸人形平台,对标宇树 G1/H1 的量级与技术方向(全身控制、VLM 决策、灵巧操作),为定制型平台,价格按配置。