17 自由度双足人形:从舵机集群到步态算法,把「像人一样走路」拆解成可调参数。
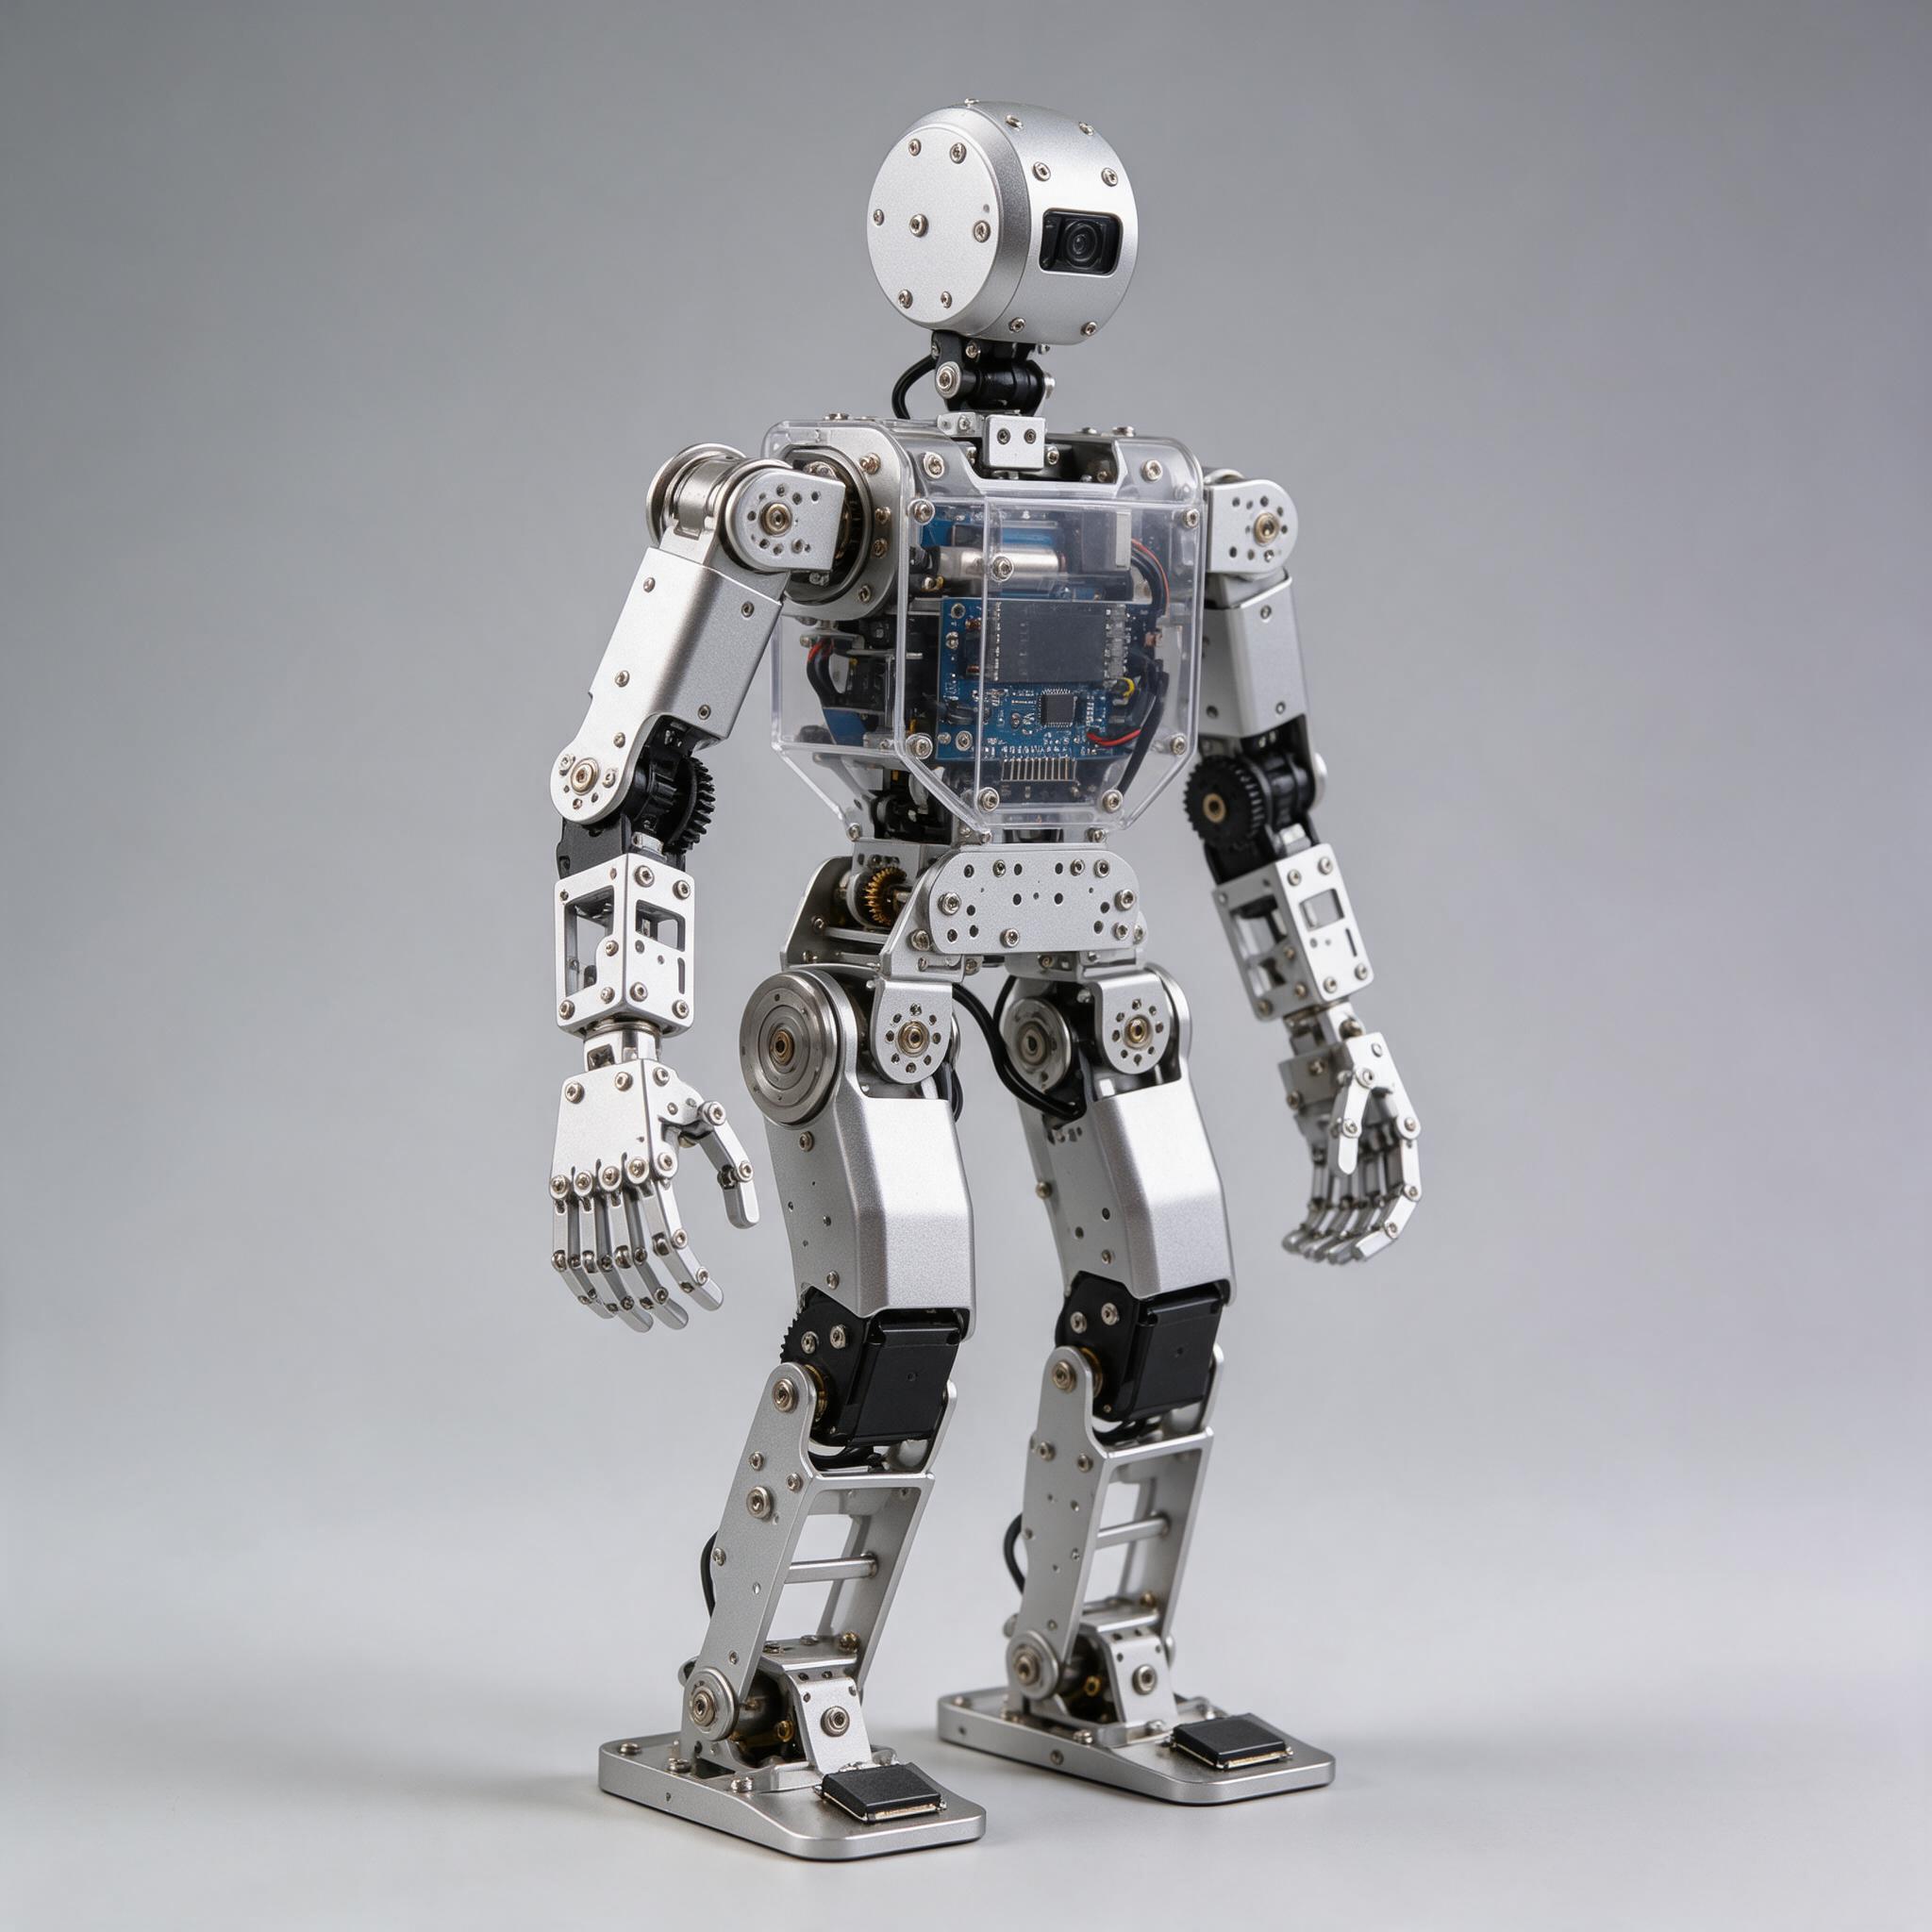
行者(SMG-002)是一台高约 38 厘米、拥有 17 个自由度的双足人形机器人。它把双足行走这件在工程上极其困难的事,拆成三个可以被学生逐层攻克的模块:舵机集群控制、姿态平衡、步态规划。
与轮式机器人最大的不同在于「平衡」——人形机器人每一步都在与重力博弈。行者内置六轴 IMU 与实时平衡环,在 200Hz 控制频率下完成姿态解算与重心补偿;即使被人轻推,也能在 0.3 秒内找回平衡并继续前行。学生可以通过调参直观看到「重心偏移」「步长」「步频」对稳定性的影响。
行者同时接入了大模型对话能力:通过 WiFi 连接云端的语音对话服务,机器人可以识别语音指令、理解语义并执行对应动作(如「往前走三步」「挥挥手」),让「具身智能」不只是概念,而是屏幕上看得见的动作序列。
双足机器人是整个机器人学科里最难的一类:它没有稳定的支撑面,每一步都处于「即将摔倒」与「刚刚站稳」之间。正因如此,它也是学习控制理论最好的载体——你在课本上读到的重心、支撑多边形、零力矩点(ZMP),在行者身上都能变成屏幕上跳动的曲线。很多学生的第一句「原来如此」,就发生在亲眼看到重心偏移导致机器人踉跄的那一刻。
双腿 12 轴 + 双臂 4 轴 + 头部 1 轴,接近人类下肢的自由度分布,可完成行走、转身、下蹲、挥手等动作。
六轴 IMU + 200Hz 控制环,重心补偿算法开源可调,轻推可自恢复,是理解双足平衡的最佳教具。
WiFi 连接云端语音服务,语音识别 → 语义理解 → 动作序列,体验真正的「具身智能」闭环。
步长、步频、抬脚高度、重心轨迹均以曲线实时显示,调参即见效。
图形化时间轴编排动作,可录一段舞蹈或格斗动作,支持在线分享与一键下载。
17 颗数字金属齿舵机(15kg·cm),过载保护 + 温度监测,长期教学不易扫齿。
每个项目都有明确目标、可执行步骤与交付产出,学完即可写进作品集或课题报告。
任务目标:让机器人稳定站立 60 秒,并在被轻推后 0.5 秒内恢复平衡。
交付产出:产出:一份平衡参数调优报告 + 稳定站立演示
任务目标:设计一套属于自己的行走步态(可含转身与下蹲),走完 3 米直线。
交付产出:产出:一套自定义步态参数文件 + 行走视频
任务目标:让机器人听懂 5 条语音指令并执行对应动作。
交付产出:产出:一个可交互的语音控制机器人,适合科技节与开放日展示
| 阶段 / 模块 | 内容要点 | 课时 | 完成后可达成 |
|---|---|---|---|
| 模块一 · 结构与舵机(4 课时) | 17 个自由度分布、舵机原理、舵机同步与限位保护 | 4 课时 | 能手动控制单个舵机与舵机群 |
| 模块二 · 姿态与平衡(6 课时) | IMU 数据读取、姿态解算、重心补偿与平衡环调参 | 6 课时 | 机器人可稳定站立并抗扰恢复 |
| 模块三 · 步态规划(8 课时) | 静态步态、动态步态、步长步频与重心轨迹的关系 | 8 课时 | 完成 3 米稳定行走与转身 |
| 模块四 · 智能交互(6 课时) | 语音识别接入、动作编排、大模型指令解析与动作映射 | 6 课时 | 实现 5 条语音指令控制 |
| 模块五 · 综合与展示(4 课时) | 动作节目编排、展示脚本与故障应急处理 | 4 课时 | 完成一场 3 分钟的展示 |
不讲黑箱:把关键原理拆开说明,帮助学习者理解「为什么这样设计」。
陀螺仪给出角速度,积分可得角度,但会随时间漂移;加速度计能感知重力方向得到绝对倾角,但受运动加速度干扰。经典做法是互补滤波:高频部分信陀螺仪、低频部分信加速度计,用一个大小的系数据加权融合,既响应快又不漂移。行者的平衡环正是建立在这套解算之上。
人站立时,身体重心投影必须落在两脚围成的多边形内,否则就会倾倒。双足机器人每一步都在「把重心从旧支撑区搬到新支撑区」。行者的平衡环会在检测到重心接近边界时,自动微调脚踝与髋部角度,把重心拉回安全区——这就是它被轻推后能自恢复的原因。
提高步频能缩短单脚支撑时间,理论上更稳;但每次落脚都会产生冲击,步频过高会让舵机来不及完成姿态调整,反而更容易失稳。行者的调参工具把「步频—成功率」画成曲线,学生能直观看到存在一个最优区间,这正是工程中「权衡」的具象化。
17 个舵机如果逐个串行下发指令,会出现明显的「波浪式」延迟。行者采用分组广播 + 定时同步的方式,把一帧动作在 20 ms 内均匀下发到全部舵机,让动作看起来是整体一致的。这也是为什么专业人形机器人必须用总线舵机而非 PWM 逐个驱动。
| 整机规格 | |
| 自由度 | 17 DoF(腿 2×6、臂 2×2、头 1) |
|---|---|
| 身高 / 重量 | 约 380 mm / 约 1.8 kg |
| 执行器 | 数字金属齿舵机 ×17,扭矩 15 kg·cm,响应 0.16s/60° |
| 材质 | 航空铝合金骨架 + 高强度工程塑料外壳 |
| 主控与感知 | |
| 主控 | 树莓派 4B(4GB) + 舵机控制协处理器(STM32) |
| 姿态传感器 | MPU6050 六轴 IMU,控制环频率 200Hz |
| 视觉 | 500 万像素 CSI 摄像头 ×1 |
| 语音 | 四麦克风阵列 + 3W 扬声器 |
| 通信与电源 | |
| 无线 | Wi-Fi 2.4G/5G、蓝牙 5.0 |
| 电池 | 7.4V 3000mAh 锂聚合物电池 |
| 续航 | 连续行走约 60–90 分钟 |
| 充电 | DC 12.6V 2A,约 2.5 小时充满 |
| 软件生态 | |
| 编程方式 | 图形化 / Python / ROS2 话题接口 |
| 步态库 | 内置 8 组标准步态(直行、横移、转身、爬坡、下蹲等) |
| 大模型 | 支持接入主流云端语音大模型(需自备 API Key) |
* 以上参数为标准配置实测值,受使用环境影响可能存在合理偏差;支持按项目需求定制配置,具体以合同技术附件为准。
按学习阶段逐步加装,一套平台可以持续用到更高阶的项目与课题。
| 配件 / 升级项 | 说明 | 参考价 |
|---|---|---|
| 灵巧手升级包 | 五指欠驱动灵巧手,可完成捏取与握持 | ¥1,299 |
| 大容量电池包 | 7.4V 5000mAh,续航提升至约 2 小时 | ¥399 |
| 深度相机升级包 | RGB-D 相机,支持三维避障与人形跟随 | ¥1,599 |
| 备用舵机套装 | 15kg·cm 金属齿舵机 ×2 + 舵机盘 | ¥259 |
| 软垫保护垫 | 训练用跌落缓冲垫,保护关节与外壳 | ¥199 |
| 动作编排遥控器 | 带摇杆的手柄,实时遥操作与动作录制 | ¥349 |
课堂上最常遇到的几类问题与处理办法,先自查再求助,效率更高。
| 现象 | 可能原因 | 排查 / 处理 |
|---|---|---|
| 站立时前后摇摆不止 | 重心补偿增益过大 | 把平衡增益逐步下调 10%–20%,直到摆动收敛;同时检查 IMU 是否已做零偏标定 |
| 行走几步后向一侧倾斜 | 左右腿舵机中位不一致 | 执行舵机中位校准流程;检查是否有舵机盘装偏或齿轮磨损 |
| 语音识别经常无响应 | 麦克风阵列拾音不良或网络延迟 | 确认 WiFi 信号良好、环境噪声较低;先单独测试「语音转文字」环节是否正常 |
| 舵机发热明显 | 长时间连续动作或负载偏大 | 让机器人间断动作并加装散热;避免在关节受阻情况下强行驱动 |
不确定选哪一套?这里是同系列产品的定位差异,也可直接咨询顾问获取推荐。
| 型号 | 定位 | 与本品差异 |
|---|---|---|
| SMG-002 行者·人形机器人 | 教育 · 进阶(本型号) | 17 自由度、平衡+步态+大模型交互,¥3,499 |
| SMG-011 OpenDuck·双足教学 | 教育 · 入门双足 | 6 自由度每腿、全开源、成本低,适合先理解原理再升级 |
| SMG-014 Transformer·全尺寸人形 | 科研 · 旗舰 | 全尺寸、全栈具身智能、可定制,适合科研与高水平赛事 |
以下为公开资料对标的同类产品参数与参考价,用于选型参照。
| 对标产品 / 型号 | 厂商 / 生态 | 关键参数 | 参考价 |
|---|---|---|---|
| 宇树 G1(全尺寸) | 宇树科技 | 23–43 关节电机 · 约 35 kg · 力控灵巧手可选 | 约 ¥8.5 万起 |
| 幻尔 / Hiwonder 舵机人形 | Hiwonder | 约 17 DoF 舵机人形 · 教学级 | 约 ¥1500–4000 |
行者(SMG-002)为桌面教学级 17 自由度人形,对标同规格舵机人形;其「步态算法 + 大模型对话」的能力组合借鉴了全尺寸人形(如宇树 G1)的技术方向,但在尺寸与价格上定位教学。