OpenDuck 开源双足:姿态检测、质心平衡到步态规划,用最低门槛理解双足控制。
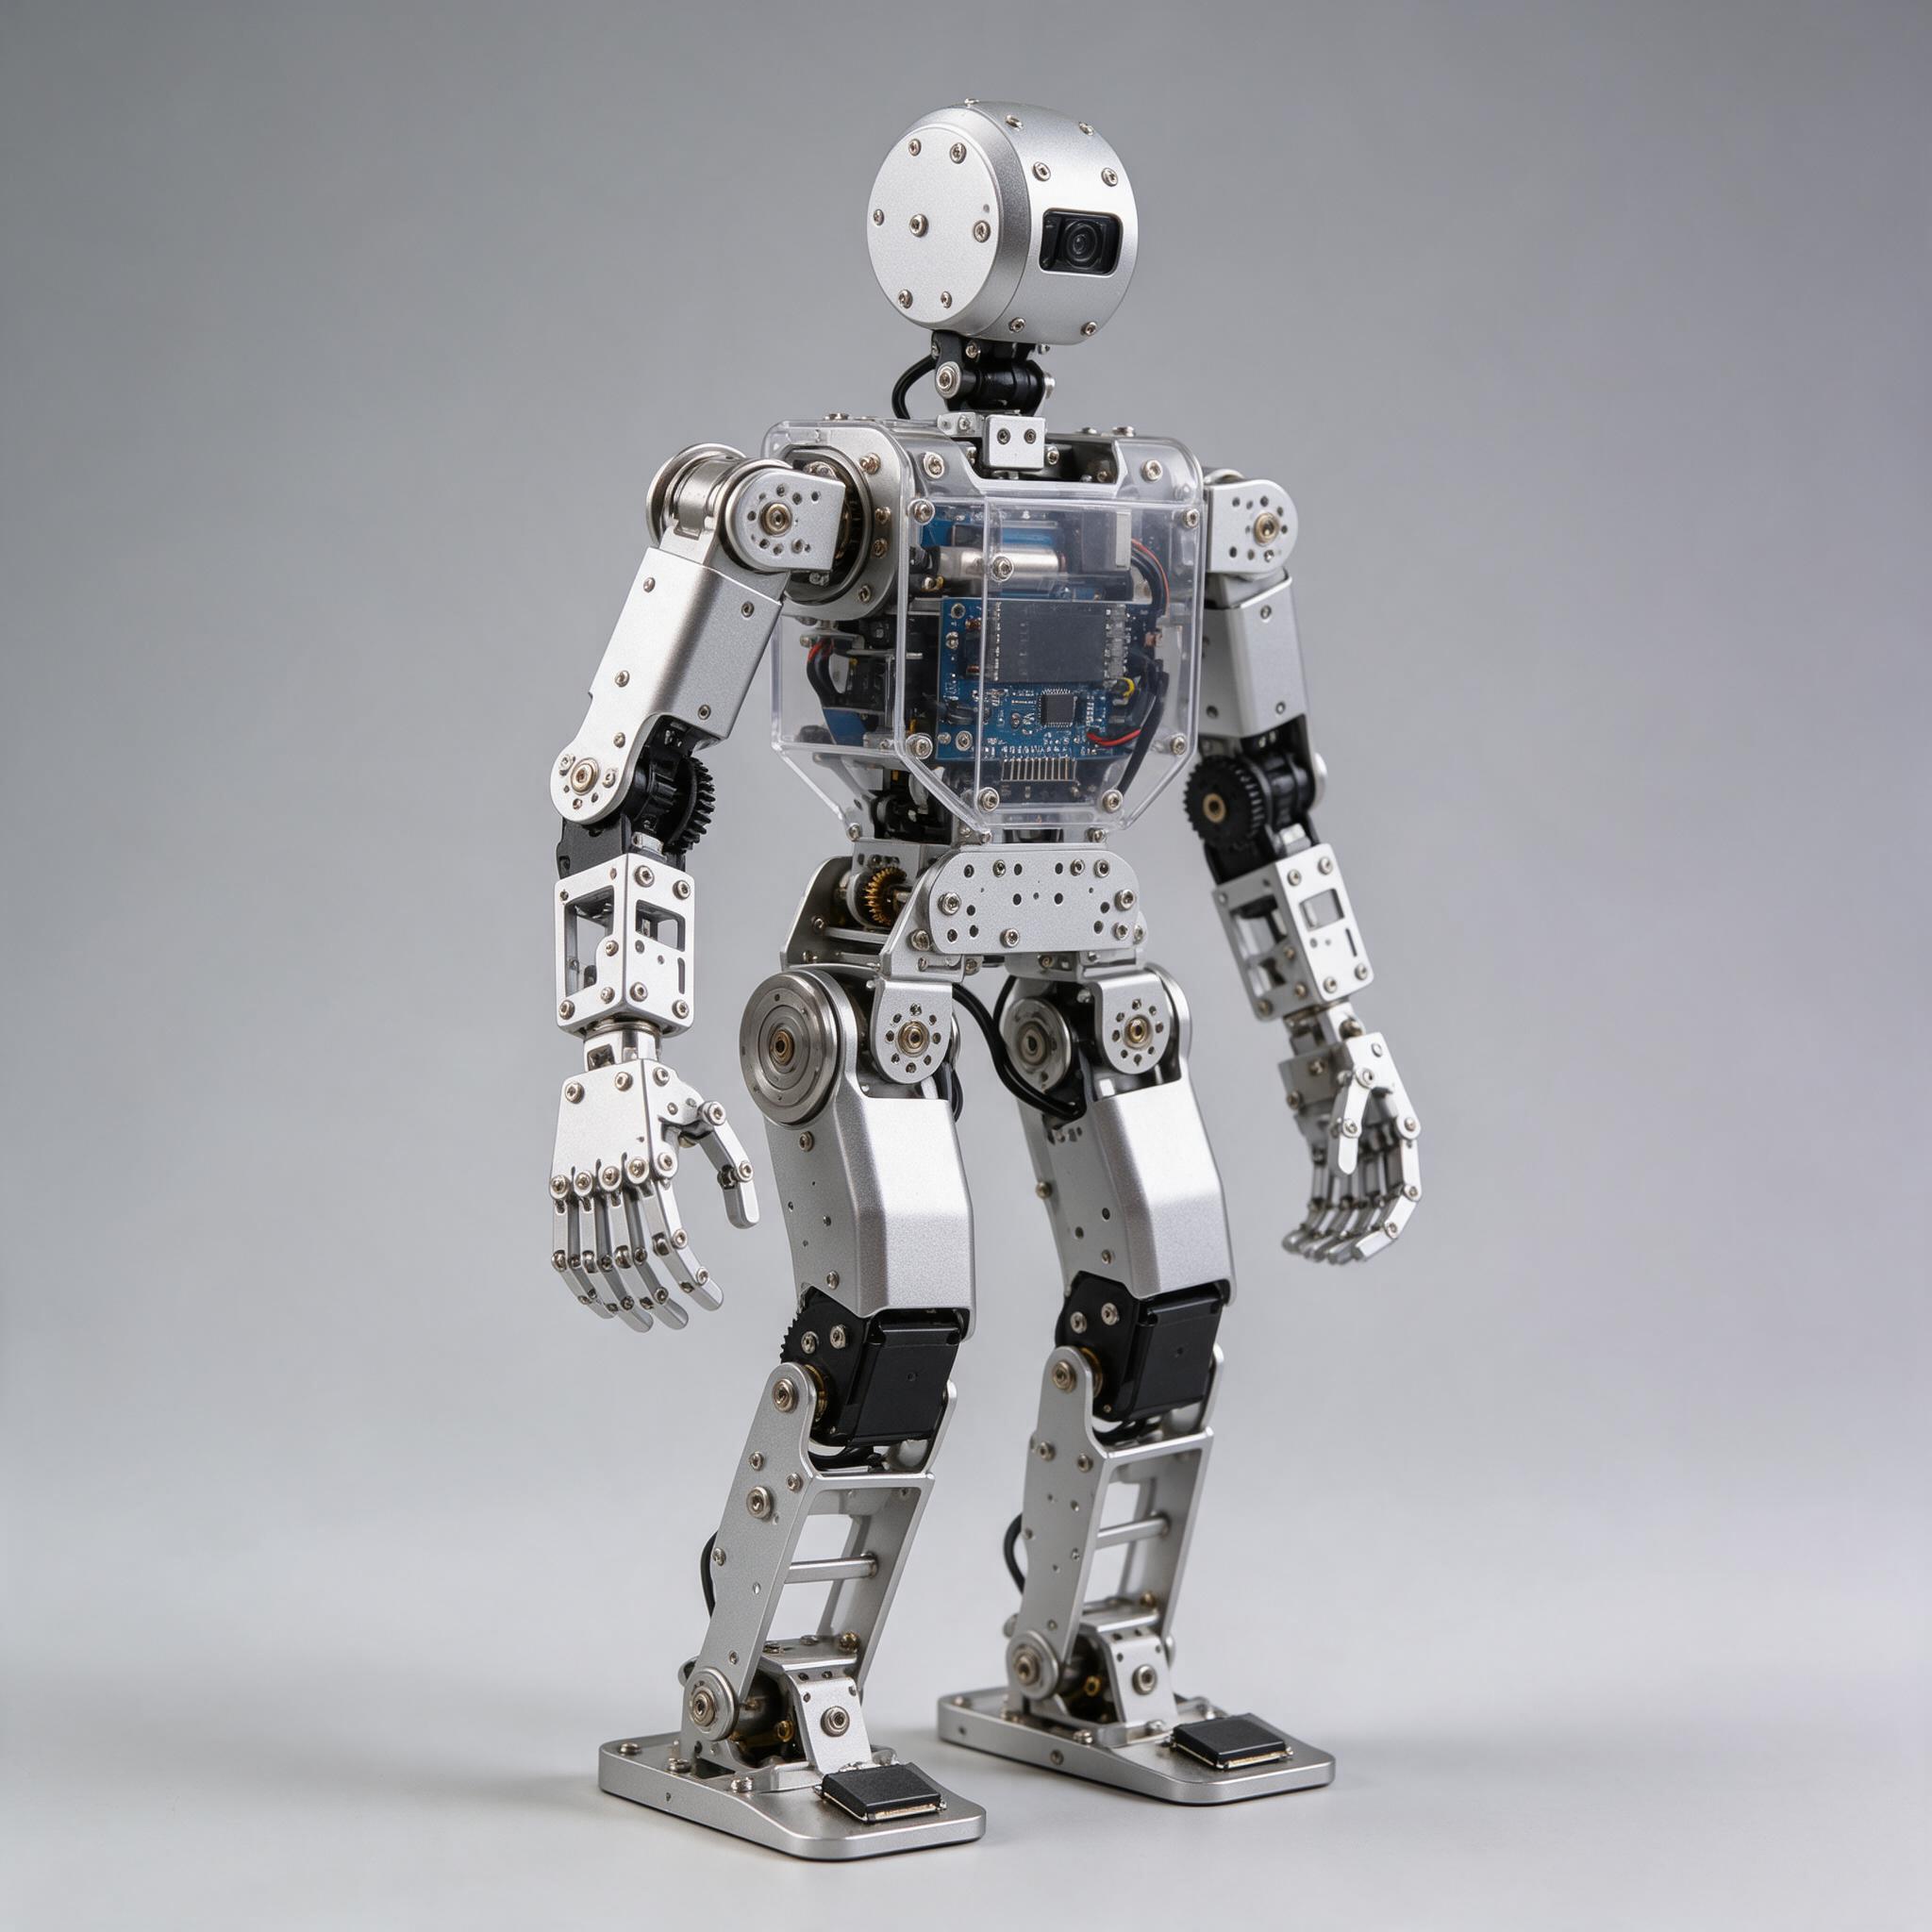
OpenDuck(SMG-011)是一台结构极简的开源双足机器人。它没有复杂的外观件,所有结构、电路与代码完全开源——目的只有一个:让「双足平衡」这个通常被黑箱包裹的问题,变得可看、可拆、可改。
它的每条腿只有六个自由度,动作幅度不大,但正是这种「简单」让学习曲线变得友好:学生能清晰地看到重心从哪里移到哪里、每一步的支撑多边形如何变化、陀螺仪数据如何触发补偿动作。理解了 OpenDuck,再去看大型人形机器人的步态算法,就不再是天书。
全部三维模型(STEP)、电路原理图与固件源码随套件提供,学生可以自行修改结构、替换舵机、移植算法,是创客与开源硬件爱好者的理想基座。
OpenDuck 的定位很明确:它不追求像人一样优雅地走路,而是追求「每一个原理都能被看见」。成本压到最低、结构完全开源、代码逐行可读——学生可以拆掉一条腿、换一个舵机、改一段步态代码,然后观察机器人的行为如何变化。理解了这个「能拆开看」的双足平台,再去看大型人形的步态算法,就只剩下工程复杂度的问题,而不再有认知黑箱。
结构 STEP 模型、电路原理图、固件源码全部开放,可自由修改与二次开发。
重心轨迹、支撑多边形、IMU 数据实时可视化,抽象概念一眼看懂。
内置静态行走与准动态行走两种模式,可对比两者稳定性差异。
结构模块化,单腿可独立拆装;舵机为标准型号,损坏易更换。
从结构装配到步态参数调优,22 课时循序渐进。
提供 ROS 接口与仿真模型,便于自行开展算法实验与论文验证。
每个项目都有明确目标、可执行步骤与交付产出,学完即可写进作品集或课题报告。
任务目标:让机器人用静态步态稳定走完 1.5 米。
交付产出:产出:一份静态步态参数表 + 行走成功率对比
任务目标:提高步速,用准动态步态行走并保持不摔。
交付产出:产出:可稳定准动态行走的步态 + 稳定性边界测试报告
任务目标:用开源文件改造一个部件并验证效果。
交付产出:产出:一份结构改进报告 + 可复用的打印文件
| 阶段 / 模块 | 内容要点 | 课时 | 完成后可达成 |
|---|---|---|---|
| 模块一 · 开源硬件与装配(4 课时) | 结构、电路、原理图解读与拆装练习 | 4 课时 | 能独立拆装一条腿并复原 |
| 模块二 · 舵机与运动学(6 课时) | 12 个舵机的协调、单腿运动学与逆解 | 6 课时 | 能控制足端到达指定位置 |
| 模块三 · 步态与平衡(8 课时) | 静态步态、准动态步态、IMU 反馈与补偿 | 8 课时 | 实现稳定行走与抗扰恢复 |
| 模块四 · 二次开发(4 课时) | 结构改造、算法替换与仿真验证 | 4 课时 | 完成一次结构与算法的自研改进 |
不讲黑箱:把关键原理拆开说明,帮助学习者理解「为什么这样设计」。
静态步态每一步都等重心完全稳定后才迈腿,走得慢但极稳;准动态步态利用惯性「边走边调」,速度快但容错低。这本质上是一个「余量」问题:静态步态消耗的是时间,准动态消耗的是控制精度。理解这个权衡,就理解了所有双足机器人的设计起点。
没有陀螺仪,机器人不知道自己是否倾斜,只能盲目执行动作,稍有干扰就会摔倒。有了 IMU,控制程序可以在检测到倾斜时主动调整落脚点或降低速度——这就是「反馈」的价值。OpenDuck 的课程会让学生先把 IMU 关掉走一遍,再打开走一遍,感受差异。
OpenDuck 用的是常规数字舵机,响应速度和精度都有限,因此只能实现相对保守的步态。专业人形用高扭矩密度关节模组与高频率控制环,才能做出跳跃、翻身等动态动作。**把「钱花在哪」讲清楚,比单纯追求性能更有教学价值。
结构、电路与代码全开源,意味着学习者可以追问到最底层:为什么这条连杆是 60 毫米?为什么这个舵机装在这个位置?改动之后会怎样?这种「可追问性」正是开源硬件最珍贵的教育价值,也是闭源产品无法提供的能力。
| 整机 | |
| 自由度 | 12 DoF(每条腿 6 轴) |
|---|---|
| 身高 / 重量 | 约 300 mm / 约 1.2 kg |
| 结构 | 开源 3D 打印 / 铝件结构(STEP 文件随附) |
| 执行器与主控 | |
| 舵机 | 数字金属齿舵机 ×12(扭矩 20 kg·cm) |
| 主控 | ESP32 双核 + 舵机驱动扩展板 |
| 感知 | |
| 姿态传感器 | MPU6050 六轴 IMU |
| 足底开关 | 足底接触开关 ×2(用于触地检测) |
| 通信与电源 | |
| 无线 | Wi-Fi / 蓝牙 |
| 电池 | 7.4V 1500mAh 锂电池 |
| 续航 | 约 60 分钟 |
| 软件 | |
| 编程 | Arduino C++ / Python(上位机)/ ROS2 接口 |
| 仿真 | 提供 URDF 与 Gazebo 仿真模型 |
| 步态模式 | 静态行走 / 准动态行走(可切换) |
* 以上参数为标准配置实测值,受使用环境影响可能存在合理偏差;支持按项目需求定制配置,具体以合同技术附件为准。
按学习阶段逐步加装,一套平台可以持续用到更高阶的项目与课题。
| 配件 / 升级项 | 说明 | 参考价 |
|---|---|---|
| 金属结构件升级包 | 铝合金腿部结构,刚性更高 | ¥899 |
| 高扭矩舵机套装 | 20kg·cm 数字舵机 ×12,性能提升 | ¥1,299 |
| 足底压力传感包 | 足底接触力检测,用于步态研究 | ¥599 |
| 3D 打印耗材包 | PLA/PETG 材料与配件,用于结构改造 | ¥199 |
| 备用电池与充电座 | 7.4V 1500mAh ×2 | ¥259 |
| 软垫训练场 | 防摔垫,保护结构与舵机 | ¥249 |
课堂上最常遇到的几类问题与处理办法,先自查再求助,效率更高。
| 现象 | 可能原因 | 排查 / 处理 |
|---|---|---|
| 行走时抖动严重 | 舵机响应不足或步频过高 | 降低步频,缩短单步时间;检查舵机是否有虚位或齿轮磨损 |
| 总向固定一侧倾倒 | 左右腿舵机零位不一致或结构装配偏差 | 重新执行舵机中位校准;检查两侧腿部装配是否对称 |
| 站立一会就发热 | 舵机持续对抗重力输出扭矩 | 增加站立姿态的机械支撑(让重心更靠近支撑中心),减少舵机持续出力 |
| 改造后走不起来了 | 改动影响了重心或运动学参数 | 对比改造前后的重心位置与足端轨迹,重新标定运动学参数 |
不确定选哪一套?这里是同系列产品的定位差异,也可直接咨询顾问获取推荐。
| 型号 | 定位 | 与本品差异 |
|---|---|---|
| SMG-011 OpenDuck·双足教学机器人 | 教育 · 进阶(本型号) | 全开源、低成本、原理可见,¥2,499 |
| SMG-002 行者·人形机器人 | 教育 · 进阶 | 17 自由度、完整上半身与大模型交互,表演性更强 |
| SMG-014 Transformer·全尺寸人形 | 科研 · 旗舰 | 全栈具身智能、全尺寸、可定制,面向科研与高水平赛事 |
以下为公开资料对标的同类产品参数与参考价,用于选型参照。
| 对标产品 / 型号 | 厂商 / 生态 | 关键参数 | 参考价 |
|---|---|---|---|
| 斯坦福 PUMA / 开源双足项目 | 开源社区 | 双足步态与平衡研究 · 开源硬件 | 开源参考 |
| Hiwonder 双足机器人 | Hiwonder | 舵机双足 · 姿态检测与步态 | 约 ¥1000–2000 |
OpenDuck(SMG-011)的「全开源 + 低成本 + 原理可见」定位,对标开源双足研究平台,把重心、支撑多边形、反馈补偿等概念拆到可观察。